
سوالات متداول
در این صفحه به سوالات متداول دوربینهای رسااندیشان پاسخ دادهایم. بیشتر این پرسشها دربارهی دوربین لاین اسکن، انتخاب لنز، نرخ خط و رزولوشن است. اگر پاسخ پرسش خود را پیدا نکردید، از صفحهی تماس با ما بپرسید.
سوالات متداول دوربین لاین اسکن
مدلها و مشخصات را در صفحهی دوربین اسکن خطی میبینید. برای مبانی این فناوری هم مقالهی دوربین اسکن خطی در ویکیپدیا را بخوانید.
یکی از دغدغهها هنگام استفاده از هر دوربینی خصوصاً دوربینهای صنعتی، انتخاب نوع لنز مناسب برای محل و هدف مورد نظر است. اینکه چه لنزی را برای زوم و فوکوس روی بخشی خاص از محیط انتخاب کنیم، اهمیت زیادی دارد. فرض کنید یک دوربین بسیار حرفهای با رزولوشن خیلی بالا دارید. اگر لنز نور مناسبی به CCD نرساند، باز هم CCD تصویر مناسبی نمیدهد. دلیلش این است که کل نوری که به CCD میرسد از لنز عبور میکند. لنز نامناسب ویژگیها و شکست نور عبوری را تغییر میدهد. در نتیجه CCD ورودی غلط میگیرد و تصویر نامناسبی میدهد. بعد از انتخاب لنز با کیفیت مناسب، نوبت به انتخاب لنز از نظر زاویه و عمق دید میرسد. یکی دیگر از نکتههای مهم در انتخاب لنز، فاصله کانونی مناسب است. فاصلهی کانونی لنز زاویهی دید را تعیین میکند. هر چه این عدد (بر حسب میلیمتر) بزرگتر باشد، زاویهی دید کمتر است و جسم دورتر را بزرگتر میبینید. هر چه کوچکتر باشد، زاویهی دید بیشتر است. عمق میدان را بیشتر عدد F و بزرگنمایی تعیین میکنند؛ اگر فاصله ثابت بماند، لنز تله عمق میدان کمتری از لنز واید دارد. لنز wide را برای زاویهی دید بازش انتخاب میکنند و لنز TELE (فاصلهی کانونی بلند) را برای دیدن جسم دور با میدان دید باریک. همهی لنزها بخشی به نام آیریز دارند. کار آیریز تنظیم نور عبوری از لنز (در محیطها و ساعات مختلف شبانهروز) است. در برخی از لنزها، آیریز بهصورت خودکار تنظیم میشود (Auto iris). دوربینهایی که از این لنزها استفاده میکنند، در تمامی ساعات شبانهروز تصویری کاملاً واضح و ایدهآل ارسال میکنند. در برخی دیگر از لنزها آیریز را باید دستی تنظیم کرد (manual iris). دوربینهایی که این لنزها را دارند، فقط در همان نوری تصویر شفاف و واضح میدهند که آیریز برایش تنظیم شده است. اگر نور تغییر کند، تصویر هم به همان نسبت از حالت عادی خارج میشود. نکته مهم در انتخاب دوربین، میدان دید آن است. میدان دید را دو مؤلفه تعیین میکنند: فاصله کانونی (Focal length) و ابعاد سنسور تصویر (Image sensor). فاصله کانونی یعنی فاصله نقطه کانونی لنز از نقطهای که نور وارد لنز میشود. نقطه کانونی هم نقطهای است که تمام نورهای ورودی به لنز در آن جمع میشوند. هرچه فاصله کانونی بیشتر باشد، میدان دید کوچکتر میشود. بهترین و سریعترین راه برای انتخاب نقطه و فاصله کانونی استفاده از ابزارهای محاسبهی لنز (بهصورت خطکش یا برنامه کامپیوتری) است.
گسترهٔ دینامیکی نسبت روشنترین به تاریکترین چیزی است که حسگر همزمان میتواند با جزئیات ثبت کند: نسبت ظرفیت کامل پیکسل به نویز، که بهصورت عدد یا دسیبل (20·log) بیان میشود. هرچه بیشتر باشد، سایهها و نواحی روشن با هم جزئیات دارند. حد پایین آن را نویز تعیین میکند، پس هرچه نویز کمتر باشد، گسترهٔ دینامیکی بیشتر است.
متن کامل
گستره دینامیکی یکی از معیارهای مهم سنجش حساسیت سیگنال است. گستره دینامیکی بهصورت نسبت حداکثر ظرفیت پیکسل بر حسب الکترون به اندازه مؤثر نویز بر حسب الکترون تعریف میشود. این عدد را میتوان برحسب دسیبل بر مبنای ده هم بیان کرد. در واقع این نسبت، تفاوت روشنایی بین تاریکترین و روشنترین نواحی عکس است که هنوز جزئیات قابل تشخیص دارند. در برخی عکسها، بخشی از نواحی تاریک یا روشن جزئیات دارند و بخشهای دیگر هیچ جزئیات یا بافت قابل تشخیصی ندارند. محدوده دینامیکی عکس درواقع مشخص میکند که در عکس چه طیفی از روشنایی بین تاریکترین قسمتهای حاوی جزئیات تا روشنترین قسمتها وجود دارد. هر چه این فاصله بیشتر باشد، محدوده دینامیکی عکس بیشتر است. در چنین عکسی، نواحی بیشتری از قسمتهای تاریک و روشن جزئیات قابل تشخیص دارند. محدوده دینامیکی یک CCD (برحسب dB-دسیبل) از رابطه زیر بهدست میآید:
محدوده دینامیکی (dB) = 20·log(ولتاژ سیگنال در آستانهٔ اشباع ÷ ولتاژ مؤثر نویز در تاریکی)
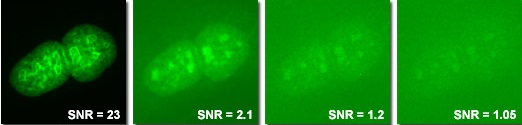
برای داشتن تصویر بهتر، محدوده دینامیکی باید حداکثر باشد. حد پایین رنج دینامیکی در یک سیستم تصویربرداری بر اساس نویز تنظیم میشود. شکل زیر تأثیر محدوده دینامیکی را بر کیفیت تصویر نشان میدهد.
دو دسته:
نویز خودِ CCD
نویز مدارهای خواندن
متن کامل
در طراحی مدارات درایور CCD دو دسته نویز وجود دارد: نویزهای خود CCD و نویزهای مدارات خواندن CCD.
این نویزها داخل سنسور CCD تولید میشوند و در سیگنال خروجی آن دیده میشوند. انواع آنها:
- نویز ریست: این نویز از جنس نویز حرارتی است و به مقاومت گره حسگر (گیت ترانزیستوری که بارهای جمعآوریشده در CCD را به ولتاژ تبدیل میکند) مربوط است.
- نویز شات: این نویز از حرکت تصادفی الکترونها هنگام رسیدن به گره حسگر ناشی میشود. چون نویز شات مربوط به حرکت ذاتی و طبیعی الکترونها است، نمیتوان بر آن غلبه کرد.
- نویز تاریک: این نویز ناشی از الکترونهای تولیدشده در اثر حرارت در CCD است و همواره از چالشهای اصلی نویز در CCD محسوب میشود. منابع جریان تاریک بهشدت به درجه حرارت وابستهاند؛ برای همین بهترین راه کاهش این نویز، خنک کردن CCD است. اینکه CCD را تا چه حد باید خنک کرد، تا حد زیادی به طولانیترین زمان انتگرالگیری مطلوب و حداقل نسبت سیگنال به نویز قابلقبول بستگی دارد.
- نویز غیریکنواختی پیکسلها: در عمل نمیتوان CCD را طوری ساخت که همهی پیکسلهایش کاملاً یکسان باشند. بهره کوانتومی، ناخالصیها و تلههای بار در همه پیکسلها یکسان نیست. به همین دلیل پیکسلها حتی با شدت نور و زمان نوردهی یکسان، ولتاژهای متفاوتی تولید میکنند. برای رفع این اختلاف، از یک منبع نور کاملاً موازی و با شدت یکسان یک تصویر بگیرید و از روی آن، ماتریس اختلاف پیکسلها را بسازید. اول فریم تاریک را از هر تصویر کم کنید، بعد آن را بر این ماتریس بهره تقسیم کنید. به این روش تصحیح میدان مسطح (Flat Field) میگویند.
- نویز غیریکنواختی جریان تاریک: همه پیکسلها در اثر حرارت الکترونهای نویز تاریک تولید میکنند. اما چون پیکسلها همسان نیستند، تعداد این الکترونها در پیکسلهای مختلف تفاوت دارد. برای رفع آن، در شرایط کاملاً تاریک با CCD یک تصویر بگیرید. سپس این تصویر را بهعنوان یک ماتریس، از تصاویری که CCD میگیرد کم کنید. به این تکنیک نرمافزاری، تفریق فریم تاریک گفته میشود.
نویزهای مدارات خواندن CCD
علاوه بر نویزهای خود CCD، مدارات الکترونیکی و راهانداز بیرون از CCD هم نویز دارند؛ از جمله:
- نویز سفید: این نویز که از جنس نویز حرارتی است، ناشی از مقاومتهای گره خروجی CCD است. بهترین راه کاستن این نویز، کم کردن دما است. همچنین میتوان با افزایش خازن گره خروجی CCD، این نویز را کاهش داد.
- نویز فلیکر: این نویز در مدارات دیجیتالی ایجاد میشود که عناصرشان مدام خاموش و روشن میشوند.
- نویز تبدیل آنالوگ به دیجیتال: در هر سیستم دیجیتال، با کوانتیزه کردن ولتاژهای آنالوگ، مقداری از اطلاعات حذف میشود. در مدار خواندن CCD، این اطلاعات همان ولتاژ خروجی CCD است. اندازه این ولتاژ، رنگ یا شدت نور هر پیکسل CCD را نشان میدهد. حذف این اطلاعات باعث نقص تصویر میشود؛ به این نقص، نویز ADC میگویند.
متن کامل
Integration Time: همان زمان اسکن یک Line است. Exposure Time: زمان نوردهی واقعی CCD در طول اسکن یک Line است. Exposure Control: برخی از دوربینهای اسکن خطی مکانیسمی دارند که با آن میتوانید به Exposure Time هایی کمتر از زمان اسکن یک خط برسید. این مکانیسم شاتر الکترونیکی نام دارد.
مشخصات حسگر (اندازهٔ پیکسل، طول مؤثر، بیشینهٔ فرکانس خط) برای همهٔ نسخههای یک مدل یکسان است، چون CCD همهشان یکی است. این مشخصات را بالای جدول مدلها میبینید. فقط پارامترهای سختافزاری (مثل تفکیک مبدل) بین نسخهها فرق میکند. فاصلهٔ کانونی هم به لنزی بستگی دارد که خودتان با توجه به فاصله و اندازهٔ جسم انتخاب میکنید؛ بدنهٔ دوربین امکان تنظیم فاصلهٔ لنز تا حسگر را برای فوکوس دارد. برای انتخاب لنز از محاسبهگر لنز استفاده کنید.
متن کامل
در وبسایت و در بالای جدول مدلها مشخصات پیکسلی CCD، حداکثر فرکانس خط و طول مؤثر آمده است. این دادهها برای همه مدلهای این دوربین یکسان است، چون همگی از CCD واحدی بهره میبرند. سایر پارامترها به سختافزار هر مدل بستگی دارند و در مدلهای مختلف فرق میکنند. برای مثال اندازه پیکسل این دوربین در همه مدلها 200X14 میکرون است. اما رزولوشن هر پیکسل به سختافزار دوربین بستگی دارد.
فاصله کانونی به لنز مورد استفاده بستگی دارد. انتخاب لنز هم خودش به فاصله دوربین از جسم مورد نظر و طول جسم بستگی دارد. با توجه به اینکه لنز را خودتان تهیه میکنید، دوربینهای ما با مکانیزم متحرکی که دارند، امکان تنظیم فاصله لنز و CCD را فراهم میکنند تا بتوانید به فوکوس مطلوب دست پیدا کنید. برای محاسبهی لنز روی لینک مقابل کلیک کنید. Lens Calculator
در دوربینهایی که خروجی آنالوگ دارند، میتوانید با فرمان نرمافزار شدت نور یک پیکسل دلخواه (مثلاً پیکسل ۱۳۵۰) را بهصورت پیوسته روی خروجی آنالوگ ببینید. ولتاژ خروجی از ۰ ولت برای تاریکی تا ۴ ولت برای بیشینهٔ نور تغییر میکند. در مدل رنگی، همین کار برای کانال قرمز، سبز یا آبی همان پیکسل انجام میشود. این قابلیت برای کار با اسکوپ و آزمایش مناسب است.
متن کامل
در دوربینهای سیاهوسفیدی که خروجی آنالوگ دارند، میتوانید با فرمان دادن به دوربین، شدت نور یک پیکسل خاص را روی خروجی آنالوگ آن بفرستید. برای مثال شما میتوانید از طریق نرمافزار شدت نور پیکسل شماره ۱۳۵۰ را بهصورت پیوسته با اسکوپ مشاهده کنید. شدت نور ماکزیمم در این پیکسل معادل ۴ ولت و شدت نور مینیمم معادل صفر ولت خواهد بود. در دوربینهای رنگی که خروجی آنالوگ دارند، میتوانید با فرمان دادن به دوربین، شدت نور رنگ قرمز، سبز یا آبی یک پیکسل خاص را روی خروجی آنالوگ آن بفرستید. برای مثال شما میتوانید از طریق نرمافزار شدت نور قرمز پیکسل شماره ۱۳۵۰ را بهصورت پیوسته با اسکوپ مشاهده کنید. شدت ماکزیمم نور رنگ قرمز در این پیکسل معادل ۴ ولت و شدت نور مینیمم معادل صفر ولت خواهد بود.
میدان دید به سرعت ربطی ندارد؛ فقط تفکیک در جهت حرکت به فرکانس خط وابسته است.
متن کامل
FOV یا میدان دید ارتباطی با سرعت حرکت جسم ندارد. رزولوشن در جهت حرکت جسم به فرکانس اسکن خط دوربین بستگی دارد. فرض کنید جسم در جهت X و Y دچار اعوجاج نمیشود و راستای حرکتی خود را کامل حفظ میکند. در این حالت، حداقل فرکانس خط را دو چیز تعیین میکند: ماکزیمم سرعت حرکت جسم و حداقل رزولوشن تصویربرداری از جسم.
مثال ۱: محاسبه رزولوشن در عرض نوار (عمود بر جهت حرکت)
عرض نوار نقاله: ۵۵۰ میلیمتر
رزولوشن در جهت حرکت: ۰٫۳ میلیمتر بر پیکسل
تعداد پیکسلهای مورد نیاز: کافی است عرض نوار را بر رزولوشن تقسیم کنیم. بنابراین برای تصویربرداری حداقل ۱۸۳۳ پیکسل لازم است. رزولوشنهای نوعی دوربینهای خطی ۵۱۲، ۱۰۲۴، ۲۰۴۸، ۲۷۰۰، ۳۶۴۸، ۴۰۹۶، ۸۱۹۲، ۱۰۶۸۰ و ۱۲۲۸۸ پیکسل است. پس این کاربرد دوربینی با رزولوشن ۲۰۴۸ پیکسل یا بیشتر لازم دارد. با دوربین ۲۰۴۸ پیکسلی، رزولوشن تصویربرداری ۰٫۲۷ میلیمتر در هر پیکسل میشود.
مثال ۲: محاسبه فرکانس اسکن خط
اگر حداکثر سرعت جابهجایی جسم V، میدان دید FOV، عرض پیکسلی W و طول مؤثر سنسور S باشد، حداقل فرکانس خواندن خط FL برابر است با:
FL= (V * S) / (W * FOV)
در مدل P، برنامهٔ سختافزاری دوربین طبق نیاز مشتری تغییر میکند — مثلاً افزودن یک فیلتر خاص روی دادهٔ پیکسلها. اگر سختافزار موجود کافی نباشد، سختافزار تازه برای همان نیاز طراحی میشود.
متن کامل
یعنی چه خواستههایی از مشتری را میتوانید روی دوربینها سفارشیسازی کنید؟
در مدل P، برنامه سختافزاری دوربینهای ما را میتوان بر اساس نیاز مشتری تغییر داد. فرض کنید به یک فیلتر خاص برای Smooth کردن دادههای پیکسلی نیاز دارید و …؛ مدل P این امکان را به شما میدهد. اگر سختافزار فعلی این قابلیت را نداشته باشد، برای این خواستهی شما سختافزار جدیدی طراحی میکنیم.
آیا میتوان با آن رنگ پیکسلها را در هر فریم تشخیص داد؟ و بعد از طریق Ethernet یا Gigabit Ethernet یا همان USB به سیستمهای دیگر مثل اجکتورهای بادی فرمان کنترلی فرستاد؟
این سورس کدها در واقع یک برنامه دمو هستند که ارتباط کامپیوتر با دوربین را برقرار میکنند. دوربینهای خارجی فایلهای DLL، API و مجموعه دستورات لازم برای ارتباط با دوربین را در اختیار شما میگذارند. سورس کدهای موجود در وبسایت ما هم همه این نیازمندیها را یکجا برای مشتریان فراهم میکنند. در نرمافزارهای دمو، کاربر فرمان شروع ارسال داده و مقدار گین، افست، زمان نوردهی و … را برای دوربین ارسال میکند. دوربین نیز شدت نور کلیه پیکسلها از پیکسل ۱ تا پیکسل N، نرخ ارسال فریم و نرخ خواندن لاین را در یک فریم برای نرمافزار ارسال میکند.
شما میتوانید روی سایر پورتهای کامپیوترتان به سیستمهای کنترلی دیگر فرمان دهید. برای مثال، دادههای دوربین از طریق USB برای شما ارسال میشود. پس از پردازش این دادهها، میتوانید فرمان مطلوب را از طریق اترنت برای سایر سیستمها ارسال کنید. اما اگر بخواهید فرمان خاصی از همان پورت USB که با دوربین ارتباط دارد به یک فعالساز خارجی برود، لازم است سختافزار دوربین برای شما Customize شود.
نوردهی بلندتر یعنی پیکسلهای بیشتری از نور همسایهها پر میشوند و در نور زیاد به اشباع (بلومینگ) میرسند؛ نوردهی کوتاهتر اشباع را برمیدارد. نوردهی و فرکانس خط نسبت عکس دارند. در نور کم، نوردهی را بلندتر کنید؛ در این حالت تعداد خط در ثانیه کمتر میشود. در نور زیاد، نوردهی را کوتاهتر کنید. نوردهی الکترونیکی همان نقش شاتر/دیافراگم را دارد. دوربین خطی در هر نوردهی فقط یک خط میخواند، پس اگر نور کافی باشد، برای سرعت بالا مناسب است. اگر منبع نور و جسم ثابت باشند، نوردهی به سرعت تغییر شدت نور بستگی پیدا میکند.
متن کامل
مفهوم زمان نوردهی را با یک مثال توضیح میدهیم.
فرض کنید سطح CCD کاملاً پوشیده شده و تنها یک شکاف در فاصلهای کم و به اندازه ۰٫۵ میلیمتر عمود بر CCD قرار دارد. اگر زمان نوردهی را روی ۱۰۰ میکروثانیه بگذاریم، تصویر شماره ۱ را میگیریم. اگر آن را روی ۱ میلیثانیه بگذاریم، تصویر شماره ۲ به دست میآید.

زمان نوردهی ۱۰۰ میکروثانیه

زمان نوردهی ۱ میلیثانیه
همانطور که در شکلهای فوق میبینید هر چه زمان نوردهی بیشتر باشد، پیکسلهای بیشتری در معرض تابش نور پیکسلهای مجاور قرار میگیرند. البته در هر دو شکل پیکسلهای CCD در مرکز شکاف به اشباع رفتهاند (پدیده بلومینگ). اگر زمان نوردهی را کمتر کنیم، این پیکسلها از اشباع درمیآیند.
زمان نوردهی با فرکانس خط نسبت عکس دارد. یعنی هر چه زمان نوردهی بیشتر باشد، فرکانس خواندن خط از CCD نیز کمتر خواهد شد. در نور کم باید زمان نوردهی را بیشتر کرد. در نور زیاد باید زمان نوردهی را کم کرد تا CCD به اشباع نرود. بنابراین میتوان گفت زمان نوردهی الکترونیکی این دوربین همان کاری را میکند که دریچه دیافراگم یا شاتر مکانیکی در دوربینها انجام میدهد.
اما فرق این دوربینها با دوربینهای دوبعدی این است که در هر زمان نوردهی فقط یک خط را میخوانند، نه یک ناحیه دوبعدی را. بنابراین در کاربردهایی که منبع نور و جسم هر دو ثابت هستند، زمان نوردهی این نوع دوربینها با سرعت تغییرات شدت نور ارتباط خواهد داشت.
دو راه برای این کار وجود دارد. راه اول، مترکشی و عکاسی از یک سوژه در دو فاصلهی مختلف از لنز است. این کار ساده به نظر میرسد، اما اگر نتیجهی قابل قبولی میخواهید، به ابزار بسیار دقیق و Setup مرتب نیاز دارید.
بهطور خلاصه، از یک سوژه دو عکس میگیرید. سپس اندازهی بزرگنمایی را بر اساس تصویر حاصل محاسبه میکنید؛ مثلاً میتوانید عکسها را در فتوشاپ اندازه بگیرید و نسبت را به دست آورید. این نسبت را m مینامیم. بعد مقدار جابهجایی سوژه برای رسیدن به این بزرگنمایی را به دست میآورید؛ یعنی فاصله سوژه تا مثلاً سنسور را دو بار متر میکنید. این مقدار را Δd مینامیم. در آخر، فاصلهی کانونی خیلی ساده از این رابطه به دست میآید:
اما برای این اندازهگیری ابزار دقیق مترکشی لازم دارید چون خطای یک سانتیمتری ابزار میتواند Δd شما را تا ۲۰ میلیمتر تغییر دهد!
راه دوم بهتر و معقولتر است. از سوژهای که دو نقطهی مشخص در بینهایت دارد، با فوکوس بینهایت عکس بگیرید. حالا اگر فاصلهی زاویهای این دو نقطه را بدانید (آن را θ مینامیم)، داریم:
اندازه گرفتن فاصلهی دو نقطه در فتوشاپ آسان است. فقط این عدد باید اندازهی دقیق فاصله روی سنسور شما باشد. سادهترین راه این است که تعداد پیکسلهای بین دو نقطه را در فتوشاپ اندازه بگیرید (اگر مختصات دو نقطه را دارید، با هندسهی تحلیلی ابتدایی هم بهراحتی این فاصله را پیدا میکنید). بعد با توجه به مشخصات سنسور، این پیکسلها را به اندازهی واقعی تبدیل کنید. مثلاً طول سنسور را بر تعداد پیکسلهای طول تقسیم کنید، یا این را با توجه به مساحت حساب کنید، یا از عدد منتشرشده توسط سازنده بهعنوان اندازهی پیکسل استفاده کنید؛ اگر این عدد بر حسب میکرون است، آن را به میلیمتر تبدیل کنید و …
آن عدد ۵۷٫۲۹۵۷۷۹۵ هم که در واقع ۱۸۰ است تقسیم بر عدد پی برای تبدیل از درجه به رادیان، میماند خود θ. محاسبهی θ ساده است. اگر تصویر را در فوکوس بینهایت (یعنی ۳ تا ۵ متری) ثبت کنید، تانژانت θ تقریباً برابر خود θ است. این مقدار برابر است با نصف طول جسم تقسیم بر فاصلهی جسم تا دوربین.
پرسشهای بیشتر دربارهٔ دوربینهای صنعتی
پاسخهای عملی از مهندسانی که دوربینها را طراحی میکنند و میسازند. روی هر پرسش کلیک کنید.
انتخاب دوربین
اگر جسم پیوسته حرکت میکند (نوار نقاله، رول، ورق، لوله) یا استوانهای است و باید «باز» شود، دوربین لاین اسکن را انتخاب کنید. اگر قطعه ساکن است یا میایستد و در یک قاب جا میشود، دوربین ناحیهای مناسبتر است. لاین اسکن با یک نور خطی ساده، تصویری بیدرز و بیانتها میدهد. در مقابل، دوربین ناحیهای نصب سادهتری دارد و به انکودر نیاز ندارد.
فقط وقتی رنگ خودِ اطلاعات است (بازرسی چاپ، جداسازی بر پایهٔ رنگ، تشخیص سیمهای رنگی) دوربین رنگی بگیرید. در بقیهٔ موارد، دوربین تکرنگ حساستر، دقیقتر و ارزانتر است و به نور کمتری نیاز دارد. دوربین سهخطی رنگی ما هر پیکسل را جداگانه در سه کانال میخواند و برخلاف فیلتر بایر، تفکیک را از دست نمیدهد.
عرض میدان دید را بر کوچکترین جزئیاتی که باید دیده شود تقسیم کنید و حاصل را برای اطمینان ۲ تا ۳ برابر کنید. مثلاً اگر عرض میدان دید ۵۵۰ میلیمتر و کوچکترین عیب ۰٫۳ میلیمتر باشد، به ۱۸۳۳ پیکسل میرسید. اگر فقط باید اندازهای با دقت ۰٫۳ میلیمتر بخوانید، ۲۰۴۸ پیکسل کافی است. اما برای اینکه عیبی به اندازهٔ ۰٫۳ میلیمتر را مطمئن ببینید، ۲ تا ۳ پیکسل روی آن لازم دارید؛ پس مدلی با ۴۰۰۰ تا ۵۰۰۰ پیکسل انتخاب کنید. محاسبهٔ کامل با مثال در مقالهٔ «محاسبهٔ فرکانس خط و رزولوشن» هست.
سرعت جسم را بر اندازهٔ هر پیکسل روی جسم تقسیم کنید. برای سرعت ۲ متر بر ثانیه و قدرت تفکیک ۰٫۳ میلیمتری، ۶۶۶۷ خط بر ثانیه لازم است. اگر سرعت متغیر است، بهجای فرکانس ثابت، از انکودر تریگر بگیرید.
CCD نویز کمتر، یکنواختی بهتر بین پیکسلها و پاسخ خطیتری دارد و برای اندازهگیری، طیفسنجی و نور کم مناسبتر است. CMOS نرخ خط بسیار بالایی دارد و در تفکیکهای خیلی زیاد، قیمتش کمتر است. دوربینهای رسااندیشان بر پایهٔ CCD و CMOS طراحی شدهاند و برای کاربردهای اندازهگیری و بازرسی با سرعت متوسط تا بالا بهینهاند.
برای بیشتر خطوط بازرسی بله. پهنای باند USB 2.0 حدود ۴۸۰ مگابیت بر ثانیه است و USB 3.0 به ۵ گیگابیت بر ثانیه میرسد. در مقابل، یک دوربین ۵۰۰۰ پیکسلی ۸ بیتی در ۱۰۰۰ خط بر ثانیه فقط ۴۰ مگابیت بر ثانیه تولید میکند. محدودیت اصلی USB طول کابل است (۳ تا ۵ متر بدون تکرارکننده)؛ برای فاصلههای بیشتر از کابل اکتیو یا هاب صنعتی استفاده کنید.
پیکسل بزرگتر نور بیشتری جمع میکند، حساستر است و نویز کمتری دارد؛ پیکسل کوچکتر تفکیک بیشتری در همان طول حسگر میدهد. برای نور کم، سرعت بالا یا طیفسنجی، پیکسل بزرگ (مثلاً ۱۴ میکرون) انتخاب کنید. اگر اندازهگیری ریز دارید و نور کافی است، پیکسل کوچک (۵ تا ۷ میکرون) بهتر است.
لنز و نور
دایرهٔ تصویر لنز باید کل طول حسگر را بپوشاند. لنز C-mount معمولاً فقط حسگرهای تا حدود ۱۶ میلیمتر را میپوشاند. برای حسگرهای ۲۸ میلیمتری و بلندتر، لنز F-mount یا M42 بگیرید. برای حسگرهای بلندتر (۴۰ میلیمتر و بیشتر) به لنز F-mount یا M42 نیاز دارید. فاصلهٔ کانونی از رابطهٔ f ≈ فاصلهٔ کاری × طول حسگر ÷ میدان دید به دست میآید.
f = D × S ÷ FOV؛ در این رابطه D فاصلهٔ دوربین تا جسم است، S طول فعال حسگر و FOV عرض میدان دید. همهٔ این اندازهها را به میلیمتر بگذارید. برای فاصلهٔ یک متر، حسگر ۲۸ میلیمتر و میدان دید ۵۵۰ میلیمتر، f ≈ ۵۱ میشود؛ پس لنز ۵۰ میلیمتری را انتخاب کنید. پاسخ کاملتر با مثال در بالای همین صفحه هست.
معمولاً دو علت دارد: یا لنز برای طول حسگر کوچک است (وینیتینگ)، یا دیافراگم خیلی باز است. یک یا دو پله دیافراگم را ببندید، از لنزی با دایرهٔ تصویر بزرگتر استفاده کنید و در نرمافزار «تصحیح میدان مسطح» (Flat Field) را با یک مرجع سفید یکنواخت اجرا کنید.
از نور خطی LED استفاده کنید که فقط همان خط دید دوربین را روشن کند. برای سطح براق، نور را از زاویهٔ کم بتابانید یا از نور پخششده (Diffuse) استفاده کنید. برای اندازهگیری لبه، نور پسزمینه (Backlight) بگذارید. برای دیدن عیب سطحی، نور تاریکمیدان را از زاویهٔ خیلی کم بتابانید. نور باید بدون سوسو (DC یا فرکانس بسیار بالا) باشد، وگرنه در تصویر نوارهای روشن و تاریک میافتد.
سه راه دارید. اول، دیافراگم را ببندید (f/8 بهجای f/2.8) و نور را قویتر کنید. دوم، فاصلهٔ کاری را زیاد کنید و لنزی با فاصلهٔ کانونی بلندتر بگذارید. سوم، اگر ارتفاع جسم تغییر میکند، از لنز تلهسنتریک استفاده کنید؛ بزرگنمایی این لنز با فاصله عوض نمیشود.
اگر منبع تغذیهٔ LED با PWM یا برق شهر کار کند، نور سوسو میزند. دوربین این سوسو را در فرکانس خط خودش نمونهبرداری میکند. از درایور جریانثابت DC استفاده کنید یا فرکانس PWM را بالای ۲۰ کیلوهرتز ببرید. همین مشکل با لامپ فلورسنت و مهتابی همیشه هست؛ آنها را از محدودهٔ دید حذف کنید.
نصب و راهاندازی
خط دید دوربین باید عمود بر جهت حرکت باشد و لنز هم باید عمود بر سطح باشد. یک خطکش یا کاغذ شطرنجی روی نوار بگذارید و در نمای زندهٔ نرمافزار آن را حرکت دهید: اگر خطها کج یا کشیده میآیند، دوربین چرخیده است. نرمافزار ما نمای «اسکوپ خط» دارد که همین تنظیم را با یک نگاه ممکن میکند.
اگر سرعت خط تولید ثابت است، نه؛ یک فرکانس خط ثابت کافی است. اگر سرعت تغییر میکند یا خط تولید مدام میایستد و راه میافتد، بله؛ انکودر به ازای هر مقدار مشخص جابهجایی یک پالس میدهد و دوربین با همان پالس خط میگیرد، پس مقیاس تصویر همیشه درست میماند.
با کابل معمولی، USB 2.0 تا ۵ متر و USB 3.0 تا ۳ متر کار میکند. برای فاصلهٔ بیشتر، از کابل اکتیو (تا ۱۵ تا ۲۰ متر) یا هاب صنعتی با تغذیهٔ جداگانه استفاده کنید. کابلهای ارزان بازار در سرعت بالا خط از دست میدهند؛ از کابل شیلددار با قفل پیچی استفاده کنید.
این کارها را به ترتیب انجام دهید. اول کابل را عوض کنید و آن را مستقیم به پورت پشت کیس (نه هاب جلو) بزنید. بعد درایور را از CD یا سایت ما نصب کنید. سپس در Device Manager ببینید دستگاه با علامت زرد نیامده باشد. در آخر، در تنظیمات برق ویندوز «USB selective suspend» را خاموش کنید.
دوربین یک ورودی تریگر ایزولهشده دارد که با سنسور نوری، PLC یا انکودر کار میکند (سطح ۵ یا ۲۴ ولت، بسته به سفارش). در نرمافزار حالت تریگر را روی «خارجی» بگذارید و لبهٔ بالا یا پایین را انتخاب کنید. برای شروع فریم و شروع خط دو ورودی جداگانه پیشبینی شده است.
دو کالیبراسیون معمول است. (۱) تصحیح میدان مسطح: یک مرجع سفید یکنواخت زیر دوربین بگذارید تا اختلاف حساسیت پیکسلها و افت نور لبهها جبران شود. (۲) کالیبراسیون ابعادی: یک خطکش یا الگویی با فاصلهٔ معلوم بگذارید تا نرمافزار بداند هر پیکسل چند میلیمتر است.
کیفیت تصویر و عیبیابی
اگر تصویر در جهت عرض تار است، مشکل از فوکوس یا دیافراگم است. اگر فقط در جهت حرکت تار است، زمان نوردهی نسبت به سرعت زیاد است. در این حالت نوردهی را کم کنید و نور را زیاد کنید، یا فرکانس خط را بالا ببرید. قاعده: در هر خط، جسم نباید بیش از یک پیکسل جابهجا شود.
علتش پیکسلهایی با حساسیت متفاوت یا گرد و غبار روی شیشهٔ حسگر است. تصحیح میدان مسطح را دوباره با مرجع سفید تمیز اجرا کنید و شیشهٔ لنز و حسگر را با دمنده و دستمال میکروفایبر تمیز کنید — هرگز با انگشت یا دستمال معمولی.
علتش این است که پهنای باند یا CPU کم میآورد. برای رفعش، کابل و پورت USB را عوض کنید و برنامههای دیگر را ببندید. بافر خواندن را هم در نرمافزار بزرگتر کنید و اگر میشود، تفکیک یا فرکانس را کم کنید. نرمافزار ما شمارندهٔ «Lost Lines» دارد؛ اگر صفر نیست، یکی از اینها علت است.
گسترهٔ دینامیکی یعنی نسبت روشنترین به تاریکترین چیزی که دوربین همزمان میتواند بدون اشباع و بدون غرقشدن در نویز ثبت کند. هرچه بیشتر باشد، جزئیات نواحی تاریک و روشن با هم دیده میشوند. مبدل ۱۶ بیتی و پیکسل بزرگ گسترهٔ دینامیکی را بالا میبرند؛ توضیح کامل را در بالای همین صفحه ببینید.
در محیط گرم، داغشدن بدنهٔ فلزی تا ۴۰–۵۰ درجه طبیعی است. بدنه گرمای حسگر را بیرون میدهد. اگر دمای محیط بالای ۴۵ درجه است یا دوربین در محفظهٔ بسته است، یک صفحهٔ آلومینیومی یا فن کوچک اضافه کنید. گرمای زیاد نویز را بالا میبرد و عمر دوربین را کم میکند.
نرمافزار و توسعه
نرمافزار دوربین، ALTRON، ساخت خود رسااندیشان است و رابط فارسی و انگلیسی دارد. نمای زنده، اسکوپ خط، تنظیم نوردهی و بهره، تریگر، کالیبراسیون و ذخیرهٔ تصویر و ویدئو همه در آن هست. برای برنامهنویسی، کتابخانهٔ DLL با نمونهکد C++، C# و Python داده میشود.
بله. تصویر خام از طریق DLL در حافظه در اختیار برنامهٔ شماست و میتوان آن را به آرایهٔ OpenCV، ماتریس MATLAB یا آرایهٔ LabVIEW داد. نمونهکد هر سه در بستهٔ SDK هست.
برای بازرسی چشمی و بیشتر الگوریتمهای عیبیابی ۸ بیت کافی و سریعتر است. برای اندازهگیری شدت نور، طیفسنجی یا صحنههای با کنتراست زیاد، ۱۶ بیت (یا ۱۲ بیت در مدلهای مربوطه) بگیرید تا جزئیات تاریک از دست نرود.
روی USB 3.0 معمولاً ۲ تا ۴ دوربین را میتوانید وصل کنید؛ تعداد دقیق به تفکیک و فرکانس بستگی دارد. هر دوربین را به یک کنترلر USB جداگانه (پورتهای پشت کیس یا کارت PCIe) بزنید تا پهنای باند تقسیم نشود. نرمافزار ما چند دوربین را همزمان با تریگر مشترک پشتیبانی میکند.
خرید، گارانتی و پشتیبانی
بله. مشاورهٔ انتخاب مدل رایگان است و با کمال میل کمکتان میکنیم مدل مناسب کارتان را پیدا کنید. پس از آن هزینهی دوربین را پرداخت میکنید و دو هفته فرصت دارید آن را در شرایط کار خودتان آزمایش کنید. اگر دوربین به کارتان نیامد، کافی است آن را برای ما بفرستید؛ پس از دریافت دوربین، همهی مبلغ را به شما برمیگردانیم.
همهی دوربینها سه سال گارانتی بیقیدوشرط دارند. پس از آن هم تعمیر و بهروزرسانی در همین شرکت انجام میشود، چون طراحی و ساخت دوربینها در ایران است.
بله؛ این مزیت سازندهٔ داخلی است. فیلتر طیفی، طول کابل، نوع رابط، فرکانس خط، بدنه، نرمافزار و حتی الگوریتم پردازش قابل تغییر است. دستگاه فتوفینیش و سیستم کنترل درز جوش ما از همین راه ساخته شدهاند.
مدلهای پرمصرف معمولاً موجود است؛ مدلهای سفارشی بسته به تغییرات چند هفته زمان میبرند. برای زمان دقیق هر مدل تماس بگیرید.
بله. راهنمای نصب و کاربر به فارسی، نمونهکد SDK، و آموزش حضوری یا آنلاین برای اپراتور و برنامهنویس همراه دوربین ارائه میشود. پرسشهای بعدی هم مستقیم با مهندسی که دوربین را طراحی کرده در میان گذاشته میشود.