
مقاله
پیکسلهای خراب در آلترون: یادگیری نقشه و اصلاح در لحظه
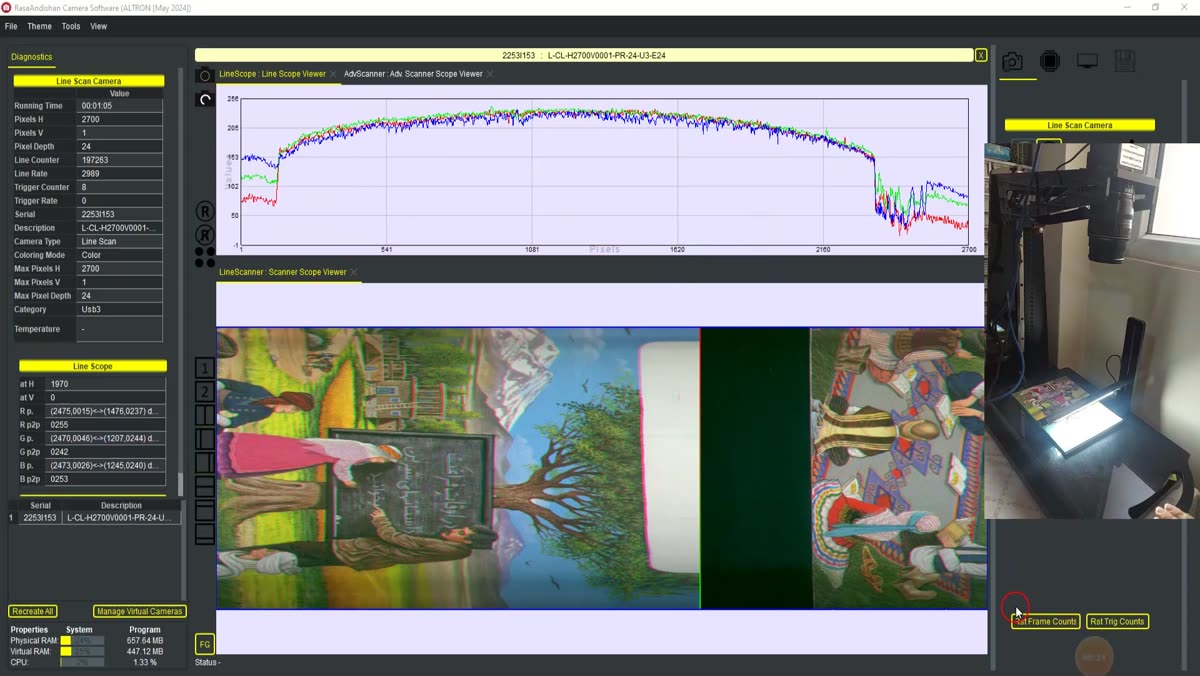
تصویر اسکنشده را باز میکنید و یک خط باریک روشن میبینید که از بالا تا پایین تصویر کشیده شده است. اسکن بعدی را هم نگاه میکنید و همان خط، دقیقاً در همان ستون، آنجاست. این معمولاً کار یکی از پیکسلهای خراب سنسور است. در دوربین خطی هر پیکسل در همهی خطها تکرار میشود، پس یک پیکسل معیوب به یک خط ممتد در کل تصویر تبدیل میشود. در بازرسی، همین خط میتواند بهعنوان خراش یا عیب محصول گزارش شود.
هیچ سنسوری کاملاً بیعیب نیست. سؤال این نیست که پیکسل خراب داریم یا نه. سؤال این است که با آن چه کنیم.
در آلترون این کار با نود BPC-Bad Pixel Correction انجام میشود. پنل تنظیماتش با عنوان Runtime BPC باز میشود. این نود در گراف آمادهی دوربین خطی نیست. آن را در ویرایشگر گراف، بعد از تصحیح سطح سیاه و پیش از گاما و تیزکنندهها اضافه کنید.
منطقش ساده است. نود در هر خط حدس نمیزند کدام پیکسل خراب است، چون این حدس ممکن است جزئیات واقعی تصویر را هم پاک کند. به جایش یک بار نقشهی دقیق پیکسلهای خراب ساخته میشود. از آن به بعد فقط همان پیکسلهای شناختهشده اصلاح میشوند.
- دوربین را به سمت یک صحنهی یکنواخت بگیرید.
- Start Learn را بزنید. دکمه در حین یادگیری تعداد دادههای جمعشده را نشان میدهد.
- بعد از چند لحظه دوباره دکمه را بزنید. نقشه ساخته میشود و برنامه میپرسد فایل bpc را کجا ذخیره کند.
- تیک Apply BPC خودکار زده میشود و مسیر فایل در Ref file نمایش داده میشود.
دفعههای بعد کافی است با Load Map همان فایل را بار کنید. اگر روزی خواستید از اول شروع کنید، با Clear نقشه را پاک کنید.
اگر Apply BPC، Edge-aware، RTS suppression یا دو عدد مخصوص دوربین خطی را تغییر دهید، تا Set را نزنید تغییر به نود نمیرسد. بارها دیدهایم کسی آستانه را عوض کرده و تعجب کرده که چرا تصویر تغییری نکرده است.
پیکسل خراب یک عیب فیزیکی سنسور است، پس اصلاحش باید پیش از تغییرات ظاهری مثل گاما و تیزکنندهها بیاید. اگر بعد از آنها بگذارید، تیزکننده اول دور پیکسل خراب هاله میسازد و بعد دیگر نمیشود تمیزش کرد.
برای دوربین حرارتی: همین نود در گراف آمادهی دوربین حرارتی از قبل هست و نقشه را میتوانید روی همان صحنهی یکنواختی بگیرید که برای یکنواختسازی استفاده میکنید.
منبعی کوتاه و عمومی دربارهی پیکسل معیوب: ویکیپدیا (انگلیسی).
دوربینهای خطی ما را در صفحهی دوربینهای اسکن خطی ببینید. اگر روی تصویرتان خطی میبینید که با این روش پاک نمیشود، از صفحهی تماس تصویرش را برایمان بفرستید.