
مقاله
پیکسلهای خراب در آلترون: یادگیری نقشه و اصلاح در لحظه
تصویر اسکنشده را باز میکنید و یک خط باریک روشن میبینید که از بالا تا پایین تصویر کشیده شده است. اسکن بعدی را هم نگاه میکنید و همان خط، دقیقاً در همان ستون، آنجاست. این معمولاً کار یکی از پیکسلهای خراب سنسور است. در دوربین خطی هر پیکسل در همهی خطها تکرار میشود، پس یک پیکسل معیوب به یک خط ممتد در کل تصویر تبدیل میشود.
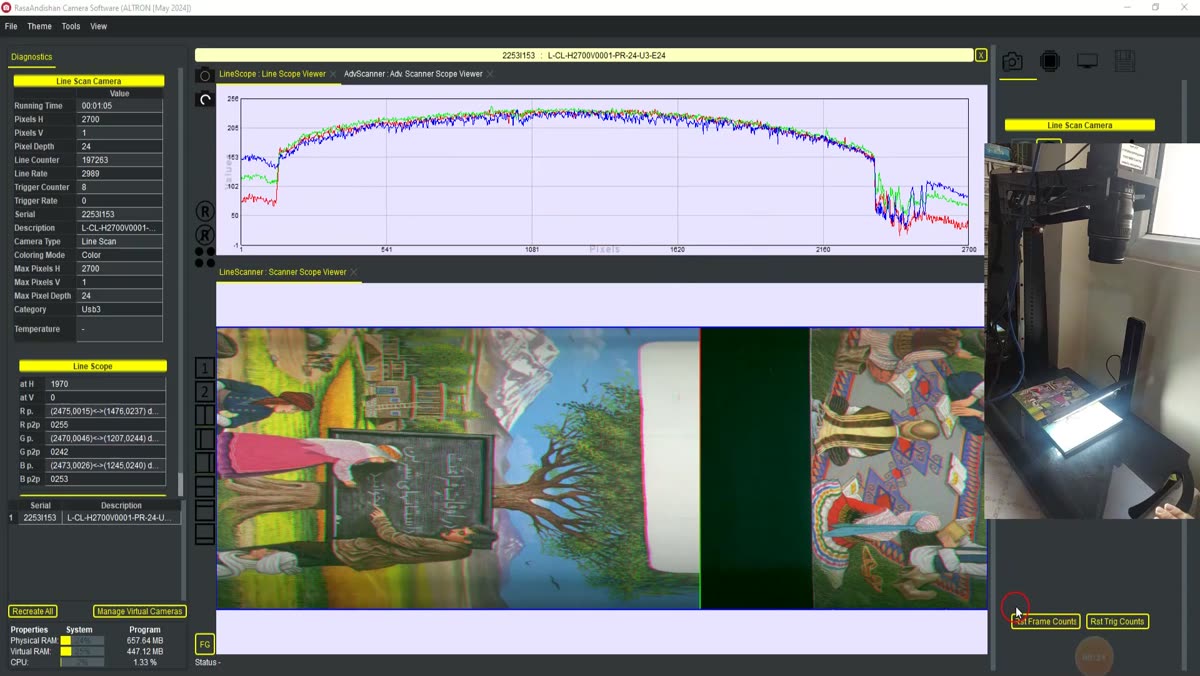
هیچ سنسوری کاملاً بیعیب نیست. تقریباً هر سنسوری چند پیکسل مرده یا داغ دارد. سؤال این نیست که داریم یا نه. سؤال این است که با آنها چه کنیم.
انواع پیکسل خراب
- مرده: همیشه سیاه یا تقریباً سیاه است، مهم نیست چه نوری به آن برسد.
- داغ: همیشه روشن است، حتی در تاریکی.
- پرنوسان: بین دو سطح میپرد و از فریمی به فریم دیگر عوض میشود. این نوع که به آن RTS هم میگویند، در یک عکس تکی شاید اصلاً دیده نشود.
یک نود برای یادگیری و اصلاح
در آلترون همهی این کار با یک نود انجام میشود: BPC-Bad Pixel Correction. همین نود هم نقشه را یاد میگیرد و هم در حین کار پیکسلها را اصلاح میکند. روی هر دو نوع دوربین خطی و ناحیهای هم کار میکند. پنل تنظیماتش با عنوان Runtime BPC باز میشود.
منطقش ساده است. ما در هر فریم حدس نمیزنیم کدام پیکسل خراب است، چون این حدس ممکن است جزئیات واقعی تصویر را هم پاک کند. به جایش یک بار نقشهی دقیق میسازیم. از آن به بعد فقط همان پیکسلهای شناختهشده را اصلاح میکنیم.
ساختن نقشه
- دوربین را به سمت یک صحنهی یکنواخت بگیرید. در دوربین حرارتی، همان صحنهی یکنواختی که برای یکنواختسازی استفاده کردهاید مناسب است.
- Start Learn را بزنید. دکمه در حین یادگیری تعداد فریمها را نشان میدهد.
- بعد از جمع شدن فریمهای کافی، دوباره دکمه را بزنید. نقشه ساخته میشود و برنامه میپرسد فایل bpc را کجا ذخیره کند.
- تیک Apply BPC بعد از یادگیری خودکار زده میشود و مسیر فایل در Ref file نمایش داده میشود.
دفعههای بعد کافی است با Load Map همان فایل را بار کنید. اگر روزی خواستید از اول شروع کنید، با Clear نقشه را پاک کنید.
سه گزینهای که کیفیت اصلاح را تعیین میکنند
Edge-aware (directional): بهصورت پیشفرض روشن است. پیکسل خراب را با همسایههای سالم در امتداد لبه جایگزین میکند، نه عمود بر آن. بدون این گزینه، پیکسل خرابی که روی یک لبهی تیز افتاده با میانگین دو طرف لبه پر میشود و یک لکهی محو میسازد. در بازرسی لبهها این تفاوت مهم است.
RTS suppression (amp-gated): در زمان یادگیری، علاوه بر پیکسلهای مرده و داغ، پیکسلهایی را هم علامت میزند که از فریمی به فریم دیگر بیش از حد نوسان دارند. این گزینه روی نقشهی بعدی که یاد میگیرید اثر میگذارد، نه روی نقشهی فعلی.
بدون نقشه چه میشود؟ اگر هیچ نقشهای بار نشده باشد، نود به یک میانهی تطبیقی برمیگردد. یعنی بدون کالیبراسیون هم بیکار نیست، ولی نقشهی یادگرفتهشده دقیقتر است.
تنظیمات مخصوص دوربین خطی
در بخش Line-scan defective pixels دو عدد هست. Neighbor count تعیین میکند برای تشخیص، چند همسایه از هر طرف بررسی شود. اگر آن را صفر بگذارید، این بررسی خاموش میشود. Threshold % میگوید پیکسل چقدر باید از میانگین همسایههایش فاصله داشته باشد تا معیوب حساب شود.
اگر آستانه را پایین بگذارید، حساسیت زیاد میشود؛ ولی ممکن است جزئیات ریز و واقعی هم صاف شوند. آستانهی بالا فقط معیوبهای شدید را میگیرد. در دوربین خطی، اگر نقشهی یادگرفتهشدهی مناسبی بار شده باشد، اصلاح از روی همان نقشه انجام میشود.
اشتباه رایج: فراموش کردن Set
اگر گزینههای Apply BPC، Edge-aware و RTS suppression یا دو عدد مخصوص دوربین خطی را تغییر دهید، تا Set را نزنید این تغییر به پلاگین نمیرسد. بارها دیدهایم کسی آستانه را عوض کرده و تعجب کرده که چرا تصویر تغییری نکرده است.
نکتهی جانبی
جای این نود در گراف مهم است. پیکسل خراب یک عیب فیزیکی سنسور است، پس اصلاحش باید پیش از تغییرات ظاهری مثل گاما و تیزکنندهها بیاید. اگر بعد از آنها بگذارید، تیزکننده اول دور پیکسل خراب هاله میسازد و بعد دیگر نمیشود تمیزش کرد.
منبعی کوتاه و عمومی دربارهی پیکسل معیوب: ویکیپدیا (انگلیسی).
این قابلیت برای دوربین حرارتی هم به کار میرود. اگر روی سنسورتان خطی میبینید که با این روش پاک نمیشود، از صفحهی تماس تصویرش را برایمان بفرستید.