
Caméra 1,2 mégapixel, modèle RA-ASC-0134
La conception et la fabrication de la caméra matricielle RA-ASC-0134-I ont été achevées en avril 2022. Contrairement aux modèles ASC-0229 et ASC-0267, cette caméra ne repose pas sur un capteur CCD mais sur un capteur CMOS. La RA-ASC-0134 de 1,2 mégapixel (1280×964) prend en charge le déclenchement externe. Elle dispose également d’un mode ROI, qui permet de sélectionner une zone précise de l’image et d’augmenter ainsi la vitesse d’acquisition. La réponse spectrale et les caractéristiques paramétriques sont présentées dans cette section.
Guide de sélection
Pour l'inspection de pièces en mouvement, le guidage de robots et la lecture de codes
Nous avons conçu cette caméra pour les lignes de production, où les pièces ne restent pas immobiles. La RA-ASC-0134-I est équipée d’un capteur CMOS 1280 × 964, atteint jusqu’à 72 images/s et transmet des données 8 ou 12 bits en USB 3.0 à 740 Mbit/s. Elle fonctionne de -30 à +70 °C et ne consomme que 3 W. Ses principales missions : inspection sur convoyeur, localisation de pièces et lecture de codes-barres.
- Capteur
- CMOS
- Pixels effectifs
- H1280 X V964 = 1,2M
- Taille des pixels
- 3.75 μm × 3.75 μm
- Taille de la zone active
- 4,80 mm (H) * 3,6 mm (V) - diagonale 6,8 mm
- Cadence d'images
- 72 Hz max.
- Plage spectrale
- de 400 nm à 700 nm
- Résolution de l’ADC
- 8 bit/12 bit
- Interface
- Port USB3.0
- Température de fonctionnement
- de −30 à +70 °C
Avec un champ de vision de 60 mm, chaque pixel couvre 47 μm de la pièce, et une image est acquise toutes les 13,9 ms. Une pièce se déplaçant à 0,3 m/s ne parcourt que 4,2 mm entre deux images. Vous obtenez donc plusieurs images de chaque pièce lors de son passage devant la caméra.
À 72 images/s, moins de 14 ms s’écoulent entre l’arrivée d’une pièce et la première image. Les pixels de 3,75 μm ont la même taille dans les deux directions, ce qui simplifie la conversion des coordonnées image en coordonnées robot.
Pour un code dont la barre la plus étroite mesure 0,25 mm, chaque pixel doit couvrir environ 80 μm du code ou moins. Un champ de 100 mm sur 1280 pixels permet d’y parvenir. La sortie 8 bits à pleine cadence suffit pour le seuillage du code.
Avec 13,9 ms entre deux images, un événement de quelques dizaines de millisecondes apparaît sur plusieurs images consécutives. La RAM embarquée conserve les images jusqu’à leur transmission sur la liaison à 740 Mbit/s.
La sortie 12 bits offre 4 096 niveaux de luminosité, utiles pour tester des algorithmes sensibles à de faibles différences d’intensité. Les pilotes pour Windows 64 bits et Linux sont fournis avec des exemples de code pour Matlab, LabView, C++, C#, VB.Net et Python.
Vérifiez la vitesse de votre ligne à l’aide d’un exemple. Avec un champ de 60 mm et un convoyeur à 0,3 m/s, une pièce avance de 4,2 mm entre deux images et est capturée environ 14 fois. Le second enjeu est le flou de bougé. Pour des bords nets, la pièce ne doit pas se déplacer de plus d’un pixel, ici 47 μm, pendant l’exposition. L’exposition doit donc représenter une petite fraction des 13,9 ms entre deux images, et le pixel de 3,75 μm a besoin de beaucoup de lumière pendant ce court instant. En mode 8 bits, le flux de données atteint environ 711 Mbit/s, ce qui tient dans la liaison à 740 Mbit/s. En mode 12 bits, il monte à environ 1 066 Mbit/s : soit la cadence d’images baisse, soit la RAM embarquée met les images en mémoire tampon. La surface sensible a une diagonale de 6 mm, de petits objectifs standard suffisent donc. La plage de -30 à +70 °C permet de l’installer là où il n’y a pas de régulation de température.
La focale vaut approximativement distance de travail × largeur du capteur ÷ largeur du champ de vision. Le capteur mesure 4,80 mm de large : un champ de 60 mm à 250 mm requiert donc un objectif de 20 mm. L’objectif doit résoudre des détails proches du pixel de 3,75 μm sur toute la diagonale de 6 mm. Utilisez un éclairage puissant pour qu’une exposition courte fournisse malgré tout un signal suffisant et que le flou de bougé reste inférieur à un pixel. La version -I intègre un FPGA, le réglage du gain et de l’offset, un convertisseur 8 ou 12 bits, l’USB à 740 Mbit/s et de la RAM embarquée ; elle est expédiée 3 jours après commande. Si vous avez besoin de plus de pixels ou d’une sensibilité jusqu’à 1100 nm, tournez-vous vers la RA-ASC-0234-I, avec 1920 × 1200 pixels à 50 images/s.
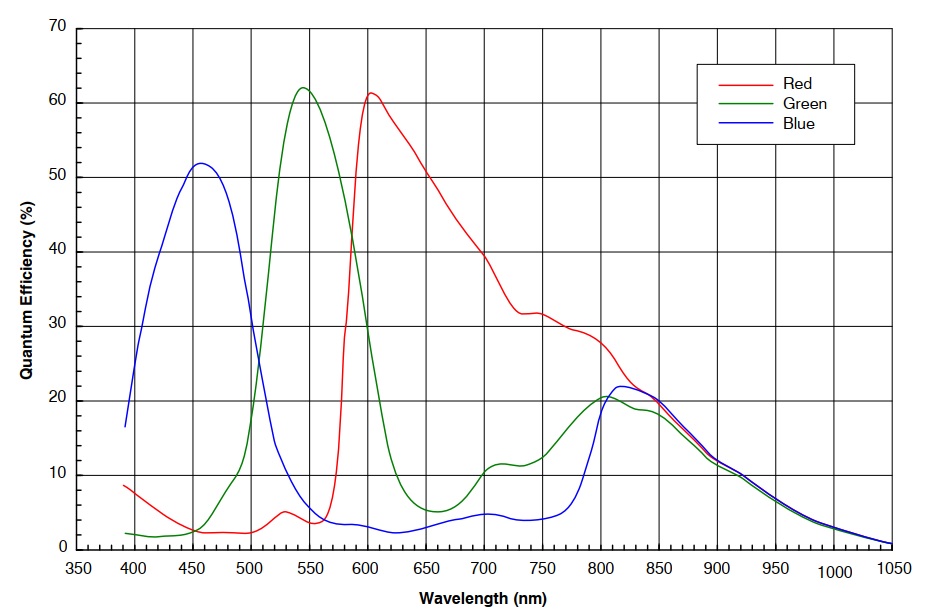
| Paramètres de la caméra matricielle USB RA-ASC-0134 | Caractéristique |
|---|---|
| Capteur | CMOS |
| Taille de pixel | 3.75 μm x 3.75 μm |
| Pixels effectifs | H1280 X V964 = 1,2M |
| Pixels totaux | H1412 X V1028 = 1,45M |
| Taille de la zone active | 4,80 mm (H) * 3,6 mm (V) - diagonale 6,8 mm |
| Plage spectrale | de 400 nm à 700 nm |
| Fréquence pixel max. | 100 MHz - surcadencement |
| Consommation électrique | 3 W |
| Alimentation externe | Non requise |
| Plage de température de fonctionnement | de −30 à +70 °C |
| Systèmes d’exploitation | Windows 64 bits et Linux |
| Port de communication | Port USB3.0 |
| Caméras multiples | Prises en charge |
| Pilote de périphérique | Oui |
| Exemples de code | Matlab,LabView,C++,C#,VB.Net,Python |
| Guide de choix des caméras | RA-ASC-0134-I |
|---|---|
| Processeur | FPGA |
| Réglage du gain | ✓ |
| Réglage de l’offset | ✓ |
| Résolution de l’ADC | 8 bit/12 bit |
| Débit USB | 740Mbit/S |
| RAM embarquée | ✓ |
| Ordre de grandeur de la gigue | < 10 ns |
| Cadence d’images | 72 Hz max. |
| Plage de température de fonctionnement | de −30 à +70 °C |
| Disponibilité | 3 jours après commande |