
Questions fréquentes
Sur cette page, nous répondons aux questions fréquentes sur les caméras Rassa Andichane. La plupart concernent les caméras linéaires, le choix de l’objectif, la cadence de ligne et la résolution. Si vous ne trouvez pas votre réponse, posez-nous la question via la Contactez-nous .
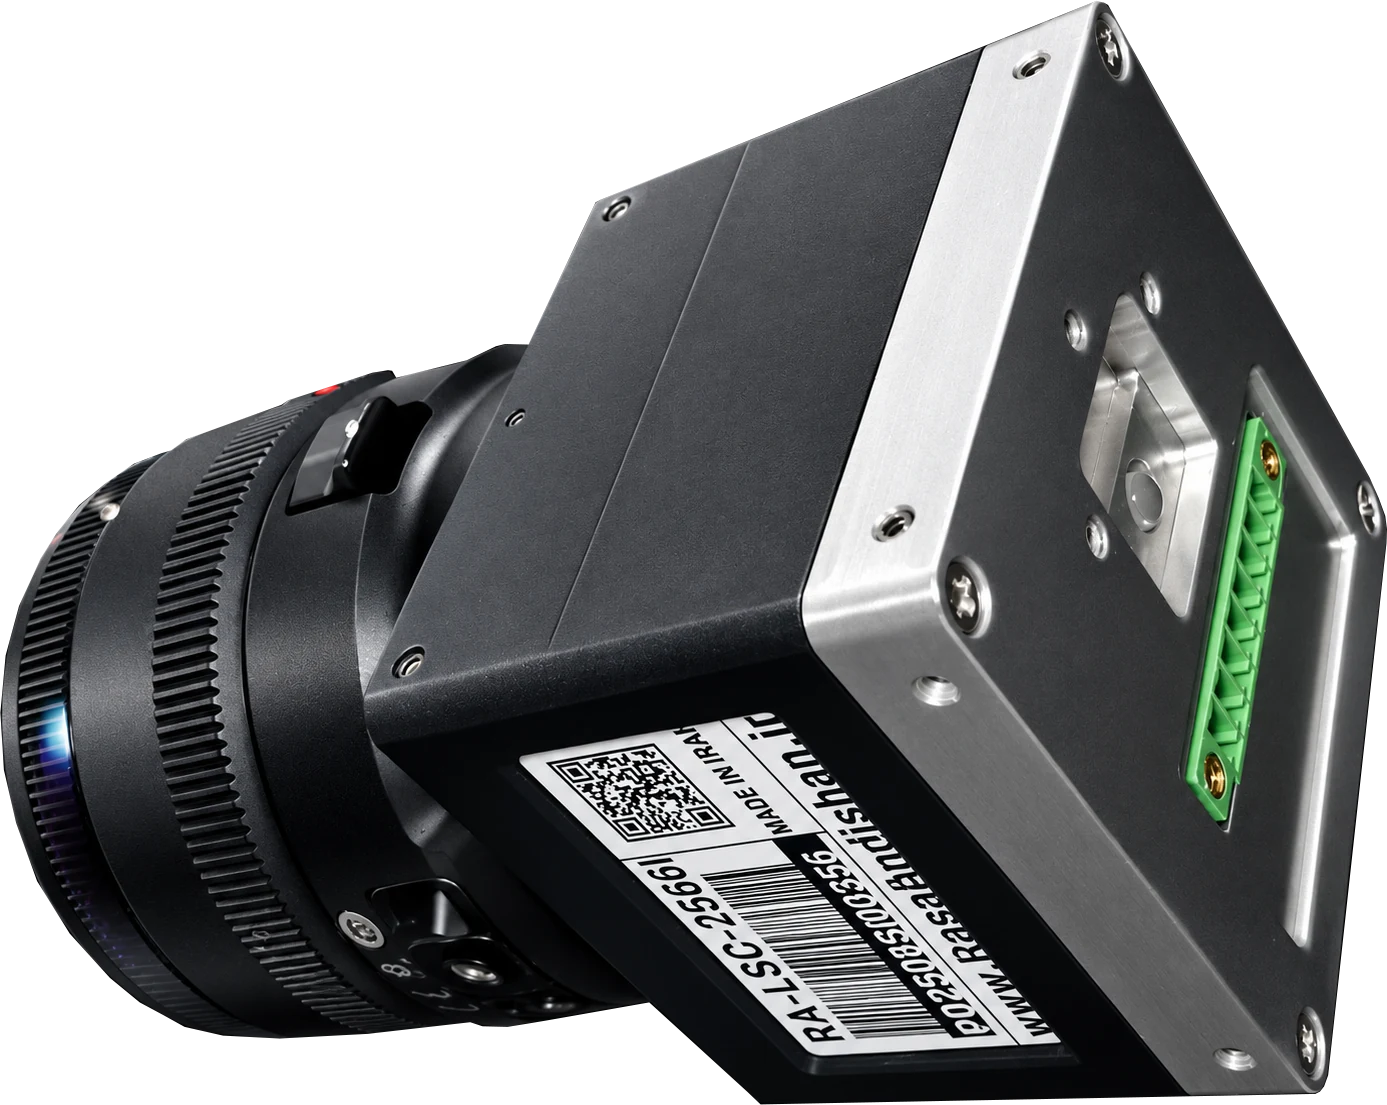
FAQ caméras linéaires
Les modèles et leurs caractéristiques figurent sur la page caméra linéaire . Pour les bases de cette technologie, lisez l’ Article Wikipédia sur les caméras linéaires.
L’une des préoccupations avec toute caméra, et en particulier avec les caméras industrielles, est le choix de l’objectif adapté au lieu et à la tâche. Choisir le bon objectif pour cadrer et mettre au point sur une partie précise de la scène est essentiel. Supposons que vous utilisiez une caméra extrêmement professionnelle à très haute résolution. Même dans ce cas, si l’objectif ne transmet pas une lumière adéquate au CCD, celui-ci ne peut pas produire une bonne image. En effet, toute la lumière qui atteint le CCD traverse l’objectif. Si l’objectif est inadapté, il modifie les propriétés, la réfraction et le comportement de la lumière qui le traverse. Le CCD produit alors une mauvaise image à partir d’une entrée dégradée. Après avoir choisi un objectif de bonne qualité, l’étape suivante consiste à choisir un objectif offrant l’angle de champ et la profondeur de champ adaptés. Autre point important dans le choix d’un objectif : la bonne focale. La focale d’un objectif détermine l’angle de champ. Plus ce nombre (en millimètres) est grand, plus l’angle de champ est étroit et plus les objets éloignés paraissent grands. Plus il est petit, plus l’angle de champ est large. La profondeur de champ dépend principalement de l’ouverture (nombre f) et du grandissement ; à distance égale, un téléobjectif offre moins de profondeur de champ qu’un grand-angle. On choisit un objectif grand-angle pour son large angle de champ, et un objectif TELE (longue focale) pour observer des objets éloignés avec un champ étroit. Chaque objectif comporte un élément appelé diaphragme (iris), qui règle la quantité de lumière traversant l’objectif (selon l’environnement et l’heure de la journée). Sur certains objectifs, le diaphragme se règle automatiquement (Auto iris). Les caméras équipées de ces objectifs fournissent une image parfaitement claire à toute heure de la journée. Sur d’autres objectifs, le diaphragme se règle à la main (manual iris). Les caméras équipées de ces objectifs ne donnent une image nette et claire qu’au niveau de lumière pour lequel le diaphragme a été réglé. Si la lumière change, l’image s’écarte d’autant de la normale. Un point important dans le choix d’une caméra est son champ de vision. Celui-ci dépend de deux facteurs : la focale (Focal length) et la taille du capteur d’image (Image sensor). La focale est la distance entre le foyer de l’objectif et le point où la lumière entre dans l’objectif. Le foyer est le point où converge toute la lumière entrant dans l’objectif. Plus la focale est longue, plus le champ de vision est étroit. Le moyen le plus sûr et le plus rapide de choisir le foyer et la focale est d’utiliser l’un des calculateurs prévus à cet effet (sous forme de règle ou de logiciel).
La plage dynamique est l’une des principales mesures de la sensibilité d’un signal. Elle se définit comme le rapport entre la capacité maximale d’un pixel en électrons et le bruit efficace (RMS) en électrons. On peut aussi exprimer ce nombre en décibels (base 10). En pratique, ce rapport correspond à l’écart de luminosité entre les zones les plus sombres et les plus claires d’une image qui présentent encore des détails discernables. Dans certaines images, certaines zones sombres ou claires présentent des détails, tandis que d’autres n’ont ni détail ni texture discernables. La plage dynamique d’une image indique l’étendue de luminosité qu’elle contient, des parties les plus sombres comportant des détails jusqu’aux plus claires. Plus cette étendue est grande, plus la plage dynamique de l’image est élevée. Dans une telle image, une plus grande partie des zones sombres et claires présente des détails discernables. La plage dynamique d’un CCD (en dB, décibels) est donnée par la formule suivante :
Plage dynamique (dB) = 20·log(tension du signal à saturation ÷ tension efficace du bruit d’obscurité)
Pour obtenir une meilleure image, la plage dynamique doit être aussi élevée que possible. La limite inférieure de la plage dynamique d’un système d’imagerie est fixée par le bruit. La figure ci-dessous montre l’effet de la plage dynamique sur la qualité de l’image.
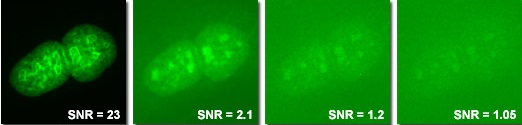
Dans la conception des circuits de pilotage de CCD, on distingue deux catégories de bruit : le bruit propre au CCD et le bruit des circuits de lecture du CCD.
Ce bruit est généré à l’intérieur du capteur CCD et apparaît dans son signal de sortie. Il comprend :
- Bruit de réinitialisation : une forme de bruit thermique liée à la résistance du nœud de détection (la grille du transistor qui convertit en tension la charge recueillie dans le CCD).
- Bruit de grenaille : ce bruit est dû au mouvement aléatoire des électrons lorsqu’ils arrivent au nœud de détection. Comme le bruit de grenaille découle du mouvement naturel et intrinsèque desélectrons, il ne peut pas être éliminé.
- Bruit d’obscurité : ce bruit provient des électrons générés par la chaleur dans le CCD et constitue toujours l’un des principaux défis en matière de bruit. Les sources de courant d’obscurité dépendent fortement de la température : le meilleur moyen de réduire ce bruit est donc de refroidir le CCD. Le niveau de refroidissement nécessaire dépend en grande partie du temps d’intégration maximal souhaité et du rapport signal sur bruit minimal acceptable.
- Bruit de non-uniformité des pixels : en pratique, il est impossible de fabriquer un CCD dont tous les pixels sont rigoureusement identiques. Rendement quantique, impuretés et pièges à charges varient d’un pixel à l’autre. Les pixels produisent donc des tensions différentes, même à intensité lumineuse et temps d’exposition identiques. Pour corriger cet écart, on acquiert l’image d’une source lumineuse parfaitement collimatée d’intensité uniforme et on en tire une matrice des écarts entre pixels. On soustrait d’abord l’image d’obscurité de chaque image, puis on la divise par cette matrice de gain. Cette méthode s’appelle la correction de champ plat (Flat Field).
- Bruit de non-uniformité du courant d’obscurité : tous les pixels génèrent des électrons de bruit d’obscurité sous l’effet de la chaleur. Mais les pixels n’étant pas identiques, le nombre de ces électrons varie d’un pixel à l’autre. Pour corriger ce phénomène, on acquiert une image avec le CCD dans l’obscurité totale. On soustrait ensuite cette image, sous forme de matrice, des images acquises par le CCD. Cette technique logicielle s’appelle la soustraction d’image d’obscurité (dark frame).
Bruit du circuit de lecture du CCD
Outre le bruit du CCD, les circuits électroniques et de pilotage externes au CCD introduisent naturellement eux aussi du bruit, notamment :
- Bruit blanc : une forme de bruit thermique causée par les résistances au nœud de sortie du CCD. Le meilleur moyen de le réduire est d’abaisser la température. On peut aussi le réduire en augmentant la capacité du nœud de sortie du CCD.
- Bruit de scintillement (flicker) : ce bruit apparaît dans les circuits numériques dont les composants commutent en permanence.
- Bruit de conversion analogique-numérique : dans tout système numérique, la quantification des tensions analogiques entraîne une perte d’information. Dans le circuit de lecture du CCD, cette information est la tension de sortie du CCD, qui représente la couleur ou l’intensité lumineuse de chaque pixel. La perte de cette information provoque des défauts d’image ; on parle de bruit d’ADC.
Integration Time : le temps nécessaire au balayage d’une ligne (Line). Exposure Time : le temps pendant lequel le CCD est effectivement exposé à la lumière lors du balayage d’une ligne. Exposure Control : certaines caméras linéaires disposent d’un mécanisme permettant d’obtenir des temps d’exposition (Exposure Time) plus courts que le temps de balayage d’une ligne. Ce mécanisme s’appelle un obturateur électronique.
Sur le site, au-dessus du tableau des modèles, vous trouverez les caractéristiques des pixels du CCD, la cadence de ligne maximale et la longueur utile. Ces valeurs sont identiques pour tous les modèles de cette caméra, car ils utilisent tous le même CCD. Les autres paramètres dépendent du matériel de chaque modèle et varient d’un modèle à l’autre. Par exemple, la taille de pixel de cette caméra est de 200X14 microns pour tous les modèles. En revanche, la résolution de chaque pixel dépend du matériel de la caméra.
La distance focale dépend de l’objectif utilisé, et le choix de l’objectif dépend lui-même de la distance entre la caméra et l’objet ainsi que de la longueur de l’objet. Comme vous fournissez vous-même l’objectif, nos caméras disposent d’un mécanisme réglable de la distance entre l’objectif et le CCD pour obtenir la bonne mise au point. Pour calculer l’objectif, cliquez sur le lien ci-contre. Calculateur d’objectif
Sur les caméras monochromes dotées d’une sortie analogique, vous pouvez commander à la caméra d’envoyer l’intensité lumineuse d’un pixel donné sur sa sortie analogique. Par exemple, via le logiciel, vous pouvez observer en continu sur un oscilloscope l’intensité lumineuse du pixel n° 1350. L’intensité lumineuse maximale de ce pixel correspond à 4 volts et le minimum à zéro volt. Sur les caméras couleur dotées d’une sortie analogique, vous pouvez commander à la caméra d’envoyer l’intensité rouge, verte ou bleue d’un pixel donné sur sa sortie analogique. Par exemple, via le logiciel, vous pouvez observer en continu sur un oscilloscope l’intensité rouge du pixel n° 1350. L’intensité rouge maximale de ce pixel correspond à 4 volts et le minimum à zéro volt.
Le FOV, ou champ de vision, n’a aucun rapport avec la vitesse de l’objet. La résolution dans le sens du déplacement dépend de la cadence de balayage de ligne de la caméra. Supposons que l’objet ne se déforme pas selon X et Y et conserve exactement sa direction de déplacement. Dans ce cas, deux éléments déterminent la cadence de ligne minimale : la vitesse maximale de l’objet et la résolution d’imagerie minimale nécessaire sur l’objet.
Exemple 1 : calcul de la résolution sur la largeur du convoyeur (perpendiculairement au sens du déplacement)
Largeur du convoyeur : 550 mm
Résolution dans le sens du déplacement : 0,3 mm par pixel
Nombre de pixels nécessaires : il suffit de diviser la largeur du convoyeur par la résolution. Il faut donc au moins 1833 pixels pour l’imagerie. Les résolutions courantes des caméras linéaires sont de 512, 1024, 2048, 2700, 3648, 4096, 8192, 10680 et 12288 pixels. La résolution minimale pour cette application est donc de 2048 pixels ou plus. Avec une caméra de 2048 pixels, la résolution d’imagerie est de 0,27 mm par pixel.
Exemple 2 : calcul de la fréquence de balayage de ligne
Pour une vitesse maximale de l’objet V, un champ de vision FOV, une largeur de pixel W et une longueur utile de capteur S, la fréquence de lecture de ligne minimale FL vaut :
FL= (V * S) / (W * FOV)
Autrement dit, quelles exigences du client pouvez-vous intégrer dans les caméras ?
Le programme matériel (firmware) de nos caméras de modèle P peut être modifié selon les exigences du client. Supposons par exemple qu’un filtre spécifique soit nécessaire pour lisser les données des pixels, etc. : le modèle P le permet alors au client. Si le matériel existant ne dispose pas de la capacité nécessaire, nous concevons un nouveau matériel pour répondre aux exigences de nos clients.
Ce code source est essentiellement un programme de démonstration qui permet à votre ordinateur de communiquer avec la caméra. Les fabricants de caméras étrangers fournissent des fichiers DLL, une API et le jeu de commandes nécessaire pour communiquer avec la caméra. Le code source de notre site met tout cela à la disposition des clients en un seul endroit. Dans le logiciel de démonstration, l’utilisateur envoie à la caméra la commande de démarrage du flux ainsi que le gain, l’offset, le temps d’exposition et les autres réglages. La caméra transmet au logiciel l’intensité lumineuse de chaque pixel, du pixel 1 au pixel N, ainsi que la cadence d’images et la cadence de lecture de ligne, dans une même trame.
Vous pouvez utiliser les autres ports de votre ordinateur pour envoyer des commandes à d’autres systèmes de contrôle. Par exemple, les données de la caméra vous parviennent en USB. Après traitement, vous pouvez envoyer la commande voulue à d’autres systèmes via Ethernet. En revanche, si vous souhaitez qu’une commande spécifique soit envoyée à un actionneur externe par le même port USB que celui relié à la caméra, le matériel de la caméra doit être personnalisé pour vous.
Expliquons la notion de temps d’exposition à l’aide d’un exemple.
Supposons que la surface du CCD soit entièrement masquée, à l’exception d’une unique fente de 0,5 mm placée perpendiculairement au CCD à faible distance. Si vous réglez le temps d’exposition sur 100 microsecondes, vous obtenez l’image n° 1. Si vous le réglez sur 1 milliseconde, vous obtenez l’image n° 2.

Temps d’exposition : 100 microsecondes

Temps d’exposition : 1 milliseconde
Comme le montrent les figures ci-dessus, plus le temps d’exposition est long, plus les pixels sont exposés à la lumière provenant des pixels voisins. Dans les deux images, les pixels du CCD situés au centre de la fente sont saturés (blooming). Si l’on réduit le temps d’exposition, ces pixels sortent de la saturation.
Le temps d’exposition est inversement lié à la cadence de ligne : plus il est long, plus la cadence de lecture des lignes du CCD est faible. En faible lumière, il faut augmenter le temps d’exposition. En forte lumière, il faut le réduire pour éviter la saturation du CCD. On peut donc dire que le temps d’exposition électronique de cette caméra joue le même rôle que le diaphragme ou l’obturateur mécanique des autres caméras.
La différence entre ces caméras et les caméras matricielles est que, pendant un temps d’exposition donné, elles ne lisent qu’une ligne et non une zone 2D. Ainsi, dans les applications où la source lumineuse et l’objet sont fixes, le temps d’exposition de ces caméras dépendra de la rapidité de variation de l’intensité lumineuse.
Il existe deux méthodes. La première consiste à mesurer au mètre ruban et à photographier un sujet à deux distances différentes de l’objectif. Cela paraît simple, mais pour obtenir un résultat exploitable, il faut des outils très précis et un montage soigné.
En résumé, vous prenez deux photos d’un sujet. Vous calculez ensuite le grandissement à partir des images obtenues ; par exemple, vous pouvez mesurer les photos dans Photoshop et en déduire le rapport. Nous appelons ce rapport m. Vous déterminez ensuite de combien le sujet a dû se déplacer pour produire ce grandissement, c’est-à-dire que vous mesurez deux fois la distance sujet-capteur. Nous appelons cette valeur Δd. Enfin, la focale se déduit simplement de cette relation :
Cette mesure exige toutefois des instruments précis, car une erreur d’un centimètre sur le mètre ruban peut modifier votre Δd de 20 millimètres !
La seconde méthode est meilleure et plus judicieuse. Photographiez un sujet comportant deux points bien définis à l’infini, avec la mise au point réglée sur l’infini. Si vous connaissez l’écart angulaire entre ces deux points (que nous appelons θ), alors :
Mesurer la distance entre deux points dans Photoshop est facile. Il faut simplement que ce nombre corresponde à la distance exacte sur votre capteur. Le plus simple est de compter les pixels entre les deux points dans Photoshop (si vous disposez des coordonnées des deux points, la géométrie analytique élémentaire vous donne la distance tout aussi facilement). Convertissez ensuite ces pixels en longueur réelle à l’aide des caractéristiques du capteur. Par exemple, divisez la longueur du capteur par le nombre de pixels sur cette longueur, déduisez-la de la surface du capteur ou utilisez la taille de pixel publiée par le fabricant ; si cette valeur est en microns, convertissez-la en millimètres, etc.
Le nombre 57,2957795 n’est autre que 180 divisé par pi, qui sert à convertir les degrés en radians ; il reste donc θ lui-même. Le calcul de θ est simple. Si vous acquérez l’image avec une mise au point à l’infini (c’est-à-dire à 3 à 5 mètres), tan θ est presque égal à θ. Il vaut la moitié de la longueur de l’objet divisée par la distance entre l’objet et la caméra.
Autres questions sur les caméras industrielles
Des réponses pratiques des ingénieurs qui conçoivent et fabriquent les caméras. Cliquez sur une question pour l’ouvrir.
Choisir une caméra
Caméra linéaire lorsque l’objet défile en continu (convoyeur, bande, feuille, tube) ou est cylindrique et doit être « déroulé » ; caméra matricielle lorsque la pièce est immobile et tient dans une seule image. La caméra linéaire produit des images continues et sans raccord avec un simple éclairage linéaire ; la caméra matricielle est plus facile à mettre en place et ne nécessite pas de codeur.
Ne choisissez la couleur que lorsque la couleur est elle-même l’information (contrôle d’impression, tri par couleur, fils de couleur). Sinon, le monochrome est plus sensible, plus précis, moins cher et demande moins de lumière. Nos caméras couleur trilinéaires lisent chaque pixel sur trois canaux distincts : contrairement à un filtre Bayer, aucune résolution n’est perdue.
Divisez la largeur du champ de vision par le plus petit détail à voir, puis multipliez par 2 à 3 par sécurité. Exemple : 550 mm de largeur et un défaut de 0,3 mm → 1833 pixels → avec marge, un modèle de 4000 à 5000 pixels. Le calcul complet, exemples à l’appui, figure dans notre article sur la cadence de ligne et la résolution.
Divisez la vitesse de l’objet par la taille d’un pixel sur l’objet. Pour 2 m/s et une résolution de 0,3 mm, il faut environ 6667 lignes par seconde. Si la vitesse varie, déclenchez sur un codeur plutôt qu’à cadence fixe.
Le CCD offre un bruit plus faible, une meilleure uniformité d’un pixel à l’autre et une réponse plus linéaire, ce qui convient à la mesure, à la spectroscopie et à la faible lumière. Le CMOS offre des cadences de ligne très élevées et un coût moindre aux très hautes résolutions. Les caméras Rassa Andichane reposent sur des capteurs CCD comme CMOS et sont optimisées pour la mesure et l’inspection à vitesse moyenne à élevée.
Pour la plupart des lignes d’inspection, oui. L’USB 2.0 offre environ 480 Mbit/s et l’USB 3.0 jusqu’à 5 Gbit/s ; une caméra de 5000 pixels en 8 bits à 1000 lignes/s ne produit que 40 Mbit/s. La principale limite de l’USB est la longueur de câble (3 à 5 m sans répéteur) ; utilisez un câble actif ou un hub industriel pour des distances plus longues.
Les grands pixels recueillent plus de lumière, sont plus sensibles et moins bruités ; les petits pixels offrent plus de résolution pour une même longueur de capteur. Choisissez de grands pixels (par ex. 14 µm) pour la faible lumière, la grande vitesse ou la spectroscopie, et de petits pixels (5 à 7 µm) pour la mesure fine avec suffisamment de lumière.
Objectif et éclairage
Le cercle image de l’objectif doit couvrir toute la longueur du capteur : la monture C suffit pour les capteurs jusqu’à environ 28 mm ; les capteurs plus longs (40 mm et plus) nécessitent des objectifs à monture F ou M42. Focale ≈ distance de travail × longueur du capteur ÷ champ de vision.
f = D × S ÷ FOV, où D est la distance caméra-objet, S la longueur active du capteur et FOV la largeur du champ de vision, le tout en mm. Pour 1 m de distance, un capteur de 28 mm et un FOV de 550 mm, f ≈ 51 → un objectif de 50 mm. Une réponse plus complète, avec exemples, figure en haut de cette page.
Deux causes fréquentes : l’objectif est trop petit pour la longueur du capteur (vignetage) ou le diaphragme est grand ouvert. Fermez d’un ou deux crans, utilisez un objectif à plus grand cercle image et lancez la correction de champ plat dans le logiciel avec une référence blanche uniforme.
Un éclairage linéaire à LED qui n’éclaire que la ligne de visée de la caméra. Pour les surfaces brillantes, utilisez une lumière rasante ou diffuse ; pour la mesure de bords, un rétroéclairage ; pour les défauts de surface, un éclairage en champ sombre sous un angle très faible. La lumière doit être sans scintillement (continue ou à très haute fréquence), sinon des bandes claires et sombres apparaissent sur l’image.
Fermez le diaphragme (f/8 au lieu de f/2,8) et ajoutez de la lumière, augmentez la distance de travail avec une focale plus longue ou, si la hauteur de l’objet varie, utilisez un objectif télécentrique, dont le grandissement ne varie pas avec la distance.
L’alimentation des LED scintille (PWM ou secteur) et est échantillonnée à la cadence de ligne de la caméra. Utilisez un driver continu à courant constant ou portez la fréquence PWM au-delà de 20 kHz. Les tubes fluorescents provoquent toujours ce phénomène : tenez-les hors du champ de vision.
Installation et réglage
La ligne de visée de la caméra doit être perpendiculaire au sens de défilement, et l’objectif perpendiculaire à la surface. Posez une règle ou une feuille à damier sur le convoyeur et faites-la avancer en vue en direct : des lignes obliques ou étirées indiquent que la caméra est tournée. La vue line-scope de notre logiciel permet de réaliser cet alignement d’un simple coup d’œil.
Non si la vitesse de la ligne est constante : une cadence de ligne fixe suffit. Oui si la vitesse varie ou si la ligne s’arrête et redémarre : le codeur délivre une impulsion par distance parcourue fixe et la caméra acquiert une ligne par impulsion, de sorte que l’échelle de l’image reste toujours correcte.
Jusqu’à 5 m en USB 2.0 et 3 m en USB 3.0 avec un câble passif. Au-delà, utilisez un câble actif (15 à 20 m) ou un hub industriel alimenté. Les câbles bon marché perdent des lignes à haute vitesse ; utilisez des câbles blindés à verrouillage par vis.
Dans l’ordre : changez de câble et branchez-vous directement sur un port arrière (pas sur un hub en façade) ; installez le pilote depuis le CD ou notre site ; vérifiez dans le Gestionnaire de périphériques l’absence d’avertissement jaune ; désactivez la « suspension sélective USB » dans les options d’alimentation de Windows.
La caméra dispose d’une entrée de déclenchement isolée compatible avec une cellule photoélectrique, un automate ou un codeur (5 V ou 24 V, selon la commande). Réglez le mode de déclenchement sur externe dans le logiciel et choisissez le front montant ou descendant. Des entrées distinctes sont prévues pour le début de trame et le début de ligne.
Deux étalonnages usuels : (1) correction de champ plat avec une référence blanche uniforme sous la caméra, pour compenser les écarts de sensibilité entre pixels et l’atténuation sur les bords ; (2) étalonnage dimensionnel avec une règle ou une mire d’espacement connu, afin que le logiciel sache à combien de millimètres correspond un pixel.
Qualité d’image et dépannage
Un flou sur toute la largeur relève de la mise au point ou du diaphragme ; un flou uniquement dans le sens de défilement signifie que l’exposition est trop longue pour la vitesse : raccourcissez l’exposition et ajoutez de la lumière, ou augmentez la cadence de ligne. Règle : l’objet ne doit pas se déplacer de plus d’un pixel par ligne.
Des pixels de sensibilité légèrement différente, ou de la poussière sur la fenêtre du capteur. Relancez la correction de champ plat avec une référence blanche propre et nettoyez l’objectif et la fenêtre du capteur avec une poire soufflante et un chiffon microfibre, jamais avec les doigts ni un mouchoir ordinaire.
La bande passante ou le processeur sont saturés : changez de câble et de port USB, fermez les autres programmes, augmentez la mémoire tampon de lecture dans le logiciel et réduisez si possible la résolution ou la cadence de ligne. Notre logiciel affiche un compteur « Lost Lines » ; s’il n’est pas à zéro, l’une de ces causes est en jeu.
C’est le rapport entre les éléments les plus clairs et les plus sombres que la caméra peut enregistrer simultanément sans saturer ni se noyer dans le bruit. Plus elle est élevée, mieux les zones sombres et claires sont visibles ensemble. Un convertisseur 16 bits et de grands pixels augmentent la plage dynamique ; l’explication complète figure en haut de cette page.
Un boîtier métallique à 40-50 °C dans un environnement chaud est normal : le boîtier évacue la chaleur du capteur. Si la température ambiante dépasse 45 °C ou si la caméra est installée dans un caisson fermé, ajoutez une plaque d’aluminium ou un petit ventilateur. Un excès de chaleur augmente le bruit et réduit la durée de vie.
Logiciel et intégration
Le logiciel maison de Rassa Andichane (Altron), avec interface en persan et en anglais : vue en direct, line-scope, exposition et gain, déclenchement, étalonnage, enregistrement d’images et de vidéos. Pour la programmation, une bibliothèque DLL est fournie avec des exemples de code en C++, C# et Python.
Oui. L’image brute est fournie en mémoire via la DLL et peut être transmise à un tableau OpenCV, une matrice MATLAB ou un tableau LabVIEW. Des exemples de code pour les trois figurent dans le kit SDK.
Pour l’inspection visuelle et la plupart des algorithmes de détection de défauts, le 8 bits suffit et il est plus rapide. Pour la mesure d’intensité, la spectroscopie ou les scènes très contrastées, acquérez en 16 bits (ou en 12 bits sur les modèles concernés) afin de ne pas perdre les détails sombres.
Généralement 2 à 4 en USB 3.0, selon la résolution et la cadence ; raccordez chaque caméra à un contrôleur USB distinct (ports arrière ou carte PCIe) pour ne pas partager la bande passante. Notre logiciel prend en charge plusieurs caméras simultanément avec un déclenchement commun.
Achat, garantie et assistance
Oui. Le conseil pour le choix du modèle est gratuit, et nous vous aidons volontiers à trouver le modèle adapté à votre application. Vous payez ensuite la caméra et disposez de deux semaines pour la tester dans vos propres conditions de travail. Si la caméra ne convient pas, renvoyez-la-nous simplement : dès réception, nous vous remboursons intégralement.
Chaque caméra bénéficie d’une garantie inconditionnelle de trois ans. Au-delà, les réparations et mises à niveau restent assurées en interne, car les caméras sont conçues et fabriquées en Iran.
Oui, c’est tout l’avantage d’un fabricant local. Filtre spectral, longueur de câble, interface, cadence de ligne, boîtier, logiciel et même algorithme de traitement peuvent être adaptés. Notre système de photo-finish et notre système de suivi de joint de soudure sont nés précisément ainsi.
Les modèles les plus demandés sont généralement en stock ; les modèles personnalisés demandent quelques semaines selon les modifications. Contactez-nous pour connaître le délai exact de chaque modèle.
Oui. Les manuels d’installation et d’utilisation en persan, les exemples de code du SDK et une formation sur site ou en ligne pour les opérateurs et les programmeurs accompagnent la caméra. Les questions ultérieures sont adressées directement à l’ingénieur qui a conçu la caméra.