
Gamme de produits
Caméras de traitement d'image fabriquées en Iran
En bref
Une caméra matricielle possède une grille de pixels et enregistre une image bidimensionnelle complète en une seule exposition, comme un appareil photo. Elle convient aux objets immobiles ou qui tiennent dans le champ de vision au moment de la prise, et avec un obturateur global elle fige un objet en mouvement sans déformation.
- Sept modèles, USB2 et USB3
- Obturateur global et obturateur déroulant
- Vision industrielle, lecture de plaques, vélocimétrie de particules
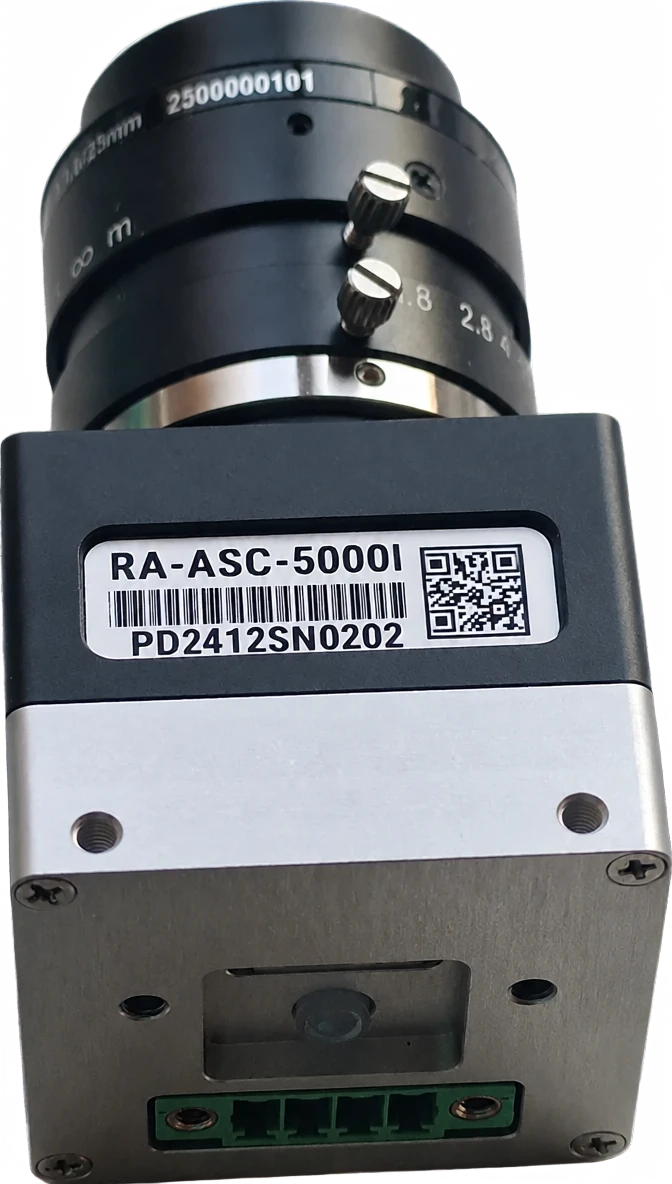
Les caméras matricielles de traitement d'image de Rassa Andichane peuvent être utilisées en vélocimétrie par images de particules (PIV), en corrélation d'images numériques (DIC), en lecture de plaques d'immatriculation et en vision industrielle applications. Contrairement aux caméras linéaires, les caméras matricielles capturent à chaque image une vue complète de leur champ de vision. Leurs capteurs existent en de nombreux types, tailles et résolutions. CMOS et CCD sont les deux principaux types. Les capteurs CMOS fonctionnent avec un courant et une tension plus faibles (moindre consommation) que les CCD. Les CCD offraient traditionnellement un faible bruit et une bonne uniformité, mais les capteurs CMOS actuels les égalent ou les dépassent dans la plupart des applications et sont bien plus rapides.
Les capteurs des caméras matricielles existent dans des formats tels que 1/3", 1/2", 1/4", 2/3" et d'autres. Les résolutions de ces caméras couvrent également un large éventail d'applications. L'une de ces applications est la vélocimétrie par images de particules, ou Particle Image Velocimetry (PIV). Toutes les caméras Rassa Andichane prennent en charge le déclenchement externe. Par exemple, en combinant un déclenchement externe avec une exposition très courte ou un éclairage stroboscopique, les pales d'un ventilateur d'ordinateur tournant à 4000 tr/min apparaissent dans la même position sur chaque image, sans aucun flou. Les caméras matricielles Rassa Andichane prennent actuellement en charge les interfaces USB2 et USB3. Une caméra à interface Ethernet figure également dans la feuille de route de développement de l'entreprise. Le tableau ci-dessous présente la gamme de caméras matricielles Rassa Andichane.

Toutes les caméras de traitement d'image Rassa Andichane fonctionnent avec le logiciel Altron. Vous pouvez aussi utiliser le SDK dans votre propre logiciel. Les tutoriels se trouvent sur la page logiciel Altron . Pour découvrir cette technologie, lisez l'article Wikipédia sur la vision industrielle.
Une caméra industrielle de traitement d'image n'est ni une webcam ni une caméra de surveillance. Elle possède une monture d'objectif standard, un capteur aux caractéristiques connues avec précision, et elle envoie à l'ordinateur des images brutes, non retouchées, afin que le logiciel puisse les mesurer, les inspecter et prendre des décisions. Une caméra matricielle capture une image bidimensionnelle complète à chaque exposition. C'est pourquoi elle est le choix le plus simple chaque fois que toute la scène doit être vue au même instant.
Les caméras matricielles Rassa Andichane vont aujourd'hui de 752 × 582 pixels à 5 mégapixels (2592 × 2048), de 8 à 72 images par seconde, avec capteurs CCD et CMOS, obturateur global ou déroulant (rolling shutter), et connexions USB 2.0 ou USB 3.0.
Chaque caméra est livrée avec le logiciel Altron sans surcoût. Vous connectez la caméra, visualisez l'image, la traitez et l'enregistrez, le tout dans une seule fenêtre :
Si vous écrivez votre propre programme, des exemples de code prêts à l'emploi dans huit langages de programmation, dont C++, C#, Python, MATLAB et LabVIEW, vous permettent d'obtenir rapidement une première image. Un pilote GenICam/DirectShow permet aussi d'utiliser les caméras dans des logiciels de vision industrielle standard tels que HALCON. La caméra s'intègre ainsi à votre système existant au lieu de vous obliger à le changer.
Pour comparer deux modèles côte à côte, utilisez l' outil de comparaison de caméras.
- La taille de l'objet et le plus petit détail à distinguer.
- La distance de travail et la vitesse de l'objet.
- L'éclairage, et l'importance ou non de la couleur.
- La température ambiante et le logiciel que vous utiliserez.
Avec ces réponses, nous pouvons vous proposer le modèle et l'objectif adaptés ; contactez-nous.
Un obturateur global expose tous les pixels de l'image au même instant : un objet en mouvement apparaît sans inclinaison ni déformation. Un obturateur déroulant lit les rangées l'une après l'autre ; il est moins cher et souvent plus sensible pour une scène immobile ou lente. Pour un contrôle sur ligne de production, le global est le choix le plus sûr.
Contrôle d'une pièce unitaire, vérification de la présence ou de l'absence de composants, lecture de codes et de plaques d'immatriculation, mesure de dimensions, et vélocimétrie par images de particules en laboratoire. Partout où l'objet tient dans une seule image et où une image continue n'est pas nécessaire.
Partez du plus petit détail à voir : sa taille divisée par deux ou trois donne la taille de pixel nécessaire sur l'objet ; la largeur du champ de vision divisée par ce nombre donne le nombre de pixels. Au-delà, la résolution ne fait qu'augmenter le volume de données et le temps de traitement.
Pour une liaison courte vers l'ordinateur et la bande passante dont la plupart des contrôles ont besoin, oui. Si la distance est grande ou si plusieurs caméras partagent un même ordinateur, il faut calculer séparément la bande passante de chaque bus et la longueur de câble ; dans ce cas, contactez-nous et nous examinerons la configuration avec vous.
Glossaire de la vision industrielle — définitions courtes des termes employés ici