
Häufig gestellte Fragen
Auf dieser Seite beantworten wir häufig gestellte Fragen zu den Kameras von Rasa Andischan. Die meisten betreffen Zeilenkameras, die Objektivwahl, die Zeilenrate und die Auflösung. Wenn Sie Ihre Antwort nicht finden, fragen Sie uns über die Seite Kontakt .
FAQ zu Zeilenkameras
Modelle und Spezifikationen finden Sie auf der Seite Zeilenkamera . Die Grundlagen dieser Technologie erklärt der Wikipedia-Artikel über Zeilenkameras.
Bei jeder Kamera, besonders bei Industriekameras, stellt sich die Frage nach dem passenden Objektiv für Einsatzort und Aufgabe. Die Wahl des richtigen Objektivs, um einen bestimmten Bildausschnitt heranzuzoomen und scharfzustellen, ist von großer Bedeutung. Angenommen, Sie verwenden eine hochprofessionelle Kamera mit sehr hoher Auflösung: Selbst dann kann der CCD kein gutes Bild erzeugen, wenn das Objektiv ihm kein geeignetes Licht liefert. Denn alles Licht, das den CCD erreicht, durchläuft das Objektiv. Ist das Objektiv ungeeignet, verändert es Eigenschaften, Brechung und Verhalten des hindurchtretenden Lichts – und der CCD erzeugt aus schlechtem Eingangssignal ein schlechtes Bild. Nach der Wahl eines qualitativ guten Objektivs folgt die Wahl des passenden Bildwinkels und der Schärfentiefe. Ein weiterer wichtiger Punkt ist die richtige Brennweite. Die Brennweite eines Objektivs bestimmt den Bildwinkel: Je größer dieser Wert (in Millimetern), desto enger der Bildwinkel und desto größer erscheinen entfernte Objekte. Je kleiner er ist, desto weiter der Bildwinkel. Die Schärfentiefe wird vor allem durch Blendenzahl und Abbildungsmaßstab bestimmt; bei gleichem Abstand hat ein Teleobjektiv eine geringere Schärfentiefe als ein Weitwinkelobjektiv. Ein Weitwinkelobjektiv wählt man wegen seines großen Bildwinkels, ein TELE-Objektiv (lange Brennweite), um entfernte Objekte mit engem Sichtfeld zu betrachten. Jedes Objektiv besitzt eine Blende (Iris), die das durchtretende Licht regelt (in unterschiedlichen Umgebungen und zu unterschiedlichen Tageszeiten). Bei manchen Objektiven regelt sich die Blende automatisch (Auto-Iris). Kameras mit solchen Objektiven liefern zu jeder Tageszeit ein einwandfrei klares Bild. Bei anderen Objektiven müssen Sie die Blende von Hand einstellen (manuelle Iris). Kameras mit solchen Objektiven liefern nur bei der Lichtstärke, für die die Blende eingestellt wurde, ein scharfes, klares Bild. Ändert sich das Licht, weicht das Bild in gleichem Maße vom Normalzustand ab. Ein wichtiger Punkt bei der Kamerawahl ist das Sichtfeld. Es wird von zwei Faktoren bestimmt: der Brennweite (Focal length) und der Größe des Bildsensors (Image sensor). Die Brennweite ist der Abstand vom Brennpunkt des Objektivs zu dem Punkt, an dem das Licht in das Objektiv eintritt. Der Brennpunkt ist der Punkt, an dem sich alles in das Objektiv eintretende Licht bündelt. Je länger die Brennweite, desto enger das Sichtfeld. Am besten und schnellsten wählen Sie Brennpunkt und Brennweite mit einem der dafür verfügbaren Rechner (als Rechenschieber oder Computerprogramm).
Der Dynamikbereich ist eine der wichtigsten Kenngrößen für die Signalempfindlichkeit. Er ist definiert als das Verhältnis der maximalen Pixelkapazität in Elektronen zum RMS-Rauschen in Elektronen. Dieser Wert lässt sich auch in Dezibel (Basis 10) angeben. In der Praxis beschreibt dieses Verhältnis den Helligkeitsunterschied zwischen den dunkelsten und den hellsten Bildbereichen, die noch unterscheidbare Details zeigen. In manchen Bildern weisen einige dunkle oder helle Bereiche Details auf, andere dagegen keine erkennbaren Details oder Strukturen. Der Dynamikbereich eines Bildes gibt an, welchen Helligkeitsumfang das Bild umfasst – von den dunkelsten Bereichen mit Details bis zu den hellsten. Je größer dieser Umfang, desto größer der Dynamikbereich des Bildes. In einem solchen Bild zeigen mehr dunkle und helle Bereiche unterscheidbare Details. Der Dynamikbereich eines CCD (in dB, Dezibel) ergibt sich aus folgender Formel:
Dynamikbereich (dB) = 20·log(Signalspannung bei Sättigung ÷ RMS-Dunkelrauschspannung)
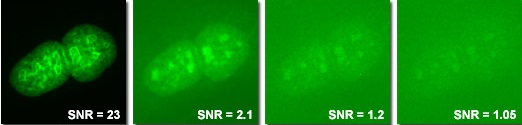
Für ein besseres Bild sollte der Dynamikbereich möglichst groß sein. Die Untergrenze des Dynamikbereichs eines Bildgebungssystems wird durch das Rauschen bestimmt. Die folgende Abbildung zeigt, wie sich der Dynamikbereich auf die Bildqualität auswirkt.
Beim Entwurf von CCD-Treiberschaltungen unterscheidet man zwei Arten von Rauschen: das Rauschen des CCD selbst und das Rauschen der CCD-Ausleseschaltung.
Dieses Rauschen entsteht im CCD-Sensor selbst und erscheint in dessen Ausgangssignal. Dazu gehören:
- Reset-Rauschen: eine Form des thermischen Rauschens, die mit dem Widerstand des Messknotens zusammenhängt (des Transistor-Gates, das die im CCD gesammelte Ladung in eine Spannung umwandelt).
- Schrotrauschen: Dieses Rauschen entsteht durch die zufällige Bewegung der Elektronen beim Eintreffen am Messknoten. Da das Schrotrauschen auf die inhärente, natürliche Bewegung derElektronen zurückgeht, lässt es sich nicht beseitigen.
- Dunkelrauschen: Dieses Rauschen stammt von Elektronen, die durch Wärme im CCD erzeugt werden, und ist stets eine der größten Rauschquellen eines CCD. Dunkelstromquellen hängen stark von der Temperatur ab; am wirksamsten lässt sich dieses Rauschen daher durch Kühlung des CCD verringern. Wie stark der CCD gekühlt werden muss, hängt vor allem von der längsten gewünschten Integrationszeit und dem niedrigsten akzeptablen Signal-Rausch-Verhältnis ab.
- Rauschen durch Pixel-Ungleichförmigkeit: In der Praxis lässt sich kein CCD bauen, dessen Pixel alle exakt identisch sind. Quanteneffizienz, Verunreinigungen und Ladungsfallen sind nicht in jedem Pixel gleich. Daher erzeugen die Pixel selbst bei gleicher Lichtintensität und Belichtungszeit unterschiedliche Spannungen. Um diesen Unterschied zu korrigieren, nimmt man ein Bild einer perfekt kollimierten Lichtquelle mit gleichmäßiger Intensität auf und erstellt daraus eine Matrix der Pixelunterschiede. Zunächst wird von jedem Bild das Dunkelbild abgezogen, anschließend wird es durch diese Verstärkungsmatrix geteilt. Dieses Verfahren heißt Flat-Field-Korrektur (Flat Field).
- Rauschen durch Ungleichförmigkeit des Dunkelstroms: Alle Pixel erzeugen durch Wärme Elektronen des Dunkelrauschens. Da die Pixel jedoch nicht identisch sind, unterscheidet sich die Anzahl dieser Elektronen von Pixel zu Pixel. Zur Korrektur nimmt man mit dem CCD ein Bild in völliger Dunkelheit auf und zieht dieses Bild als Matrix von den aufgenommenen Bildern ab. Dieses Softwareverfahren heißt Dunkelbildabzug.
Rauschen der CCD-Ausleseschaltung
Neben dem CCD-Rauschen erzeugen naturgemäß auch die elektronischen und Treiberschaltungen außerhalb des CCD Rauschen, darunter:
- Weißes Rauschen: eine Form des thermischen Rauschens, verursacht durch die Widerstände am Ausgangsknoten des CCD. Am wirksamsten lässt es sich durch Senken der Temperatur verringern. Auch eine Erhöhung der Kapazität des CCD-Ausgangsknotens kann es reduzieren.
- Funkelrauschen (Flicker-Rauschen): Dieses Rauschen entsteht in digitalen Schaltungen, in denen Bauteile ständig ein- und ausschalten.
- Rauschen der Analog-Digital-Wandlung: In jedem digitalen System gehen bei der Quantisierung analoger Spannungen Informationen verloren. In der CCD-Ausleseschaltung ist diese Information die Ausgangsspannung des CCD, die Farbe bzw. Lichtintensität jedes CCD-Pixels wiedergibt. Der Verlust dieser Information führt zu Bildfehlern; man spricht vom ADC-Rauschen.
Integration Time: die Zeit, die zum Abtasten einer Zeile (Line) benötigt wird. Exposure Time: die tatsächliche Zeit, in der der CCD während der Abtastung einer Zeile belichtet wird. Exposure Control: Manche Zeilenkameras verfügen über einen Mechanismus, mit dem sich Belichtungszeiten erreichen lassen, die kürzer sind als die Abtastzeit einer Zeile. Dieser Mechanismus heißt elektronischer Verschluss.
Auf der Website finden Sie oberhalb der Modelltabelle die Pixeldaten des CCD, die maximale Zeilenrate und die effektive Länge. Diese Werte sind für alle Modelle dieser Kamera gleich, da alle denselben CCD verwenden. Die übrigen Parameter hängen von der Hardware des jeweiligen Modells ab und variieren von Modell zu Modell. So beträgt die Pixelgröße dieser Kamera bei allen Modellen 200X14 Mikrometer, die Auflösung jedes Pixels hängt jedoch von der Kamerahardware ab.
Die Brennweite hängt vom verwendeten Objektiv ab, und die Wahl des Objektivs wiederum vom Abstand zwischen Kamera und Objekt sowie von der Länge des Objekts. Da Sie das Objektiv selbst beistellen, besitzen unsere Kameras einen einstellbaren Mechanismus für den Abstand zwischen Objektiv und CCD, damit Sie die richtige Schärfe erreichen. Zur Berechnung des Objektivs klicken Sie auf den nebenstehenden Link. Objektivrechner
Bei Monochromkameras mit Analogausgang können Sie die Kamera anweisen, die Lichtintensität eines bestimmten Pixels an ihren Analogausgang zu geben. So können Sie über die Software beispielsweise die Lichtintensität von Pixel Nummer 1350 fortlaufend auf einem Oszilloskop beobachten. Die maximale Lichtintensität an diesem Pixel entspricht 4 Volt, die minimale null Volt. Bei Farbkameras mit Analogausgang können Sie die Kamera anweisen, die Rot-, Grün- oder Blauintensität eines bestimmten Pixels an den Analogausgang zu geben. So lässt sich etwa die Rotintensität von Pixel Nummer 1350 fortlaufend auf einem Oszilloskop beobachten. Die maximale Rotintensität an diesem Pixel entspricht 4 Volt, die minimale null Volt.
Das FOV, also das Sichtfeld (Field of View), hat nichts mit der Geschwindigkeit des Objekts zu tun. Die Auflösung in Bewegungsrichtung hängt von der Zeilenrate der Kamera ab. Angenommen, das Objekt verzerrt sich in X- und Y-Richtung nicht und hält seine Bewegungsrichtung exakt ein. Dann bestimmen zwei Größen die minimale Zeilenrate: die maximale Geschwindigkeit des Objekts und die minimal benötigte Abbildungsauflösung auf dem Objekt.
Beispiel 1: Berechnung der Auflösung über die Bandbreite (senkrecht zur Bewegungsrichtung)
Breite des Förderbands: 550 mm
Auflösung in Bewegungsrichtung: 0.3 mm pro Pixel
Benötigte Pixelzahl: Teilen Sie einfach die Bandbreite durch die Auflösung. Für die Aufnahme werden also mindestens 1833 Pixel benötigt. Übliche Auflösungen von Zeilenkameras sind 512, 1024, 2048, 2700, 3648, 4096, 8192, 10680 und 12288 Pixel. Die Mindestauflösung für diese Anwendung beträgt somit 2048 Pixel oder mehr. Mit einer 2048-Pixel-Kamera beträgt die Abbildungsauflösung 0.27 mm pro Pixel.
Beispiel 2: Berechnung der Zeilenfrequenz
Bei einer maximalen Objektgeschwindigkeit V, einem Sichtfeld FOV, einer Pixelbreite W und einer effektiven Sensorlänge S beträgt die minimale Zeilenauslesefrequenz FL:
FL= (V * S) / (W * FOV)
Mit anderen Worten: Welche Kundenanforderungen lassen sich bei den Kameras individuell umsetzen?
Das Hardwareprogramm (Firmware) unserer P-Modelle lässt sich an Kundenanforderungen anpassen. Wird beispielsweise ein bestimmter Filter zur Glättung der Pixeldaten benötigt o. Ä., ermöglicht das P-Modell dies für den Kunden. Fehlt der vorhandenen Hardware die nötige Fähigkeit, entwickeln wir neue Hardware, um die Anforderungen unserer Kunden zu erfüllen.
Dieser Quellcode ist im Wesentlichen ein Demoprogramm, mit dem Ihr Computer mit der Kamera kommuniziert. Ausländische Kamerahersteller stellen DLL-Dateien, eine API und den für die Kommunikation nötigen Befehlssatz bereit. Der Quellcode auf unserer Website bietet Kunden all dies an einem Ort. In der Demo-Software sendet der Anwender der Kamera den Befehl zum Starten des Datenstroms sowie Gain, Offset, Belichtungszeit und weitere Einstellungen. Die Kamera sendet der Software die Lichtintensität jedes Pixels von Pixel 1 bis Pixel N sowie Bildrate und Zeilenleserate in einem Frame.
Sie können die anderen Schnittstellen Ihres Computers nutzen, um Befehle an weitere Steuerungssysteme zu senden. Beispielsweise erhalten Sie die Kameradaten über USB. Nach der Verarbeitung dieser Daten können Sie den benötigten Befehl über Ethernet an andere Systeme senden. Soll ein bestimmter Befehl jedoch über denselben USB-Anschluss, an dem die Kamera hängt, an einen externen Aktor gehen, muss die Kamerahardware für Sie angepasst werden.
Lassen Sie uns das Konzept der Belichtungszeit an einem Beispiel erklären.
Angenommen, die CCD-Oberfläche ist bis auf einen einzigen 0.5 mm breiten Spalt vollständig abgedeckt, der in geringem Abstand senkrecht zum CCD angeordnet ist. Stellen Sie die Belichtungszeit auf 100 Mikrosekunden, erhalten Sie Bild Nummer 1. Bei 1 Millisekunde erhalten Sie Bild Nummer 2.

Belichtungszeit: 100 Mikrosekunden

Belichtungszeit: 1 Millisekunde
Wie die Abbildungen zeigen, werden umso mehr Pixel durch Licht benachbarter Pixel belichtet, je länger die Belichtungszeit ist. In beiden Bildern sind die CCD-Pixel in der Mitte des Spalts gesättigt (Blooming). Verkürzt man die Belichtungszeit, kommen diese Pixel aus der Sättigung heraus.
Die Belichtungszeit steht in umgekehrtem Verhältnis zur Zeilenrate: Je länger die Belichtungszeit, desto geringer die Rate, mit der Zeilen aus dem CCD gelesen werden. Bei wenig Licht sollten Sie die Belichtungszeit erhöhen, bei viel Licht verringern, damit der CCD nicht sättigt. Man kann also sagen, dass die elektronische Belichtungszeit dieser Kamera dieselbe Aufgabe erfüllt wie Blende oder mechanischer Verschluss bei anderen Kameras.
Der Unterschied zu Flächenkameras besteht darin, dass diese Kameras in einer gegebenen Belichtungszeit nur eine Zeile lesen, nicht eine 2D-Fläche. Bei Anwendungen, in denen sowohl Lichtquelle als auch Objekt feststehen, hängt die Belichtungszeit dieser Kameras daher davon ab, wie schnell sich die Lichtintensität ändert.
Dafür gibt es zwei Wege. Der erste besteht darin, mit einem Maßband zu messen und ein Motiv in zwei verschiedenen Abständen zum Objektiv zu fotografieren. Das klingt einfach, für ein brauchbares Ergebnis benötigen Sie jedoch sehr präzise Werkzeuge und einen sauberen Aufbau.
Kurz gesagt: Sie machen zwei Fotos eines Motivs. Anschließend berechnen Sie aus den Bildern den Abbildungsmaßstab; Sie können die Fotos beispielsweise in Photoshop ausmessen und das Verhältnis bestimmen. Dieses Verhältnis nennen wir m. Dann ermitteln Sie, wie weit das Motiv bewegt werden musste, um diesen Maßstab zu erzeugen, d. h. Sie messen den Abstand zwischen Motiv und Sensor zweimal. Diesen Wert nennen wir Δd. Die Brennweite ergibt sich schließlich einfach aus folgender Beziehung:
Diese Messung erfordert allerdings präzise Messwerkzeuge, denn ein Fehler von einem Zentimeter am Maßband kann Ihr Δd um bis zu 20 Millimeter verändern!
Der zweite Weg ist besser und sinnvoller. Fotografieren Sie ein Motiv mit zwei klar definierten Punkten im Unendlichen, mit Fokus auf unendlich. Kennen Sie den Winkelabstand dieser beiden Punkte (wir nennen ihn θ), gilt:
Den Abstand zwischen zwei Punkten in Photoshop zu messen, ist einfach. Der Wert muss lediglich dem exakten Abstand auf Ihrem Sensor entsprechen. Am einfachsten zählen Sie in Photoshop die Pixel zwischen den beiden Punkten (kennen Sie die Koordinaten der beiden Punkte, liefert die analytische Geometrie den Abstand ebenso leicht). Rechnen Sie diese Pixel dann anhand der Sensordaten in eine reale Länge um – etwa indem Sie die Sensorlänge durch die Pixelzahl entlang dieser Länge teilen, den Wert aus der Sensorfläche ableiten oder die vom Hersteller angegebene Pixelgröße verwenden; liegt diese in Mikrometern vor, rechnen Sie sie in Millimeter um usw.
Die Zahl 57.2957795 ist einfach 180 geteilt durch Pi und rechnet zwischen Grad und Bogenmaß um; übrig bleibt θ selbst. θ lässt sich einfach berechnen: Nehmen Sie das Bild mit Fokus auf unendlich auf (also aus 3 bis 5 Metern Entfernung), ist tan θ nahezu gleich θ. Es entspricht der halben Objektlänge geteilt durch den Abstand zwischen Objekt und Kamera.
Weitere Fragen zu Industriekameras
Praxisnahe Antworten von den Ingenieuren, die die Kameras entwickeln und bauen. Klicken Sie auf eine Frage, um sie zu öffnen.
Kameraauswahl
Zeilenkamera, wenn sich das Objekt kontinuierlich bewegt (Förderband, Bahn, Platte, Rohr) oder zylindrisch ist und „abgewickelt“ werden muss; Flächenkamera, wenn das Teil stillsteht und in ein Bild passt. Eine Zeilenkamera liefert nahtlose, endlose Bilder mit einfacher Linienbeleuchtung; eine Flächenkamera ist einfacher einzurichten und benötigt keinen Encoder.
Wählen Sie Farbe nur, wenn die Farbe selbst die Information ist (Druckinspektion, Farbsortierung, farbige Drähte). Andernfalls ist eine Monochromkamera empfindlicher, genauer und günstiger und braucht weniger Licht. Unsere trilinearen Farbkameras lesen jedes Pixel in drei getrennten Kanälen, sodass – anders als beim Bayer-Filter – keine Auflösung verloren geht.
Teilen Sie die Sichtfeldbreite durch das kleinste Detail, das Sie erkennen müssen, und multiplizieren Sie das Ergebnis zur Sicherheit mit 2–3. Beispiel: 550 mm Breite und ein Fehler von 0.3 mm → 1833 Pixel → mit Reserve ein Modell mit 4000–5000 Pixeln. Die vollständige Berechnung mit Beispielen finden Sie in unserem Artikel zu Zeilenrate und Auflösung.
Teilen Sie die Objektgeschwindigkeit durch die Größe eines Pixels auf dem Objekt. Bei 2 m/s und einer Auflösung von 0.3 mm benötigen Sie etwa 6667 Zeilen pro Sekunde. Schwankt die Geschwindigkeit, triggern Sie über einen Encoder statt mit fester Rate.
CCD bietet geringeres Rauschen, bessere Gleichförmigkeit von Pixel zu Pixel und eine linearere Kennlinie – ideal für Messtechnik, Spektroskopie und wenig Licht. CMOS bietet sehr hohe Zeilenraten und geringere Kosten bei sehr hohen Auflösungen. Die Kameras von Rasa Andischan basieren auf CCD- wie auf CMOS-Sensoren und sind für Messung und Inspektion bei mittleren bis hohen Geschwindigkeiten optimiert.
Für die meisten Prüflinien ja. USB 2.0 bietet etwa 480 Mbit/s und USB 3.0 bis zu 5 Gbit/s; eine Kamera mit 5000 Pixeln und 8 Bit erzeugt bei 1000 Zeilen/s nur 40 Mbit/s. Die wesentliche Grenze von USB ist die Kabellänge (3–5 m ohne Repeater); für längere Strecken verwenden Sie ein aktives Kabel oder einen Industrie-Hub.
Größere Pixel sammeln mehr Licht, sind empfindlicher und rauschärmer; kleinere Pixel bieten bei gleicher Sensorlänge mehr Auflösung. Wählen Sie große Pixel (z. B. 14 µm) für wenig Licht, hohe Geschwindigkeit oder Spektroskopie und kleine Pixel (5–7 µm) für feine Messungen bei ausreichend Licht.
Objektiv und Beleuchtung
Der Bildkreis des Objektivs muss die gesamte Sensorlänge abdecken: C-Mount genügt für Sensoren bis etwa 28 mm; längere Sensoren (ab 40 mm) benötigen F-Mount- oder M42-Objektive. Brennweite ≈ Arbeitsabstand × Sensorlänge ÷ Sichtfeld.
f = D × S ÷ FOV, wobei D der Abstand zwischen Kamera und Objekt, S die aktive Sensorlänge und FOV die Sichtfeldbreite ist, alles in mm. Bei 1 m Abstand, 28-mm-Sensor und 550 mm FOV ergibt sich f ≈ 51 → ein 50-mm-Objektiv. Eine ausführlichere Antwort mit Beispielen finden Sie oben auf dieser Seite.
Zwei häufige Ursachen: Das Objektiv ist für die Sensorlänge zu klein (Vignettierung), oder die Blende ist ganz geöffnet. Blenden Sie um ein bis zwei Stufen ab, verwenden Sie ein Objektiv mit größerem Bildkreis und führen Sie in der Software eine Flat-Field-Korrektur mit einer gleichmäßigen Weißreferenz durch.
Eine LED-Linienleuchte, die nur die Sichtlinie der Kamera ausleuchtet. Für glänzende Oberflächen verwenden Sie Flachwinkel- oder diffuses Licht, für Kantenmessungen eine Hintergrundbeleuchtung und für Oberflächenfehler Dunkelfeldlicht unter sehr flachem Winkel. Das Licht muss flimmerfrei sein (DC oder sehr hohe Frequenz), sonst erscheinen helle und dunkle Streifen im Bild.
Blenden Sie ab (f/8 statt f/2.8) und erhöhen Sie die Beleuchtung, vergrößern Sie den Arbeitsabstand mit einer längeren Brennweite oder verwenden Sie bei schwankender Objekthöhe ein telezentrisches Objektiv, dessen Abbildungsmaßstab sich mit dem Abstand nicht ändert.
Die LED-Versorgung flimmert (PWM oder Netzfrequenz) und wird mit der Zeilenrate der Kamera abgetastet. Verwenden Sie einen DC-Treiber mit Konstantstrom oder erhöhen Sie die PWM-Frequenz auf über 20 kHz. Leuchtstoffröhren verursachen dies immer – halten Sie sie aus dem Sichtfeld fern.
Installation und Einrichtung
Die Sichtlinie der Kamera muss senkrecht zur Bewegungsrichtung stehen und das Objektiv senkrecht zur Oberfläche. Legen Sie ein Lineal oder ein kariertes Blatt auf das Band und bewegen Sie es in der Live-Ansicht: Schräge oder gestreckte Linien bedeuten, dass die Kamera verdreht ist. Mit der Line-Scope-Ansicht unserer Software gelingt diese Ausrichtung auf einen Blick.
Nein, wenn die Liniengeschwindigkeit konstant ist – dann genügt eine feste Zeilenrate. Ja, wenn die Geschwindigkeit schwankt oder die Linie anhält und wieder anläuft: Der Encoder liefert einen Impuls pro festem Verfahrweg, und die Kamera erfasst pro Impuls eine Zeile, sodass der Bildmaßstab stets korrekt bleibt.
Mit passivem Kabel bis 5 m bei USB 2.0 und bis 3 m bei USB 3.0. Darüber hinaus verwenden Sie ein aktives Kabel (15–20 m) oder einen industriellen Hub mit eigener Stromversorgung. Billige Kabel verlieren bei hoher Geschwindigkeit Zeilen; verwenden Sie geschirmte Kabel mit Schraubverriegelung.
Der Reihe nach: Kabel tauschen und direkt an einen rückseitigen Anschluss stecken (nicht an einen Hub an der Front); Treiber von der CD oder unserer Website installieren; im Geräte-Manager auf ein gelbes Warnsymbol prüfen; in den Windows-Energieoptionen das „selektive USB-Energiesparen“ (USB selective suspend) deaktivieren.
Die Kamera besitzt einen galvanisch getrennten Triggereingang, der mit einer Lichtschranke, einer SPS oder einem Encoder arbeitet (5 V oder 24 V, je nach Bestellung). Stellen Sie in der Software den Triggermodus auf extern und wählen Sie die steigende oder fallende Flanke. Für Frame-Start und Zeilen-Start stehen getrennte Eingänge zur Verfügung.
Zwei übliche Kalibrierungen: (1) Flat-Field-Korrektur mit einer gleichmäßigen Weißreferenz unter der Kamera, um Empfindlichkeitsunterschiede der Pixel und den Randabfall auszugleichen; (2) Maßkalibrierung mit einem Lineal oder einem Muster bekannter Teilung, damit die Software weiß, wie viele Millimeter ein Pixel entspricht.
Bildqualität und Fehlerbehebung
Unschärfe über die Breite liegt an Fokus oder Blende; Unschärfe nur in Bewegungsrichtung bedeutet, dass die Belichtung für die Geschwindigkeit zu lang ist – verkürzen Sie die Belichtung und erhöhen Sie das Licht oder steigern Sie die Zeilenrate. Faustregel: Das Objekt sollte sich pro Zeile um nicht mehr als ein Pixel bewegen.
Pixel mit leicht unterschiedlicher Empfindlichkeit oder Staub auf dem Sensorfenster. Führen Sie die Flat-Field-Korrektur mit einer sauberen Weißreferenz erneut durch und reinigen Sie Objektiv und Sensorfenster mit einem Blasebalg und einem Mikrofasertuch – niemals mit den Fingern oder gewöhnlichen Papiertüchern.
Bandbreite oder CPU-Leistung reichen nicht aus: Tauschen Sie USB-Kabel und Anschluss, schließen Sie andere Programme, vergrößern Sie den Lesepuffer in der Software und reduzieren Sie nach Möglichkeit Auflösung oder Zeilenrate. Unsere Software zeigt einen Zähler „Lost Lines“; ist er nicht null, liegt eine dieser Ursachen vor.
Das Verhältnis zwischen dem hellsten und dem dunkelsten Bildinhalt, den die Kamera gleichzeitig erfassen kann, ohne zu sättigen oder im Rauschen unterzugehen. Je höher er ist, desto besser sind dunkle und helle Bereiche gemeinsam zu sehen. Ein 16-Bit-Wandler und große Pixel erhöhen den Dynamikbereich; die ausführliche Erklärung finden Sie oben auf dieser Seite.
Ein Metallgehäuse mit 40–50 °C in warmer Umgebung ist normal; das Gehäuse führt die Sensorwärme ab. Liegt die Umgebungstemperatur über 45 °C oder sitzt die Kamera in einem geschlossenen Gehäuse, ergänzen Sie eine Aluminiumplatte oder einen kleinen Lüfter. Übermäßige Wärme erhöht das Rauschen und verkürzt die Lebensdauer.
Software und Integration
Mit der eigenen Software von Rasa Andischan (Altron) mit persischer und englischer Oberfläche: Live-Ansicht, Line-Scope, Belichtung und Gain, Triggerung, Kalibrierung, Speichern von Bildern und Videos. Für die Programmierung wird eine DLL-Bibliothek mit Beispielcode für C++, C# und Python mitgeliefert.
Ja. Das Rohbild wird über die DLL im Speicher bereitgestellt und kann an ein OpenCV-Array, eine MATLAB-Matrix oder ein LabVIEW-Array übergeben werden. Beispielcode für alle drei ist im SDK-Paket enthalten.
Für die Sichtprüfung und die meisten Fehlererkennungsalgorithmen genügen 8 Bit, und das ist schneller. Für Intensitätsmessungen, Spektroskopie oder kontrastreiche Szenen nehmen Sie 16 Bit auf (bzw. 12 Bit bei den entsprechenden Modellen), damit keine dunklen Details verloren gehen.
In der Regel 2–4 an USB 3.0, je nach Auflösung und Rate; schließen Sie jede Kamera an einen eigenen USB-Controller an (rückseitige Anschlüsse oder eine PCIe-Karte), damit die Bandbreite nicht geteilt wird. Unsere Software unterstützt mehrere Kameras gleichzeitig mit gemeinsamem Trigger.
Kauf, Garantie und Support
Ja. Die Beratung zur Modellauswahl ist kostenlos, und wir helfen Ihnen gern, das passende Modell für Ihre Aufgabe zu finden. Anschließend bezahlen Sie die Kamera und haben zwei Wochen Zeit, sie unter Ihren eigenen Einsatzbedingungen zu testen. Passt die Kamera nicht zu Ihrer Aufgabe, senden Sie sie einfach an uns zurück; nach Eingang erstatten wir den vollen Betrag.
Jede Kamera hat eine dreijährige bedingungslose Garantie. Danach erfolgen Reparaturen und Upgrades weiterhin im eigenen Haus, da die Kameras im Iran entwickelt und gebaut werden.
Ja – das ist der Vorteil eines lokalen Herstellers. Spektralfilter, Kabellänge, Schnittstelle, Zeilenrate, Gehäuse, Software und sogar der Verarbeitungsalgorithmus lassen sich anpassen. Unser Zielfotosystem und unser Nahtverfolgungssystem sind genau so entstanden.
Gefragte Modelle sind in der Regel vorrätig; angepasste Modelle benötigen je nach Änderungen einige Wochen. Kontaktieren Sie uns für die genaue Lieferzeit des jeweiligen Modells.
Ja. Installations- und Bedienungsanleitungen auf Persisch, SDK-Beispielcode sowie Schulungen vor Ort oder online für Bedienpersonal und Programmierer gehören zum Lieferumfang. Spätere Fragen gehen direkt an den Ingenieur, der die Kamera entwickelt hat.