
Часто задаваемые вопросы
На этой странице мы отвечаем на часто задаваемые вопросы о камерах Раса Андишан. Большинство из них касаются линейных камер, выбора объектива, частоты строк и разрешения. Если вы не нашли ответа, задайте вопрос через Связаться с нами .
Вопросы и ответы о линейных камерах
Модели и характеристики приведены на странице линейная камера . Основы этой технологии описаны в Статья в Википедии о линейных камерах.
Одна из задач при работе с любой камерой, особенно промышленной, — выбор подходящего объектива для места установки и задачи. Правильный выбор объектива для увеличения и фокусировки на нужном участке сцены имеет огромное значение. Допустим, вы используете очень профессиональную камеру с очень высоким разрешением. Даже в этом случае, если объектив не передаёт на CCD подходящий свет, CCD не сможет сформировать хорошее изображение. Причина в том, что весь свет, попадающий на CCD, проходит через объектив. Если объектив неподходящий, он изменяет свойства, преломление и поведение проходящего через него света. В результате CCD формирует плохое изображение из некачественных входных данных. После выбора качественного объектива следующий шаг — выбор объектива с подходящим углом обзора и глубиной резкости. Ещё один важный момент при выборе объектива — правильное фокусное расстояние. Фокусное расстояние объектива определяет угол обзора. Чем больше это число (в миллиметрах), тем уже угол обзора и тем крупнее выглядят удалённые объекты. Чем оно меньше, тем шире угол обзора. Глубина резкости определяется главным образом диафрагменным числом и увеличением; на одном и том же расстоянии у телеобъектива глубина резкости меньше, чем у широкоугольного. Широкоугольный объектив выбирают ради широкого угла обзора, а телеобъектив (TELE, с большим фокусным расстоянием) — для наблюдения удалённых объектов в узком поле зрения. В каждом объективе есть ирисовая диафрагма, которая регулирует количество проходящего света (в разных условиях и в разное время суток). В некоторых объективах диафрагма регулируется автоматически (Auto iris). Камеры с такими объективами дают чёткое изображение в любое время суток. В других объективах диафрагму нужно устанавливать вручную (manual iris). Камеры с такими объективами дают резкое и чёткое изображение только при том уровне освещённости, под который была настроена диафрагма. При изменении освещения изображение в той же мере отклоняется от нормы. Важный параметр при выборе камеры — её поле зрения. Поле зрения определяется двумя факторами: фокусным расстоянием (Focal length) и размером сенсора изображения (Image sensor). Фокусное расстояние — это расстояние от фокуса объектива до точки, где свет входит в объектив. Фокус — это точка, в которой сходится весь входящий в объектив свет. Чем больше фокусное расстояние, тем уже поле зрения. Лучший и самый быстрый способ подобрать фокус и фокусное расстояние — воспользоваться одним из специальных калькуляторов (в виде линейки или компьютерной программы).
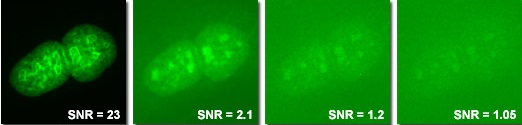
Динамический диапазон — один из ключевых показателей чувствительности сигнала. Он определяется как отношение максимальной ёмкости пикселя в электронах к среднеквадратичному шуму в электронах. Это число также можно выразить в децибелах (по основанию 10). На практике это отношение — разница в яркости между самыми тёмными и самыми светлыми участками изображения, в которых ещё различимы детали. На некоторых изображениях одни тёмные или светлые участки содержат детали, а другие не имеют различимых деталей или текстуры. Динамический диапазон изображения показывает, какой диапазон яркостей оно охватывает — от самых тёмных участков с деталями до самых светлых. Чем шире этот диапазон, тем больше динамический диапазон изображения. На таком изображении различимые детали есть в большей части тёмных и светлых участков. Динамический диапазон CCD (в dB, децибелах) вычисляется по следующей формуле:
Динамический диапазон (dB) = 20·log(напряжение сигнала при насыщении ÷ среднеквадратичное напряжение темнового шума)
Для получения лучшего изображения динамический диапазон должен быть как можно выше. Нижняя граница динамического диапазона системы формирования изображений определяется шумом. На рисунке ниже показано, как динамический диапазон влияет на качество изображения.
При проектировании схем драйверов CCD выделяют две категории шумов: шум самого CCD и шум схемы считывания CCD.
Этот шум возникает внутри CCD-сенсора и проявляется в его выходном сигнале. К нему относятся:
- Шум сброса: разновидность теплового шума, связанная с сопротивлением узла считывания (затвора транзистора, преобразующего накопленный в CCD заряд в напряжение).
- Дробовой шум: обусловлен случайным характером поступления электронов на узел считывания. Поскольку дробовой шум вызван естественным, присущим самой природе движениемэлектронов, устранить его невозможно.
- Темновой шум: возникает из-за электронов, генерируемых в CCD под действием тепла, и всегда является одной из главных проблем шума в CCD. Источники темнового тока сильно зависят от температуры, поэтому лучший способ снизить этот шум — охлаждать CCD. Необходимая степень охлаждения во многом зависит от требуемого максимального времени накопления и минимально допустимого отношения сигнал/шум.
- Шум неоднородности пикселей: на практике невозможно изготовить CCD, все пиксели которого были бы абсолютно идентичны. Квантовая эффективность, примеси и ловушки заряда в каждом пикселе различаются. Поэтому пиксели выдают разное напряжение даже при одинаковой интенсивности света и времени экспозиции. Чтобы скорректировать эту разницу, снимают изображение идеально коллимированного источника света равномерной интенсивности и строят по нему матрицу различий пикселей. Сначала из каждого изображения вычитают темновой кадр, затем делят его на эту матрицу коэффициентов усиления. Этот метод называется коррекцией плоского поля (Flat Field).
- Шум неоднородности темнового тока: все пиксели генерируют электроны темнового шума под действием тепла. Но поскольку пиксели не идентичны, количество таких электронов различается от пикселя к пикселю. Для коррекции снимают изображение при полной темноте CCD. Затем это изображение как матрицу вычитают из снимков, получаемых CCD. Этот программный приём называется вычитанием темнового кадра.
Шум схемы считывания CCD
Помимо шума CCD, электронные схемы и схемы драйверов вне CCD также неизбежно вносят шум, в том числе:
- Белый шум: разновидность теплового шума, вызванная сопротивлениями в выходном узле CCD. Лучший способ его снизить — понизить температуру. Его также можно уменьшить, увеличив ёмкость выходного узла CCD.
- Фликкер-шум: возникает в цифровых схемах, где компоненты постоянно включаются и выключаются.
- Шум аналого-цифрового преобразования: в любой цифровой системе квантование аналоговых напряжений приводит к потере части информации. В схеме считывания CCD такой информацией является выходное напряжение CCD. Это напряжение отражает цвет или интенсивность света каждого пикселя CCD. Потеря этой информации вызывает дефекты изображения; такой дефект называют шумом АЦП.
Integration Time (время накопления): время, необходимое для сканирования одной строки. Exposure Time (время экспозиции): фактическое время, в течение которого CCD подвергается воздействию света при сканировании одной строки. Exposure Control (управление экспозицией): некоторые линейные камеры имеют механизм, позволяющий получать время экспозиции короче времени сканирования одной строки. Этот механизм называется электронным затвором.
На сайте над таблицей моделей приведены характеристики пикселей CCD, максимальная частота строк и эффективная длина. Эти значения одинаковы для всех моделей камеры, поскольку во всех используется один и тот же CCD. Остальные параметры зависят от аппаратной части каждой модели и различаются от модели к модели. Например, размер пикселя этой камеры во всех моделях составляет 200X14 микрон. Но разрешение каждого пикселя зависит от аппаратной части камеры.
Фокусное расстояние зависит от используемого объектива, а выбор объектива, в свою очередь, — от расстояния между камерой и объектом и от длины объекта. Поскольку объектив вы подбираете сами, наши камеры оснащены регулируемым механизмом, задающим расстояние между объективом и CCD, чтобы вы могли добиться правильной фокусировки. Для расчёта объектива перейдите по ссылке напротив. Калькулятор объектива
В монохромных камерах с аналоговым выходом можно дать камере команду выводить интенсивность света определённого пикселя на аналоговый выход. Например, через программу можно непрерывно наблюдать интенсивность света пикселя номер 1350 на осциллографе. Максимальная интенсивность света в этом пикселе соответствует 4 вольтам, минимальная — нулю вольт. В цветных камерах с аналоговым выходом можно дать команду выводить на аналоговый выход интенсивность красного, зелёного или синего света определённого пикселя. Например, через программу можно непрерывно наблюдать интенсивность красного в пикселе номер 1350 на осциллографе. Максимальная интенсивность красного в этом пикселе соответствует 4 вольтам, минимальная — нулю вольт.
Поле зрения (FOV) никак не связано со скоростью объекта. Разрешение в направлении движения зависит от частоты строк камеры. Предположим, что объект не деформируется по осям X и Y и строго сохраняет направление движения. В этом случае минимальную частоту строк определяют два фактора: максимальная скорость объекта и минимальное требуемое разрешение съёмки объекта.
Пример 1: расчёт разрешения по ширине ленты (перпендикулярно направлению движения)
Ширина конвейерной ленты: 550 mm
Разрешение в направлении движения: 0.3 mm на пиксель
Необходимое количество пикселей: достаточно разделить ширину ленты на разрешение. Таким образом, для съёмки нужно не менее 1833 пикселей. Типичные разрешения линейных камер — 512, 1024, 2048, 2700, 3648, 4096, 8192, 10680 и 12288 пикселей. Значит, минимальное разрешение для этой задачи — 2048 пикселей или больше. С камерой на 2048 пикселей разрешение съёмки составит 0.27 mm на пиксель.
Пример 2: расчёт частоты строк
При максимальной скорости объекта V, поле зрения FOV, ширине пикселя W и эффективной длине сенсора S минимальная частота считывания строк FL равна:
FL= (V * S) / (W * FOV)
Иными словами, какие требования заказчика можно реализовать в камерах?
Аппаратную программу (прошивку) наших камер модели P можно изменять под требования заказчика. Предположим, например, что требуется специальный фильтр для сглаживания данных пикселей и т. п.; в этом случае модель P даёт заказчику такую возможность. Если у существующей аппаратной части нет нужных возможностей, мы разработаем новую аппаратную часть под требования наших клиентов.
Этот исходный код по сути является демонстрационной программой, позволяющей компьютеру взаимодействовать с камерой. Зарубежные производители камер предоставляют DLL-файлы, API и набор команд для связи с камерой. Исходный код на нашем сайте даёт клиентам всё это в одном месте. В демонстрационном ПО пользователь отправляет камере команду начала потоковой передачи, а также настройки усиления, смещения, времени экспозиции и другие параметры. Камера передаёт программе в одном кадре интенсивность света каждого пикселя — с 1-го по N-й, — а также частоту кадров и частоту считывания строк.
Для отправки команд другим системам управления можно использовать другие порты компьютера. Например, данные камеры поступают к вам по USB. Обработав их, вы можете отправить нужную команду другим системам по Ethernet. Но если вы хотите, чтобы определённая команда поступала на внешний исполнительный механизм через тот же порт USB, к которому подключена камера, аппаратную часть камеры потребуется доработать под вас.
Поясним понятие времени экспозиции на примере.
Предположим, что поверхность CCD полностью закрыта, за исключением одной щели шириной 0.5 mm, расположенной перпендикулярно CCD на небольшом расстоянии. Если задать время экспозиции 100 микросекунд, получится изображение № 1. Если задать 1 миллисекунду — изображение № 2.

Время экспозиции: 100 микросекунд

Время экспозиции: 1 миллисекунда
Как видно на рисунках выше, чем больше время экспозиции, тем больше пикселей засвечивается светом от соседних пикселей. На обоих изображениях пиксели CCD в центре щели находятся в насыщении (блюминг). Если уменьшить время экспозиции, эти пиксели выходят из насыщения.
Время экспозиции обратно пропорционально частоте строк. То есть чем больше время экспозиции, тем ниже частота считывания строк с CCD. При слабом освещении время экспозиции следует увеличивать. При сильном освещении его следует уменьшать, чтобы CCD не входил в насыщение. Таким образом, электронное время экспозиции этой камеры выполняет ту же функцию, что диафрагма или механический затвор в других камерах.
Отличие этих камер от матричных в том, что за заданное время экспозиции они считывают только одну строку, а не двумерную область. Поэтому в задачах, где и источник света, и объект неподвижны, время экспозиции этих камер будет зависеть от скорости изменения интенсивности света.
Есть два способа. Первый — измерить рулеткой и сфотографировать объект на двух разных расстояниях от объектива. Звучит просто, но для пригодного результата нужны очень точные инструменты и аккуратная установка.
Вкратце: вы делаете два снимка объекта. Затем по полученным изображениям вычисляете увеличение; например, можно измерить снимки в Photoshop и найти отношение. Назовём это отношение m. Далее определяете, на какое расстояние пришлось переместить объект, чтобы получить такое увеличение, то есть дважды измеряете расстояние от объекта до сенсора. Назовём эту величину Δd. Наконец, фокусное расстояние находится по простой формуле:
Однако для такого измерения нужны точные измерительные инструменты, ведь ошибка рулетки в один сантиметр может изменить Δd на целых 20 миллиметров!
Второй способ лучше и разумнее. Сфотографируйте объект с двумя чётко различимыми точками на бесконечности, установив фокус на бесконечность. Если известно угловое расстояние между этими точками (обозначим его θ), то:
Измерить расстояние между двумя точками в Photoshop несложно. Нужно лишь, чтобы это число было точным расстоянием на вашем сенсоре. Проще всего посчитать пиксели между двумя точками в Photoshop (если известны координаты точек, расстояние так же легко находится методами аналитической геометрии). Затем переведите пиксели в реальную длину по характеристикам сенсора. Например, разделите длину сенсора на число пикселей по ней, вычислите по площади сенсора или используйте размер пикселя, указанный производителем; если значение дано в микронах, переведите его в миллиметры и т. д.
Число 57.2957795 — это просто 180, делённое на число пи; оно переводит градусы в радианы, после чего остаётся только θ. Вычислить θ просто. Если снимок сделан при фокусировке на бесконечность (то есть с расстояния 3–5 метров), tan θ практически равен θ. Он равен половине длины объекта, делённой на расстояние от объекта до камеры.
Другие вопросы о промышленных камерах
Практические ответы инженеров, которые разрабатывают и производят камеры. Нажмите на вопрос, чтобы открыть ответ.
Выбор камеры
Линейная камера — если объект движется непрерывно (конвейер, полотно, лист, труба) или имеет цилиндрическую форму и его нужно «развернуть»; матричная — если деталь неподвижна и помещается в один кадр. Линейная камера даёт бесшовные, бесконечные изображения при простой линейной подсветке; матричную проще настроить, и ей не нужен энкодер.
Выбирайте цветную камеру только тогда, когда сам цвет несёт информацию (контроль печати, цветовая сортировка, цветные провода). В остальных случаях монохромная камера чувствительнее, точнее, дешевле и требует меньше света. Наши трёхлинейные цветные камеры считывают каждый пиксель в трёх отдельных каналах, поэтому, в отличие от фильтра Байера, разрешение не теряется.
Разделите ширину поля зрения на наименьшую деталь, которую нужно видеть, и для надёжности умножьте на 2–3. Пример: ширина 550 mm и дефект 0.3 mm → 1833 пикселя → с запасом — модель на 4000–5000 пикселей. Полный расчёт с примерами приведён в нашей статье о частоте строк и разрешении.
Разделите скорость объекта на размер одного пикселя на объекте. Для 2 m/s и разрешения 0.3 mm нужно около 6667 строк в секунду. Если скорость меняется, используйте запуск от энкодера вместо фиксированной частоты.
CCD обеспечивает меньший шум, лучшую однородность пикселей и более линейный отклик, что подходит для измерений, спектроскопии и работы при слабом освещении. CMOS обеспечивает очень высокую частоту строк и меньшую стоимость при очень высоких разрешениях. Камеры Раса Андишан строятся как на CCD-, так и на CMOS-сенсорах и оптимизированы для измерений и контроля на средних и высоких скоростях.
Для большинства линий контроля — да. USB 2.0 обеспечивает около 480 Mbit/s, а USB 3.0 — до 5 Gbit/s; 8-битная камера на 5000 пикселей при 1000 строк/с выдаёт всего 40 Mbit/s. Главное ограничение USB — длина кабеля (3–5 m без повторителя); для больших расстояний используйте активный кабель или промышленный концентратор.
Крупные пиксели собирают больше света, они чувствительнее и менее шумные; мелкие дают большее разрешение при той же длине сенсора. Выбирайте крупные пиксели (например, 14 µm) для слабого освещения, высоких скоростей или спектроскопии, а мелкие (5–7 µm) — для точных измерений при достаточном освещении.
Объектив и освещение
Круг изображения объектива должен охватывать всю длину сенсора: C-mount достаточно для сенсоров длиной примерно до 28 mm; для более длинных сенсоров (40 mm и более) нужны объективы F-mount или M42. Фокусное расстояние ≈ рабочее расстояние × длина сенсора ÷ поле зрения.
f = D × S ÷ FOV, где D — расстояние от камеры до объекта, S — активная длина сенсора, FOV — ширина поля зрения, всё в mm. Для расстояния 1 m, сенсора 28 mm и FOV 550 mm f ≈ 51 → объектив 50 mm. Более полный ответ с примерами приведён в начале этой страницы.
Две частые причины: объектив слишком мал для длины сенсора (виньетирование) или диафрагма полностью открыта. Прикройте диафрагму на одну-две ступени, используйте объектив с бо́льшим кругом изображения и выполните в программе коррекцию плоского поля по равномерному белому эталону.
Светодиодный линейный осветитель, освещающий только линию обзора камеры. Для глянцевых поверхностей используйте свет под малым углом или рассеянный свет; для измерения краёв — контровую подсветку; для поверхностных дефектов — освещение тёмного поля под очень малым углом. Свет должен быть без мерцания (постоянный ток или очень высокая частота), иначе на изображении появятся светлые и тёмные полосы.
Прикройте диафрагму (f/8 вместо f/2.8) и добавьте света, увеличьте рабочее расстояние, используя объектив с большим фокусным расстоянием, а если высота объекта меняется — используйте телецентрический объектив, увеличение которого не зависит от расстояния.
Питание светодиодов мерцает (ШИМ или сеть), и это мерцание дискретизируется с частотой строк камеры. Используйте драйвер постоянного тока или поднимите частоту ШИМ выше 20 kHz. Люминесцентные лампы всегда дают такой эффект — не допускайте их попадания в поле зрения.
Установка и настройка
Линия обзора камеры должна быть перпендикулярна направлению движения, а объектив — перпендикулярен поверхности. Положите на ленту линейку или лист в клетку и перемещайте его, наблюдая живое изображение: перекошенные или растянутые линии означают, что камера повёрнута. Режим line scope в нашем ПО позволяет выполнить это выравнивание с одного взгляда.
Нет, если скорость линии постоянна — достаточно фиксированной частоты строк. Да, если скорость меняется или линия останавливается и запускается: энкодер выдаёт один импульс на фиксированное перемещение, а камера снимает одну строку на импульс, поэтому масштаб изображения всегда остаётся правильным.
USB 2.0 — до 5 m, USB 3.0 — до 3 m с пассивным кабелем. Для больших расстояний используйте активный кабель (15–20 m) или промышленный концентратор с питанием. Дешёвые кабели теряют строки на высокой скорости; используйте экранированные кабели с винтовой фиксацией.
По порядку: замените кабель и подключите камеру напрямую к заднему порту (а не к переднему концентратору); установите драйвер с CD или с нашего сайта; проверьте Диспетчер устройств на наличие жёлтого предупреждения; отключите «временное отключение USB-порта» (USB selective suspend) в настройках электропитания Windows.
Камера имеет изолированный вход запуска, работающий с фотодатчиком, PLC или энкодером (5 V или 24 V, по заказу). Установите в программе внешний режим запуска и выберите передний или задний фронт. Для запуска кадра и запуска строки предусмотрены отдельные входы.
Обычно выполняются две калибровки: (1) коррекция плоского поля с равномерным белым эталоном под камерой — для устранения различий чувствительности пикселей и спада освещённости по краям; (2) размерная калибровка по линейке или шаблону с известным шагом, чтобы программа знала, сколько миллиметров приходится на один пиксель.
Качество изображения и устранение неполадок
Размытие по ширине — это фокус или диафрагма; размытие только вдоль направления движения означает, что экспозиция слишком длинна для данной скорости — сократите экспозицию и добавьте света или увеличьте частоту строк. Правило: объект должен смещаться не более чем на один пиксель за строку.
Пиксели с немного различающейся чувствительностью или пыль на защитном стекле сенсора. Повторите коррекцию плоского поля с чистым белым эталоном и очистите объектив и стекло сенсора грушей и микрофиброй — никогда не пальцами и не обычной салфеткой.
Не хватает пропускной способности или ресурсов процессора: замените кабель и порт USB, закройте другие программы, увеличьте буфер чтения в программе и по возможности снизьте разрешение или частоту строк. Наше ПО отображает счётчик «Lost Lines»; если он не равен нулю, причина в одном из перечисленного.
Это отношение между самым ярким и самым тёмным, что камера может зарегистрировать одновременно, не входя в насыщение и не утопая в шуме. Чем он выше, тем лучше одновременно видны тёмные и светлые участки. 16-битный преобразователь и крупные пиксели увеличивают динамический диапазон; полное объяснение приведено в начале этой страницы.
Металлический корпус с температурой 40–50 °C в тёплом помещении — это нормально: корпус отводит тепло сенсора. Если температура окружающей среды выше 45 °C или камера находится в закрытом кожухе, добавьте алюминиевую пластину или небольшой вентилятор. Избыточный нагрев повышает шум и сокращает срок службы.
Программное обеспечение и интеграция
С собственным ПО Раса Андишан (Альтрон) с интерфейсом на персидском и английском языках: живое изображение, line scope, экспозиция и усиление, запуск, калибровка, сохранение изображений и видео. Для программирования поставляется DLL-библиотека с примерами кода на C++, C# и Python.
Да. Необработанное изображение передаётся в память через DLL и может быть помещено в массив OpenCV, матрицу MATLAB или массив LabVIEW. Примеры кода для всех трёх входят в пакет SDK.
Для визуального контроля и большинства алгоритмов поиска дефектов 8 бит достаточно, и это быстрее. Для измерения интенсивности, спектроскопии или высококонтрастных сцен снимайте в 16 бит (или 12 бит на соответствующих моделях), чтобы не терять детали в тенях.
Обычно 2–4 по USB 3.0 в зависимости от разрешения и частоты; подключайте каждую камеру к отдельному USB-контроллеру (задние порты или плата PCIe), чтобы они не делили пропускную способность. Наше ПО поддерживает одновременную работу нескольких камер с общим запуском.
Покупка, гарантия и поддержка
Да. Консультация по выбору модели бесплатна, и мы с радостью поможем подобрать подходящую модель для вашей задачи. Затем вы оплачиваете камеру и в течение двух недель тестируете её в своих рабочих условиях. Если камера не подходит для вашей задачи, просто верните её нам; после получения мы вернём всю сумму.
На каждую камеру предоставляется безусловная гарантия три года. После этого ремонт и модернизация продолжают выполняться собственными силами, поскольку камеры разработаны и произведены в Иране.
Да — в этом преимущество местного производителя. Можно адаптировать спектральный фильтр, длину кабеля, интерфейс, частоту строк, корпус, ПО и даже алгоритм обработки. Именно так появились наши система фотофиниша и система слежения за сварным швом.
Популярные модели обычно есть в наличии; изготовление модифицированных моделей занимает несколько недель в зависимости от объёма изменений. Свяжитесь с нами, чтобы уточнить сроки для каждой модели.
Да. Вместе с камерой поставляются руководства по установке и эксплуатации на персидском языке, примеры кода SDK, а также проводится обучение операторов и программистов на месте или онлайн. С последующими вопросами вы обращаетесь напрямую к инженеру, который разработал камеру.