
Sıkça sorulan sorular
Bu sayfada Rasa Andişan kameraları hakkında sıkça sorulan soruları yanıtlıyoruz. Soruların çoğu çizgi tarama kameraları, lens seçimi, hat hızı ve çözünürlükle ilgilidir. Yanıtınızı bulamazsanız bize şuradan sorabilirsiniz: Bize ulaşın sayfasındadır.
Çizgi tarama kamerası SSS
Modeller ve teknik özellikler için: çizgi tarama kamerası sayfasına bakın. Bu teknolojinin temelleri için şunu okuyun: Çizgi tarama kameraları hakkındaki Wikipedia makalesi.
Her kamerada, özellikle de endüstriyel kameralarda dikkat edilmesi gereken konulardan biri, konuma ve göreve uygun lensin seçilmesidir. Sahnenin belirli bir bölümüne yakınlaştırma ve odaklama için doğru lensi seçmek büyük önem taşır. Son derece profesyonel ve çok yüksek çözünürlüklü bir kamera kullandığınızı varsayalım. Bu durumda bile lens CCD'ye uygun ışığı iletmezse CCD iyi bir görüntü üretemez. Bunun nedeni, CCD'ye ulaşan ışığın tamamının lensten geçmesidir. Lens uygun değilse içinden geçen ışığın özelliklerini, kırılmasını ve davranışını değiştirir. Sonuç olarak CCD kötü bir girdiden kötü bir görüntü üretir. İyi kalitede bir lens seçtikten sonraki adım, doğru görüş açısına ve alan derinliğine sahip bir lens seçmektir. Lens seçiminde bir diğer önemli nokta doğru odak uzaklığıdır. Bir lensin odak uzaklığı görüş açısını belirler. Bu sayı (milimetre cinsinden) ne kadar büyükse görüş açısı o kadar dar olur ve uzaktaki nesneler o kadar büyük görünür. Sayı küçüldükçe görüş açısı genişler. Alan derinliği esas olarak f sayısı ve büyütme tarafından belirlenir; aynı mesafede bir telefoto lensin alan derinliği geniş açılı bir lense göre daha azdır. Geniş lens geniş görüş açısı için, TELE lens (uzun odak uzaklığı) ise dar bir görüş alanıyla uzaktaki nesneleri görmek için seçilir. Her lensin, içinden geçen ışığı (farklı ortamlarda ve günün farklı saatlerinde) ayarlayan iris adlı bir parçası vardır. Bazı lenslerde iris otomatik olarak ayarlanır (Auto iris). Bu lensleri kullanan kameralar günün her saatinde son derece net bir görüntü sunar. Diğer lenslerde irisi elle ayarlamanız gerekir (manual iris). Bu lenslere sahip kameralar yalnızca irisin ayarlandığı ışık seviyesinde keskin ve net bir görüntü verir. Işık değişirse görüntü de aynı ölçüde normalden uzaklaşır. Kamera seçiminde önemli bir nokta da görüş alanıdır. Görüş alanı iki faktörle belirlenir: odak uzaklığı (Focal length) ve görüntü sensörünün boyutu (Image sensor). Odak uzaklığı, lensin odak noktası ile ışığın lense girdiği nokta arasındaki mesafedir. Odak noktası, lense giren tüm ışığın bir araya geldiği noktadır. Odak uzaklığı ne kadar uzunsa görüş alanı o kadar dar olur. Odak noktasını ve odak uzaklığını seçmenin en iyi ve en hızlı yolu, bu amaçla kullanılabilen hesaplayıcılardan birini (cetvel veya bilgisayar programı biçiminde) kullanmaktır.
Dinamik aralık, sinyal hassasiyetinin temel ölçütlerinden biridir. Dinamik aralık, elektron cinsinden maksimum piksel kapasitesinin elektron cinsinden RMS gürültüye oranı olarak tanımlanır. Bu sayıyı desibel (10 tabanlı) cinsinden de ifade edebilirsiniz. Pratikte bu oran, bir görüntünün hâlâ ayırt edilebilir ayrıntı gösteren en karanlık ve en aydınlık bölgeleri arasındaki parlaklık farkıdır. Bazı görüntülerde karanlık veya aydınlık bölgelerin bir kısmında ayrıntı bulunurken diğerlerinde ayırt edilebilir bir ayrıntı veya doku yoktur. Bir görüntünün dinamik aralığı, ayrıntı içeren en karanlık kısımlardan en aydınlık kısımlara kadar görüntünün hangi parlaklık aralığını barındırdığını gösterir. Bu aralık ne kadar genişse görüntünün dinamik aralığı o kadar büyüktür. Böyle bir görüntüde karanlık ve aydınlık bölgelerin daha fazlası ayırt edilebilir ayrıntı gösterir. Bir CCD'nin dinamik aralığı (dB, desibel cinsinden) aşağıdaki formülle verilir:
Dinamik aralık (dB) = 20·log(doygunluktaki sinyal gerilimi ÷ RMS karanlık gürültü gerilimi)
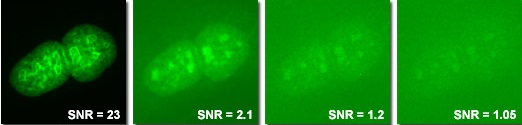
Daha iyi bir görüntü elde etmek için dinamik aralık mümkün olduğunca yüksek olmalıdır. Bir görüntüleme sisteminin dinamik aralığının alt sınırını gürültü belirler. Aşağıdaki şekil, dinamik aralığın görüntü kalitesini nasıl etkilediğini göstermektedir.
CCD sürücü devrelerinin tasarımında iki gürültü kategorisi vardır: CCD'nin kendisinden kaynaklanan gürültü ve CCD okuma devresinden kaynaklanan gürültü.
Bu gürültü CCD sensörünün içinde oluşur ve çıkış sinyalinde görünür. Şunları içerir:
- Sıfırlama gürültüsü (reset noise): algılama düğümünün (CCD'de toplanan yükü gerilime dönüştüren transistör kapısı) direnciyle ilişkili bir termal gürültü türüdür.
- Atış gürültüsü (shot noise): bu gürültü, elektronların algılama düğümüne ulaşırken yaptığı rastgele hareketten kaynaklanır. Atış gürültüsü,elektronların doğal ve içsel hareketinden kaynaklandığı için ortadan kaldırılamaz.
- Karanlık gürültüsü (dark noise): Bu gürültü, CCD'de ısı nedeniyle oluşan elektronlardan kaynaklanır ve CCD'deki başlıca gürültü sorunlarından biridir. Karanlık akım kaynakları sıcaklığa güçlü biçimde bağlıdır; bu nedenle bu gürültüyü azaltmanın en iyi yolu CCD'yi soğutmaktır. CCD'yi ne kadar soğutmanız gerektiği büyük ölçüde istediğiniz en uzun entegrasyon süresine ve kabul edilebilir en düşük sinyal-gürültü oranına bağlıdır.
- Piksel homojensizliği gürültüsü: Pratikte tüm pikselleri tamamen aynı olan bir CCD üretmek imkânsızdır. Kuantum verimi, safsızlıklar ve yük tuzakları her pikselde aynı değildir. Bu nedenle pikseller aynı ışık yoğunluğu ve pozlama süresinde bile farklı gerilimler üretir. Bu farkı düzeltmek için homojen yoğunlukta, tamamen paralel hale getirilmiş bir ışık kaynağının görüntüsünü alın ve bundan bir piksel fark matrisi oluşturun. Önce her görüntüden karanlık kareyi çıkarın, ardından bu kazanç matrisine bölün. Bu yönteme düz alan düzeltmesi (Flat Field) denir.
- Karanlık akım homojensizliği gürültüsü: Tüm pikseller ısı nedeniyle karanlık gürültü elektronları üretir. Ancak pikseller aynı olmadığından bu elektronların sayısı pikselden piksele farklılık gösterir. Bunu düzeltmek için CCD tamamen karanlıktayken bir görüntü alın. Ardından bu görüntüyü bir matris olarak CCD'nin yakaladığı görüntülerden çıkarın. Bu yazılımsal tekniğe karanlık kare çıkarma (dark frame subtraction) denir.
CCD okuma devresi gürültüsü
CCD gürültüsüne ek olarak, CCD dışındaki elektronik ve sürücü devreler de doğal olarak gürültüye yol açar. Bunlar arasında şunlar yer alır:
- Beyaz gürültü: CCD çıkış düğümündeki dirençlerden kaynaklanan bir termal gürültü türüdür. Azaltmanın en iyi yolu sıcaklığı düşürmektir. CCD çıkış düğümünün kapasitansını artırarak da azaltılabilir.
- Titreşim gürültüsü (flicker noise): bu gürültü, bileşenlerin sürekli açılıp kapandığı dijital devrelerde ortaya çıkar.
- Analog-dijital dönüşüm gürültüsü: Her dijital sistemde analog gerilimlerin nicemlenmesi bazı bilgilerin kaybolmasına yol açar. CCD okuma devresinde bu bilgi CCD çıkış gerilimidir. Bu gerilim, her CCD pikselinin rengini veya ışık yoğunluğunu temsil eder. Bu bilginin kaybı görüntü kusurlarına neden olur; bu kusura ADC gürültüsü denir.
Integration Time (entegrasyon süresi): bir hattın (Line) taranması için geçen süredir. Exposure Time (pozlama süresi): bir hattın taranması sırasında CCD'nin ışığa fiilen maruz kaldığı süredir. Exposure Control (pozlama kontrolü): bazı çizgi tarama kameralarında, bir hattın tarama süresinden daha kısa pozlama sürelerine ulaşmanızı sağlayan bir mekanizma bulunur. Bu mekanizmaya elektronik deklanşör denir.
Web sitesinde, model tablosunun üzerinde CCD'nin piksel özelliklerini, maksimum hat hızını ve efektif uzunluğunu bulabilirsiniz. Bu değerler, hepsi aynı CCD'yi kullandığı için bu kameranın tüm modellerinde aynıdır. Diğer parametreler her modelin donanımına bağlıdır ve modelden modele değişir. Örneğin bu kameranın piksel boyutu tüm modellerde 200X14 mikrondur. Ancak her pikselin çözünürlüğü kamera donanımına bağlıdır.
Odak mesafesi kullandığınız lense bağlıdır; lens seçimi de kameranın nesneye olan uzaklığına ve nesnenin uzunluğuna bağlıdır. Lensi kendiniz temin ettiğiniz için kameralarımızda, doğru odağa ulaşabilmeniz amacıyla lens ile CCD arasındaki mesafeyi ayarlayan ayarlanabilir bir mekanizma bulunur. Lensi hesaplamak için yandaki bağlantıya tıklayın. Lens hesaplayıcı
Analog çıkışlı monokrom kameralarda, kameraya belirli bir pikselin ışık yoğunluğunu analog çıkışına göndermesi için komut verebilirsiniz. Örneğin yazılım üzerinden 1350 numaralı pikselin ışık yoğunluğunu bir osiloskopta sürekli izleyebilirsiniz. Bu pikseldeki maksimum ışık yoğunluğu 4 volta, minimum ise sıfır volta karşılık gelir. Analog çıkışlı renkli kameralarda, kameraya belirli bir pikselin kırmızı, yeşil veya mavi ışık yoğunluğunu analog çıkışına göndermesi için komut verebilirsiniz. Örneğin yazılım üzerinden 1350 numaralı pikselin kırmızı yoğunluğunu bir osiloskopta sürekli izleyebilirsiniz. Bu pikseldeki maksimum kırmızı yoğunluk 4 volta, minimum ise sıfır volta karşılık gelir.
FOV, yani görüş alanının nesnenin hızıyla hiçbir ilgisi yoktur. Hareket yönündeki çözünürlük, kameranın hat tarama hızına bağlıdır. Nesnenin X ve Y yönlerinde bozulmadığını ve hareket yönünü tam olarak koruduğunu varsayalım. Bu durumda minimum hat hızını iki şey belirler: nesnenin maksimum hızı ve nesne üzerinde ihtiyaç duyduğunuz minimum görüntüleme çözünürlüğü.
Örnek 1: Bant genişliği boyunca (hareket yönüne dik) çözünürlüğün hesaplanması
Konveyör bant genişliği: 550 mm
Hareket yönündeki çözünürlük: piksel başına 0.3 mm
Gereken piksel sayısı: bant genişliğini çözünürlüğe bölmeniz yeterlidir. Buna göre görüntüleme için en az 1833 piksel gerekir. Tipik çizgi tarama kamerası çözünürlükleri 512, 1024, 2048, 2700, 3648, 4096, 8192, 10680 ve 12288 pikseldir. Dolayısıyla bu uygulama için minimum çözünürlük 2048 piksel veya daha fazladır. 2048 piksellik bir kamerayla görüntüleme çözünürlüğü piksel başına 0.27 mm olur.
Örnek 2: Hat tarama frekansının hesaplanması
Maksimum nesne hızı V, görüş alanı FOV, piksel genişliği W ve efektif sensör uzunluğu S için minimum hat okuma frekansı FL şöyledir:
FL= (V * S) / (W * FOV)
Başka bir deyişle, kameralarda müşterinin hangi gereksinimlerini özelleştirebilirsiniz?
P modeli kameralarımızın donanım programı (firmware), müşteri gereksinimlerine uygun şekilde değiştirilebilir. Örneğin piksel verilerini yumuşatmak için belirli bir filtre gerektiğini varsayalım; bu durumda P modeli müşteriye bu olanağı sunar. Mevcut donanımda gerekli yetenek yoksa müşterilerimizin gereksinimlerini karşılamak için yeni bir donanım tasarlarız.
Bu kaynak kod, esasen bilgisayarınızın kamerayla iletişim kurmasını sağlayan bir demo programdır. Yabancı kamera üreticileri, kamerayla iletişim için gereken DLL dosyalarını, bir API'yi ve komut setini sağlar. Web sitemizdeki kaynak kod, bunların tamamını müşterilere tek bir yerde sunar. Demo yazılımında kullanıcı kameraya akışı başlatma komutunu ve kazanç, ofset, pozlama süresi gibi ayarları gönderir. Kamera ise yazılıma 1. pikselden N. piksele kadar her pikselin ışık yoğunluğunu, kare hızı ve hat okuma hızıyla birlikte tek bir karede gönderir.
Diğer kontrol sistemlerine komut göndermek için bilgisayarınızın diğer portlarını kullanabilirsiniz. Örneğin kamera verileri size USB üzerinden ulaşır. Bu verileri işledikten sonra ihtiyaç duyduğunuz komutu Ethernet üzerinden diğer sistemlere gönderebilirsiniz. Ancak belirli bir komutun, kameraya bağlı olan aynı USB portu üzerinden harici bir aktüatöre gitmesini istiyorsanız kamera donanımının sizin için özelleştirilmesi gerekir.
Pozlama süresi kavramını bir örnekle açıklayalım.
CCD yüzeyinin, kısa bir mesafede CCD'ye dik olarak yerleştirilmiş 0.5 mm'lik tek bir yarık dışında tamamen kapalı olduğunu varsayalım. Pozlama süresini 100 mikrosaniyeye ayarlarsanız 1 numaralı görüntüyü elde edersiniz. 1 milisaniyeye ayarlarsanız 2 numaralı görüntüyü elde edersiniz.

Pozlama süresi: 100 mikrosaniye

Pozlama süresi: 1 milisaniye
Yukarıdaki şekillerde görüldüğü gibi pozlama süresi uzadıkça daha fazla piksel komşu piksellerden gelen ışığa maruz kalır. Her iki görüntüde de yarığın ortasındaki CCD pikselleri doygunluğa ulaşmıştır (blooming). Pozlama süresini kısaltırsak bu pikseller doygunluktan çıkar.
Pozlama süresi hat hızıyla ters orantılıdır. Yani pozlama süresi ne kadar uzunsa hatların CCD'den okunma hızı o kadar düşük olur. Düşük ışık seviyelerinde pozlama süresini artırmalısınız. Yüksek ışık seviyelerinde ise CCD'nin doygunluğa ulaşmaması için pozlama süresini kısaltmalısınız. Dolayısıyla bu kameranın elektronik pozlama süresinin, diğer kameralardaki diyafram veya mekanik deklanşörle aynı işi yaptığını söyleyebilirsiniz.
Bu kameraların alan tarama kameralarından farkı, belirli bir pozlama süresinde 2B bir alanı değil yalnızca tek bir hattı okumalarıdır. Bu nedenle hem ışık kaynağının hem de nesnenin sabit olduğu uygulamalarda bu kameraların pozlama süresi, ışık yoğunluğunun ne kadar hızlı değiştiğine bağlı olacaktır.
Bunu yapmanın iki yolu vardır. Birincisi, bir şerit metreyle ölçüm yapıp bir nesneyi lensten iki farklı uzaklıkta fotoğraflamaktır. Kulağa basit gelse de kullanılabilir bir sonuç için çok hassas araçlara ve düzenli bir kuruluma ihtiyacınız vardır.
Kısacası bir nesnenin iki fotoğrafını çekersiniz. Ardından elde edilen görüntülerden büyütmeyi hesaplarsınız; örneğin fotoğrafları Photoshop'ta ölçüp oranı bulabilirsiniz. Bu orana m diyoruz. Sonra bu büyütmeyi elde etmek için nesnenin ne kadar hareket etmesi gerektiğini bulursunuz; yani nesne-sensör mesafesini iki kez ölçersiniz. Bu değere Δd diyoruz. Son olarak odak uzaklığı basitçe şu bağıntıdan elde edilir:
Ancak bu ölçüm hassas ölçüm araçları gerektirir, çünkü şerit metredeki bir santimetrelik hata Δd değerinizi 20 milimetreye kadar değiştirebilir!
İkinci yol daha iyi ve daha mantıklıdır. Odak sonsuza ayarlıyken, sonsuzda iki belirgin noktası bulunan bir nesneyi fotoğraflayın. Bu iki noktanın açısal uzaklığını biliyorsanız (buna θ diyoruz):
Photoshop'ta iki nokta arasındaki mesafeyi ölçmek kolaydır. Yalnızca sayının sensörünüz üzerindeki gerçek mesafe olması gerekir. En basit yol, Photoshop'ta iki nokta arasındaki pikselleri saymaktır (iki noktanın koordinatlarına sahipseniz, temel analitik geometri de mesafeyi aynı kolaylıkla verir). Ardından bu pikselleri sensör özelliklerini kullanarak gerçek bir uzunluğa dönüştürün. Örneğin sensör uzunluğunu bu uzunluktaki piksel sayısına bölün, sensör alanından hesaplayın veya üreticinin yayımladığı piksel boyutunu kullanın; bu değer mikron cinsindense milimetreye dönüştürün vb.
57.2957795 sayısı, dereceyi radyana dönüştüren 180'in pi'ye bölümünden ibarettir; geriye θ'nın kendisi kalır. θ'yı hesaplamak basittir. Görüntüyü sonsuz odakta (yani 3 ila 5 metre uzaklıkta) yakalarsanız tan θ neredeyse θ'ya eşittir. Bu da nesne uzunluğunun yarısının nesneden kameraya olan uzaklığa bölümüne eşittir.
Endüstriyel kameralar hakkında diğer sorular
Kameraları tasarlayıp üreten mühendislerden pratik yanıtlar. Açmak için bir soruya tıklayın.
Kamera seçimi
Nesne sürekli hareket ediyorsa (konveyör, bant, levha, boru) veya silindirikse ve “açılması” gerekiyorsa çizgi tarama; parça sabitse ve tek bir kareye sığıyorsa alan tarama. Çizgi tarama, basit çizgi aydınlatmayla kesintisiz ve sonsuz uzunlukta görüntüler verir; alan tarama ise kurulumu daha kolaydır ve enkoder gerektirmez.
Renkli kamerayı yalnızca rengin kendisi bilgi taşıdığında seçin (baskı denetimi, renge göre ayıklama, renkli kablolar). Aksi halde monokrom daha hassas, daha doğru ve daha ucuzdur; ayrıca daha az ışığa ihtiyaç duyar. Üç hatlı renkli kameralarımız her pikseli üç ayrı kanalda okur; böylece Bayer filtresinin aksine çözünürlük kaybı olmaz.
Görüş alanı genişliğini görmeniz gereken en küçük ayrıntıya bölün, ardından güvenlik payı için 2–3 ile çarpın. Örnek: 550 mm genişlik ve 0.3 mm'lik kusur → 1833 piksel → pay ile birlikte 4000–5000 piksellik bir model. Örneklerle birlikte hesaplamanın tamamı, hat hızı ve çözünürlük hakkındaki makalemizde yer almaktadır.
Nesne hızını, nesne üzerindeki bir pikselin boyutuna bölün. 2 m/s hız ve 0.3 mm çözünürlük için saniyede yaklaşık 6667 hat gerekir. Hız değişkense sabit bir hız yerine enkoderden tetikleme yapın.
CCD daha düşük gürültü, daha iyi pikseller arası homojenlik ve daha doğrusal bir tepki sunar; bu da ölçüm, spektroskopi ve düşük ışık için uygundur. CMOS ise çok yüksek hat hızları ve çok yüksek çözünürlüklerde daha düşük maliyet sunar. Rasa Andişan kameraları hem CCD hem de CMOS sensörler üzerine inşa edilmiştir ve orta ile yüksek hızlarda ölçüm ve denetim için optimize edilmiştir.
Çoğu denetim hattı için evet. USB 2.0 yaklaşık 480 Mbit/s, USB 3.0 ise 5 Gbit/s'ye kadar hız sunar; saniyede 1000 hatta çalışan 5000 piksellik, 8 bitlik bir kamera yalnızca 40 Mbit/s veri üretir. USB'nin temel sınırı kablo uzunluğudur (tekrarlayıcı olmadan 3–5 m); daha uzun mesafeler için aktif kablo veya endüstriyel hub kullanın.
Büyük pikseller daha fazla ışık toplar, daha hassastır ve daha az gürültülüdür; küçük pikseller ise aynı sensör uzunluğunda daha fazla çözünürlük sağlar. Düşük ışık, yüksek hız veya spektroskopi için büyük pikselleri (örn. 14 µm), yeterli ışıkla ince ölçüm için küçük pikselleri (5–7 µm) seçin.
Lens ve aydınlatma
Lensin görüntü dairesi sensör uzunluğunun tamamını kapsamalıdır: yaklaşık 28 mm'ye kadar olan sensörler için C-mount yeterlidir; daha uzun sensörler (40 mm ve üzeri) F-mount veya M42 lens gerektirir. Odak uzaklığı ≈ çalışma mesafesi × sensör uzunluğu ÷ görüş alanı.
f = D × S ÷ FOV; burada D kamera ile nesne arasındaki mesafe, S aktif sensör uzunluğu ve FOV görüş alanı genişliğidir; tümü mm cinsindendir. 1 m mesafe, 28 mm sensör ve 550 mm FOV için f ≈ 51 → 50 mm'lik bir lens. Örneklerle daha ayrıntılı bir yanıt bu sayfanın en üstünde yer alıyor.
İki yaygın neden vardır: lens sensör uzunluğu için fazla küçüktür (vinyetleme) ya da diyafram tamamen açıktır. Diyaframı bir iki f-stop kısın, daha büyük görüntü dairesine sahip bir lens kullanın ve yazılımda homojen bir beyaz referansa karşı flat-field düzeltmesi uygulayın.
Yalnızca kameranın görüş çizgisini aydınlatan bir LED çizgi ışığı. Parlak yüzeyler için alçak açılı veya difüz ışık, kenar ölçümü için arka aydınlatma, yüzey kusurları için çok alçak açılı karanlık alan (dark-field) aydınlatması kullanın. Işık titreşimsiz olmalıdır (DC veya çok yüksek frekanslı); aksi halde görüntüde açık ve koyu bantlar oluşur.
Diyaframı kısın (f/2.8 yerine f/8) ve ışığı artırın, daha uzun odak uzaklığıyla çalışma mesafesini büyütün ya da nesnenin yüksekliği değişiyorsa büyütmesi mesafeyle değişmeyen telesentrik bir lens kullanın.
LED beslemesi titreşir (PWM veya şebeke kaynaklı) ve bu titreşim kameranın hat hızında örneklenir. Sabit akımlı bir DC sürücü kullanın veya PWM frekansını 20 kHz'in üzerine çıkarın. Floresan lambalar bu soruna her zaman yol açar; onları görüş alanının dışında tutun.
Kurulum ve ayar
Kameranın görüş çizgisi hareket yönüne dik, lens de yüzeye dik olmalıdır. Bandın üzerine bir cetvel veya damalı bir sayfa koyun ve canlı görüntüde hareket ettirin: eğik ya da uzamış çizgiler kameranın döndüğünü gösterir. Yazılımımızdaki line-scope görünümü bu hizalamayı tek bakışta yapmanızı sağlar.
Hat hızı sabitse hayır; sabit bir hat hızı yeterlidir. Hız değişiyorsa ya da hat durup kalkıyorsa evet: enkoder her sabit ilerleme mesafesinde bir darbe üretir ve kamera her darbede bir satır yakalar; böylece görüntü ölçeği her zaman doğru kalır.
Pasif kabloyla USB 2.0 için 5 m'ye, USB 3.0 için 3 m'ye kadar. Daha uzun mesafeler için aktif kablo (15–20 m) veya endüstriyel beslemeli bir hub kullanın. Ucuz kablolar yüksek hızda satır kaybına neden olur; vidalı kilitli, ekranlı kablolar tercih edin.
Sırasıyla: kabloyu değiştirin ve doğrudan arka bağlantı noktasına takın (ön hub'a değil); sürücüyü CD'den veya sitemizden yükleyin; Aygıt Yöneticisi'nde sarı uyarı işareti olup olmadığını kontrol edin; Windows güç ayarlarında “USB seçici askıya alma” özelliğini devre dışı bırakın.
Kamerada fotosensör, PLC veya enkoderle çalışan izole bir tetik girişi bulunur (siparişe göre 5 V veya 24 V). Yazılımda tetik modunu harici olarak ayarlayın ve yükselen ya da düşen kenarı seçin. Kare başlangıcı ve satır başlangıcı için ayrı girişler mevcuttur.
İki olağan kalibrasyon vardır: (1) piksel hassasiyeti farklarını ve kenarlardaki düşüşü gidermek için kameranın altına homojen bir beyaz referans koyarak flat-field düzeltmesi; (2) yazılımın bir pikselin kaç milimetreye karşılık geldiğini bilmesi için cetvel veya aralıkları bilinen bir desenle boyutsal kalibrasyon.
Görüntü kalitesi ve sorun giderme
Genişlik boyunca bulanıklık odak veya diyafram kaynaklıdır; yalnızca hareket yönü boyunca bulanıklık, pozlamanın hıza göre fazla uzun olduğunu gösterir. Pozlamayı kısaltıp ışığı artırın veya hat hızını yükseltin. Kural: nesne her satırda bir pikselden fazla ilerlememelidir.
Hassasiyeti biraz farklı olan pikseller ya da sensör penceresindeki toz. Temiz bir beyaz referansla flat-field düzeltmesini yeniden çalıştırın; lensi ve sensör penceresini bir hava üfleyici ve mikrofiber bezle temizleyin, asla parmakla veya sıradan mendille değil.
Bant genişliği veya CPU yetersiz kalıyor: USB kablosunu ve bağlantı noktasını değiştirin, diğer programları kapatın, yazılımda okuma tamponunu büyütün ve mümkünse çözünürlüğü veya hat hızını düşürün. Yazılımımız bir “Lost Lines” sayacı gösterir; sıfır değilse nedeni bunlardan biridir.
Kameranın doygunluğa ulaşmadan ya da gürültüde kaybolmadan aynı anda kaydedebildiği en parlak ve en karanlık noktalar arasındaki orandır. Bu oran ne kadar yüksekse karanlık ve aydınlık alanlar birlikte o kadar iyi görülür. 16 bit dönüştürücü ve büyük pikseller dinamik aralığı artırır; ayrıntılı açıklama bu sayfanın en üstünde yer alıyor.
Sıcak bir ortamda metal gövdenin 40–50 °C olması normaldir; gövde sensörün ısısını dışarı atmaktadır. Ortam sıcaklığı 45 °C'nin üzerindeyse veya kamera kapalı bir muhafaza içindeyse bir alüminyum plaka ya da küçük bir fan ekleyin. Aşırı ısı gürültüyü artırır ve ömrü kısaltır.
Yazılım ve entegrasyon
Rasa Andişan'ın Farsça ve İngilizce arayüze sahip kendi yazılımı (Altron) ile: canlı görüntü, line scope, pozlama ve kazanç, tetikleme, kalibrasyon, görüntü ve video kaydı. Programlama için C++, C# ve Python örnek kodlarıyla birlikte bir DLL kütüphanesi sağlanır.
Evet. Ham görüntü DLL üzerinden bellekte teslim edilir ve bir OpenCV dizisine, MATLAB matrisine veya LabVIEW dizisine aktarılabilir. Üçü için de örnek kodlar SDK paketinde yer alır.
Görsel muayene ve kusur algoritmalarının çoğu için 8 bit yeterli ve daha hızlıdır. Yoğunluk ölçümü, spektroskopi veya yüksek kontrastlı sahnelerde karanlık ayrıntıların kaybolmaması için 16 bit (ilgili modellerde 12 bit) yakalayın.
Çözünürlük ve hıza bağlı olarak USB 3.0 üzerinde genellikle 2–4 kamera; bant genişliğinin paylaşılmaması için her kamerayı ayrı bir USB denetleyicisine (arka bağlantı noktaları veya bir PCIe kartı) bağlayın. Yazılımımız ortak tetikle birden fazla kamerayı aynı anda destekler.
Satın alma, garanti ve destek
Evet. Model seçimi danışmanlığı ücretsizdir ve işinize uygun modeli bulmanıza memnuniyetle yardımcı oluruz. Ardından kameranın bedelini ödersiniz ve kendi çalışma koşullarınızda test etmek için iki haftanız olur. Kamera işinize uygun değilse bize geri göndermeniz yeterlidir; kamerayı teslim aldığımızda ödediğiniz tutarın tamamını iade ederiz.
Her kamera üç yıl koşulsuz garantilidir. Kameralar İran'da tasarlanıp üretildiği için garanti süresinden sonra da onarım ve yükseltmeler şirket bünyesinde sürer.
Evet; yerli bir üreticinin avantajı da budur. Spektral filtre, kablo uzunluğu, arayüz, hat hızı, muhafaza, yazılım ve hatta işleme algoritması uyarlanabilir. Fotofiniş sistemimiz ve kaynak dikişi takip sistemimiz de tam olarak bu şekilde doğdu.
Popüler modeller genellikle stokta bulunur; özelleştirilmiş modeller değişikliklere bağlı olarak birkaç hafta sürer. Her model için kesin süreyi öğrenmek üzere bizimle iletişime geçin.
Evet. Kamerayla birlikte Farsça kurulum ve kullanım kılavuzları, SDK örnek kodları ve operatörler ile programcılar için yerinde veya çevrimiçi eğitim sunulur. Sonraki sorularınız doğrudan kamerayı tasarlayan mühendise iletilir.