
الأسئلة الشائعة
نجيب في هذه الصفحة عن الأسئلة الشائعة حول كاميرات رسا أنديشان، ويتعلق معظمها بكاميرات المسح الخطي واختيار العدسة ومعدل الخطوط والدقة. وإذا لم تجد إجابتك، فاسألنا عبر اتصل بنا .
الأسئلة الشائعة عن كاميرات المسح الخطي
تجد الطرازات والمواصفات في صفحة كاميرا المسح الخطي . وللاطلاع على أساسيات هذه التقنية، اقرأ مقالة ويكيبيديا عن كاميرات المسح الخطي.
من الأمور التي تشغل البال مع أي كاميرا، ولا سيما الكاميرات الصناعية، اختيار العدسة المناسبة للموقع والمهمة. فاختيار العدسة المناسبة للتقريب والتركيز على جزء معيّن من المشهد بالغ الأهمية. لنفترض أنك تستخدم كاميرا احترافية للغاية بدقة عالية جدًا؛ حتى في هذه الحالة، إذا لم توصل العدسة ضوءًا مناسبًا إلى مستشعر CCD، فلن يستطيع إنتاج صورة جيدة، لأن كل الضوء الذي يصل إلى CCD يمر عبر العدسة. فإذا كانت العدسة غير مناسبة، غيّرت خصائص الضوء المار عبرها وانكساره وسلوكه، فينتج CCD صورة رديئة من مُدخل سيئ. وبعد اختيار عدسة جيدة الجودة، تأتي الخطوة التالية وهي اختيار عدسة بزاوية رؤية وعمق ميدان مناسبين. ومن النقاط المهمة أيضًا في اختيار العدسة البعد البؤري المناسب، فالبعد البؤري للعدسة يحدد زاوية الرؤية: كلما كبر هذا الرقم (بالمليمتر) ضاقت زاوية الرؤية وظهرت الأجسام البعيدة أكبر، وكلما صغر اتسعت زاوية الرؤية. ويتحدد عمق الميدان أساسًا برقم الفتحة (f-number) والتكبير؛ فعند المسافة نفسها يكون عمق الميدان في العدسة المقرّبة (Telephoto) أقل منه في العدسة الواسعة الزاوية. تُختار العدسة الواسعة لزاوية رؤيتها الواسعة، وعدسة TELE (ذات البعد البؤري الطويل) لرؤية الأجسام البعيدة بمجال رؤية ضيق. ولكل عدسة جزء يُسمّى الحدقة (Iris) يضبط كمية الضوء المار عبر العدسة (في البيئات المختلفة وفي أوقات مختلفة من اليوم). وفي بعض العدسات تُضبط الحدقة تلقائيًا (Auto iris)، فتقدّم الكاميرات التي تستخدمها صورة واضحة تمامًا في جميع ساعات اليوم. أما في عدسات أخرى فعليك ضبط الحدقة يدويًا (Manual iris)، ولا تعطي الكاميرات المزوّدة بها صورة حادة وواضحة إلا في مستوى الإضاءة الذي ضُبطت عليه الحدقة؛ فإذا تغيّرت الإضاءة ابتعدت الصورة عن حالتها الطبيعية بالقدر نفسه. ومن النقاط المهمة في اختيار الكاميرا مجال رؤيتها، الذي يتحدد بعاملين: البعد البؤري (Focal length) وحجم مستشعر الصورة (Image sensor). والبعد البؤري هو المسافة بين النقطة البؤرية للعدسة والنقطة التي يدخل منها الضوء إلى العدسة، والنقطة البؤرية هي النقطة التي يتجمّع فيها كل الضوء الداخل إلى العدسة. وكلما طال البعد البؤري ضاق مجال الرؤية. وأفضل طريقة وأسرعها لاختيار النقطة البؤرية والبعد البؤري هي استخدام إحدى الحاسبات المتاحة لهذا الغرض (على شكل مسطرة أو برنامج حاسوبي).
النطاق الديناميكي من أهم مقاييس حساسية الإشارة، ويُعرَّف بأنه نسبة السعة القصوى للبكسل بالإلكترونات إلى ضوضاء RMS بالإلكترونات. ويمكن التعبير عن هذا الرقم أيضًا بالديسيبل (للأساس 10). وعمليًا، تمثّل هذه النسبة فرق السطوع بين أكثر مناطق الصورة إعتامًا وأكثرها سطوعًا التي لا تزال تُظهر تفاصيل قابلة للتمييز. ففي بعض الصور تحتوي بعض المناطق الداكنة أو الساطعة على تفاصيل، بينما لا تحتوي مناطق أخرى على أي تفاصيل أو ملمس يمكن تمييزه. ويخبرك النطاق الديناميكي للصورة بمدى السطوع الذي تحمله، من أكثر الأجزاء إعتامًا التي تحتوي على تفاصيل إلى أكثرها سطوعًا. وكلما اتسع هذا المدى زاد النطاق الديناميكي للصورة، وأظهرت مناطق أكثر من الداكنة والساطعة تفاصيل قابلة للتمييز. ويُعطى النطاق الديناميكي لمستشعر CCD (بالديسيبل dB) بالمعادلة التالية:
النطاق الديناميكي (dB) = 20·log(جهد الإشارة عند التشبّع ÷ جهد ضوضاء الظلام RMS)
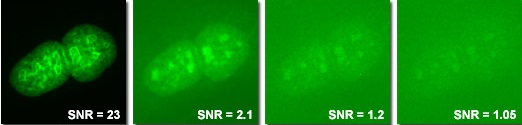
للحصول على صورة أفضل ينبغي أن يكون النطاق الديناميكي أعلى ما يمكن، ويتحدد الحد الأدنى للنطاق الديناميكي لنظام التصوير بالضوضاء. ويُظهر الشكل أدناه تأثير النطاق الديناميكي على جودة الصورة.
في تصميم دوائر تشغيل CCD هناك فئتان من الضوضاء: ضوضاء مصدرها مستشعر CCD نفسه، وضوضاء مصدرها دوائر قراءة CCD.
تتولّد هذه الضوضاء داخل مستشعر CCD وتظهر في إشارة خرجه، وتشمل:
- ضوضاء إعادة الضبط (Reset noise): شكل من أشكال الضوضاء الحرارية مرتبط بمقاومة عقدة الاستشعار (بوابة الترانزستور التي تحوّل الشحنة المجمّعة في CCD إلى جهد).
- ضوضاء الطلقات (Shot noise): تنشأ هذه الضوضاء عن الحركة العشوائية للإلكترونات عند وصولها إلى عقدة الاستشعار. ولأن ضوضاء الطلقات تنبع من الحركة الطبيعية المتأصلةللإلكترونات، فلا يمكن التخلص منها.
- ضوضاء الظلام (Dark noise): تنتج هذه الضوضاء عن الإلكترونات التي تولّدها الحرارة في CCD، وهي دائمًا من أبرز تحديات الضوضاء فيه. وتعتمد مصادر تيار الظلام اعتمادًا كبيرًا على درجة الحرارة، لذا فإن أفضل طريقة لتقليل هذه الضوضاء هي تبريد CCD. ويعتمد مقدار التبريد اللازم إلى حد كبير على أطول زمن تكامل تريده وأدنى نسبة مقبولة للإشارة إلى الضوضاء.
- ضوضاء عدم تجانس البكسلات: عمليًا، يستحيل تصنيع CCD تكون جميع بكسلاته متطابقة تمامًا؛ فالكفاءة الكمّية والشوائب ومصائد الشحنة ليست واحدة في كل بكسل. لذا تُنتج البكسلات جهودًا مختلفة حتى عند شدة الإضاءة وزمن التعريض نفسيهما. ولتصحيح هذا الاختلاف، التقط صورة لمصدر ضوء مُسدَّد تمامًا ومنتظم الشدة، وابنِ منها مصفوفة فروق البكسلات. اطرح أولًا إطار الظلام من كل صورة، ثم اقسمها على مصفوفة الكسب هذه. وتُسمّى هذه الطريقة تصحيح المجال المسطّح (Flat Field).
- ضوضاء عدم تجانس تيار الظلام: تولّد جميع البكسلات إلكترونات ضوضاء الظلام بفعل الحرارة، لكن لأن البكسلات غير متطابقة، يختلف عدد هذه الإلكترونات من بكسل إلى آخر. ولتصحيح ذلك، التقط صورة وCCD في ظلام تام، ثم اطرح هذه الصورة، كمصفوفة، من الصور التي يلتقطها CCD. وتُسمّى هذه التقنية البرمجية طرح إطار الظلام (Dark Frame Subtraction).
ضوضاء دائرة قراءة CCD
إضافةً إلى ضوضاء CCD، تُدخل الدوائر الإلكترونية ودوائر التشغيل الواقعة خارج CCD بطبيعتها ضوضاءً أيضًا، منها:
- الضوضاء البيضاء: شكل من أشكال الضوضاء الحرارية تسببه المقاومات عند عقدة خرج CCD، وأفضل طريقة لتقليلها خفض درجة الحرارة، كما يمكن تقليلها بزيادة سعة عقدة خرج CCD.
- ضوضاء الوميض (Flicker noise): تنشأ هذه الضوضاء في الدوائر الرقمية التي تعمل مكوّناتها على التشغيل والإطفاء باستمرار.
- ضوضاء التحويل التناظري الرقمي: في أي نظام رقمي، يؤدي تكميم الجهود التناظرية إلى فقدان بعض المعلومات، وهذه المعلومات في دائرة قراءة CCD هي جهد خرج CCD الذي يمثّل لون كل بكسل أو شدة الضوء عليه. ويسبب فقدان هذه المعلومات عيوبًا في الصورة تُسمّى ضوضاء ADC.
Integration Time (زمن التكامل): الزمن اللازم لمسح خط (Line) واحد. Exposure Time (زمن التعريض): الزمن الفعلي الذي يتعرّض فيه CCD للضوء أثناء مسح خط واحد. Exposure Control (التحكم في التعريض): تمتلك بعض كاميرات المسح الخطي آلية تتيح لك بلوغ أزمنة تعريض أقصر من زمن مسح خط واحد، وتُسمّى هذه الآلية الغالق الإلكتروني.
تجد على الموقع، فوق جدول الطرازات، مواصفات بكسلات CCD وأقصى معدل للخطوط والطول الفعّال، وهذه الأرقام واحدة في جميع طرازات هذه الكاميرا لأنها تستخدم كلها مستشعر CCD نفسه. أما بقية المعاملات فتعتمد على عتاد كل طراز وتختلف من طراز إلى آخر؛ فمثلًا حجم البكسل في هذه الكاميرا 200X14 ميكرون في جميع الطرازات، لكن دقة كل بكسل تعتمد على عتاد الكاميرا.
تعتمد المسافة البؤرية على العدسة التي تستخدمها، ويعتمد اختيار العدسة بدوره على المسافة بين الكاميرا والجسم وعلى طول الجسم. ولأنك توفّر العدسة بنفسك، تتمتع كاميراتنا بآلية قابلة للضبط تحدد المسافة بين العدسة وCCD كي تصل إلى التركيز الصحيح. ولحساب العدسة، انقر على الرابط المقابل. حاسبة العدسات
في الكاميرات أحادية اللون ذات الخرج التناظري، يمكنك أن تأمر الكاميرا بإرسال شدة الضوء عند بكسل معيّن إلى خرجها التناظري؛ فمثلًا يمكنك عبر البرنامج مراقبة شدة الضوء عند البكسل رقم 1350 باستمرار على راسم الإشارة (Scope)، حيث تقابل أقصى شدة ضوء عند هذا البكسل 4 فولت وأدناها صفر فولت. وفي الكاميرات الملوّنة ذات الخرج التناظري، يمكنك أن تأمر الكاميرا بإرسال شدة الضوء الأحمر أو الأخضر أو الأزرق عند بكسل معيّن إلى خرجها التناظري؛ فمثلًا يمكنك عبر البرنامج مراقبة شدة اللون الأحمر عند البكسل رقم 1350 باستمرار على راسم الإشارة، حيث تقابل أقصى شدة للأحمر عند هذا البكسل 4 فولت وأدناها صفر فولت.
لا علاقة لمجال الرؤية (FOV) بسرعة الجسم، أما الدقة في اتجاه الحركة فتعتمد على معدل المسح الخطي للكاميرا. لنفترض أن الجسم لا يتشوّه في الاتجاهين X وY ويحافظ على اتجاه حركته بدقة؛ في هذه الحالة يحدد أمران أدنى معدل للخطوط: السرعة القصوى للجسم، وأدنى دقة تصوير تحتاجها على الجسم.
المثال 1: حساب الدقة على عرض السير (عموديًا على اتجاه الحركة)
عرض السير الناقل: 550 mm
الدقة في اتجاه الحركة: 0.3 mm لكل بكسل
عدد البكسلات اللازمة: ما عليك إلا قسمة عرض السير على الدقة، فتحتاج إلى 1833 بكسلًا على الأقل للتصوير. ودقات كاميرات المسح الخطي الشائعة هي 512 و1024 و2048 و2700 و3648 و4096 و8192 و10680 و12288 بكسل، لذا فأدنى دقة لهذا التطبيق 2048 بكسل أو أكثر. ومع كاميرا بدقة 2048 بكسل تبلغ دقة التصوير 0.27 mm لكل بكسل.
المثال 2: حساب تردد المسح الخطي
عند سرعة قصوى للجسم V ومجال رؤية FOV وعرض بكسل W وطول فعّال للمستشعر S، يكون أدنى تردد لقراءة الخطوط FL:
FL= (V * S) / (W * FOV)
بعبارة أخرى، ما متطلبات العملاء التي يمكنكم تخصيصها في الكاميرات؟
يمكن تعديل البرنامج الثابت (Firmware) لكاميراتنا من الطراز P بما يلائم متطلبات العميل. فلنفترض مثلًا أن هناك حاجة إلى مرشّح معيّن لتنعيم بيانات البكسلات وما شابه؛ في هذه الحالة يتيح الطراز P ذلك للعميل. وإذا افتقر العتاد الحالي إلى القدرة اللازمة، فسنصمّم عتادًا جديدًا يلبّي متطلبات عملائنا.
هذا الكود المصدري هو في الأساس برنامج تجريبي يتيح لحاسوبك التواصل مع الكاميرا. يوفّر مصنّعو الكاميرات الأجانب ملفات DLL وواجهة API ومجموعة الأوامر اللازمة للتواصل مع الكاميرا، أما الكود المصدري على موقعنا فيمنح العملاء كل ذلك في مكان واحد. في البرنامج التجريبي، يرسل المستخدم إلى الكاميرا أمر بدء البث وإعدادات الكسب والإزاحة وزمن التعريض وغيرها، وترسل الكاميرا إلى البرنامج شدة الضوء لكل بكسل، من البكسل 1 حتى البكسل N، مع معدل الإطارات ومعدل قراءة الخطوط، في إطار واحد.
يمكنك استخدام المنافذ الأخرى في حاسوبك لإرسال الأوامر إلى أنظمة تحكم أخرى؛ فمثلًا تصلك بيانات الكاميرا عبر USB، وبعد معالجتها يمكنك إرسال الأمر الذي تحتاجه إلى الأنظمة الأخرى عبر Ethernet. أما إذا أردت إرسال أمر معيّن إلى مشغّل خارجي عبر منفذ USB نفسه الموصول بالكاميرا، فيجب تخصيص عتاد الكاميرا لك.
دعنا نشرح مفهوم زمن التعريض بمثال.
لنفترض أن سطح CCD مغطى بالكامل باستثناء شق واحد عرضه 0.5 mm موضوع عموديًا على CCD على مسافة قصيرة. فإذا ضبطت زمن التعريض على 100 ميكروثانية تحصل على الصورة رقم 1، وإذا ضبطته على 1 ميلي ثانية تحصل على الصورة رقم 2.

زمن التعريض: 100 ميكروثانية

زمن التعريض: 1 ميلي ثانية
كما يتضح من الشكلين أعلاه، كلما طال زمن التعريض تعرّض عدد أكبر من البكسلات للضوء القادم من البكسلات المجاورة. وفي الصورتين تكون بكسلات CCD الواقعة في منتصف الشق مشبعة (Blooming)، وإذا قلّلنا زمن التعريض خرجت هذه البكسلات من حالة التشبّع.
يرتبط زمن التعريض بعلاقة عكسية مع معدل الخطوط؛ أي كلما طال زمن التعريض انخفض معدل قراءة الخطوط من CCD. وفي مستويات الإضاءة المنخفضة ينبغي زيادة زمن التعريض، أما في مستويات الإضاءة العالية فينبغي تقليله كي لا يتشبّع CCD. لذا يمكن القول إن زمن التعريض الإلكتروني في هذه الكاميرا يؤدي الوظيفة نفسها التي تؤديها فتحة العدسة أو الغالق الميكانيكي في الكاميرات الأخرى.
الفرق بين هذه الكاميرات وكاميرات المسح المساحي أنها تقرأ في زمن تعريض معيّن خطًا واحدًا فقط لا مساحة ثنائية الأبعاد. لذا ففي التطبيقات التي يكون فيها مصدر الضوء والجسم ثابتين، يعتمد زمن التعريض في هذه الكاميرات على سرعة تغيّر شدة الضوء.
هناك طريقتان لذلك. الأولى هي القياس بشريط القياس وتصوير جسم على مسافتين مختلفتين من العدسة. تبدو بسيطة، لكنها تتطلب أدوات دقيقة جدًا وإعدادًا منظّمًا للحصول على نتيجة قابلة للاستخدام.
باختصار، تلتقط صورتين لجسم ما، ثم تحسب التكبير من الصورتين الناتجتين؛ فمثلًا يمكنك قياس الصورتين في Photoshop واستخراج النسبة، ونسمّي هذه النسبة m. بعد ذلك تحدد المسافة التي كان على الجسم أن يتحركها لإحداث هذا التكبير، أي تقيس المسافة بين الجسم والمستشعر مرتين، ونسمّي هذه القيمة Δd. وأخيرًا يُستخرج البعد البؤري ببساطة من هذه العلاقة:
غير أن هذا القياس يتطلب أدوات قياس دقيقة، لأن خطأً بمقدار سنتيمتر واحد في شريط القياس قد يغيّر قيمة Δd بما يصل إلى 20 مليمترًا!
الطريقة الثانية أفضل وأكثر منطقية: صوّر جسمًا يحتوي على نقطتين محددتين بوضوح عند اللانهاية، مع ضبط التركيز على اللانهاية. فإذا عرفت الفصل الزاوي بين هاتين النقطتين (ونسمّيه θ)، فإن:
قياس المسافة بين نقطتين في Photoshop أمر سهل، والمهم فقط أن يكون الرقم هو المسافة الدقيقة على مستشعرك. وأبسط طريقة هي عدّ البكسلات بين النقطتين في Photoshop (وإذا كانت لديك إحداثيات النقطتين، فإن الهندسة التحليلية الأساسية تعطيك المسافة بالسهولة نفسها)، ثم تحويل هذه البكسلات إلى طول حقيقي باستخدام مواصفات المستشعر؛ فمثلًا اقسم طول المستشعر على عدد البكسلات على امتداده، أو احسبه من مساحة المستشعر، أو استخدم حجم البكسل الذي ينشره المصنّع، وإذا كانت القيمة بالميكرون فحوّلها إلى المليمتر، وهكذا.
الرقم 57.2957795 هو ببساطة 180 مقسومًا على π، وهو يحوّل بين الدرجات والراديان، فيتبقى θ نفسها. وحساب θ بسيط: إذا التقطت الصورة بتركيز على اللانهاية (أي على بعد 3 إلى 5 أمتار)، فإن tan θ تساوي تقريبًا θ، وهي تساوي نصف طول الجسم مقسومًا على المسافة بين الجسم والكاميرا.
مزيد من الأسئلة حول الكاميرات الصناعية
إجابات عملية من المهندسين الذين يصمّمون الكاميرات ويصنعونها. انقر على أي سؤال لفتحه.
اختيار الكاميرا
اختر المسح الخطي عندما يتحرك الجسم باستمرار (سير ناقل، شريط، لوح، أنبوب) أو يكون أسطوانيًا ويجب «فرده»، واختر المسح المساحي عندما تكون القطعة ثابتة وتتسع في إطار واحد. يعطي المسح الخطي صورًا متصلة لا نهاية لها مع إضاءة خطية بسيطة، أما المسح المساحي فأسهل في الإعداد ولا يحتاج إلى مُرمِّز (Encoder).
اختر الكاميرا الملوّنة فقط عندما يكون اللون نفسه هو المعلومة المطلوبة (فحص الطباعة، الفرز اللوني، الأسلاك الملوّنة)؛ وإلا فالكاميرا أحادية اللون أكثر حساسية ودقة وأقل كلفة، وتحتاج إلى إضاءة أقل. تقرأ كاميراتنا الملوّنة ثلاثية الخطوط كل بكسل في ثلاث قنوات منفصلة، فلا تُفقد أي دقة على خلاف مرشّح Bayer.
اقسم عرض مجال الرؤية على أصغر تفصيل يجب أن تراه، ثم اضرب الناتج في 2–3 للاحتياط. مثال: عرض 550 mm وعيب بحجم 0.3 mm ← 1833 بكسل ← ومع الهامش، طراز بدقة 4000–5000 بكسل. وتجد الحساب الكامل مع أمثلة في مقالتنا عن معدل الخطوط والدقة.
اقسم سرعة الجسم على حجم بكسل واحد على الجسم؛ فلسرعة 2 m/s ودقة 0.3 mm تحتاج إلى نحو 6667 خطًا في الثانية. وإذا كانت السرعة متغيّرة، فاعتمد الإطلاق من مُرمِّز (Encoder) بدلًا من معدل ثابت.
يوفّر CCD ضوضاء أقل وتجانسًا أفضل بين البكسلات واستجابة أكثر خطية، ما يناسب القياس والتحليل الطيفي والإضاءة المنخفضة. أما CMOS فيوفّر معدلات خطوط عالية جدًا وكلفة أقل عند الدقات العالية جدًا. تُبنى كاميرات رسا أنديشان على مستشعرات CCD وCMOS معًا، وهي مُحسَّنة للقياس والفحص عند السرعات المتوسطة إلى العالية.
لمعظم خطوط الفحص، نعم. توفّر USB 2.0 نحو 480 Mbit/s وUSB 3.0 حتى 5 Gbit/s، بينما لا تنتج كاميرا بدقة 5000 بكسل وعمق 8 بت بمعدل 1000 خط/ثانية سوى 40 Mbit/s. والقيد الرئيسي في USB هو طول الكابل (3–5 m دون مكرّر)، لذا استخدم كابلًا نشطًا أو موزّعًا صناعيًا للمسافات الأطول.
تجمع البكسلات الأكبر ضوءًا أكثر، فهي أكثر حساسية وأقل ضوضاء، بينما تعطي البكسلات الأصغر دقة أعلى لطول المستشعر نفسه. اختر البكسلات الكبيرة (مثل 14 µm) للإضاءة المنخفضة أو السرعة العالية أو التحليل الطيفي، والبكسلات الصغيرة (5–7 µm) للقياس الدقيق مع إضاءة كافية.
العدسة والإضاءة
يجب أن تغطي دائرة صورة العدسة طول المستشعر بالكامل: يكفي حامل C-mount للمستشعرات حتى نحو 28 mm، أما المستشعرات الأطول (40 mm فأكثر) فتحتاج إلى عدسات F-mount أو M42. البعد البؤري ≈ مسافة العمل × طول المستشعر ÷ مجال الرؤية.
f = D × S ÷ FOV، حيث D المسافة بين الكاميرا والجسم، وS الطول الفعّال للمستشعر، وFOV عرض مجال الرؤية، وجميعها بالمليمتر. فلمسافة 1 m ومستشعر بطول 28 mm ومجال رؤية 550 mm، تكون f ≈ 51 ← أي عدسة 50 mm. وتجد إجابة أشمل مع أمثلة في أعلى هذه الصفحة.
لذلك سببان شائعان: العدسة صغيرة جدًا بالنسبة إلى طول المستشعر (التظليل الطرفي Vignetting)، أو فتحة العدسة مفتوحة بالكامل. أغلق الفتحة درجة أو درجتين (f-stop)، واستخدم عدسة ذات دائرة صورة أكبر، وطبّق تصحيح المجال المسطّح (Flat-field) في البرنامج مقابل مرجع أبيض منتظم.
إضاءة LED خطية تضيء خط رؤية الكاميرا فقط. للأسطح اللامعة استخدم ضوءًا بزاوية منخفضة أو ضوءًا منتشرًا، ولقياس الحواف استخدم إضاءة خلفية، ولعيوب الأسطح استخدم إضاءة المجال المظلم (Dark-field) بزاوية منخفضة جدًا. ويجب أن يكون الضوء خاليًا من الوميض (تيار مستمر أو تردد عالٍ جدًا)، وإلا ظهرت أشرطة ساطعة وداكنة في الصورة.
أغلق الفتحة (f/8 بدلًا من f/2.8) وزِد الإضاءة، أو زِد مسافة العمل مع بعد بؤري أطول، أو إذا كان ارتفاع الجسم متغيّرًا فاستخدم عدسة تيليسنترك (Telecentric) لا يتغير تكبيرها مع المسافة.
مصدر تغذية LED يومض (PWM أو تردد الشبكة الكهربائية) وتأخذ الكاميرا عيّنات منه بمعدل خطوطها. استخدم مشغّلًا بتيار مستمر ثابت، أو ارفع تردد PWM فوق 20 kHz. أما مصابيح الفلورسنت فتسبب ذلك دائمًا، فأبقِها خارج مجال الرؤية.
التركيب والإعداد
يجب أن يكون خط رؤية الكاميرا عموديًا على اتجاه الحركة، والعدسة عمودية على السطح. ضع مسطرة أو ورقة مربعات على السير وحرّكها في العرض المباشر: الخطوط المائلة أو الممدودة تعني أن الكاميرا مُدارة. ويجعل عرض Line Scope في برنامجنا هذه المحاذاة مهمة تُنجز بنظرة واحدة.
لا، إذا كانت سرعة الخط ثابتة، فمعدل خطوط ثابت يكفي. ونعم، إذا كانت السرعة متغيّرة أو كان الخط يتوقف ويعاود الحركة: فالمُرمِّز يعطي نبضة لكل مسافة حركة ثابتة، وتلتقط الكاميرا خطًا واحدًا لكل نبضة، فيبقى مقياس الصورة صحيحًا دائمًا.
حتى 5 m لـ USB 2.0 وحتى 3 m لـ USB 3.0 مع كابل غير نشط. وبعد ذلك استخدم كابلًا نشطًا (15–20 m) أو موزّعًا صناعيًا بتغذية ذاتية. الكابلات الرخيصة تُسقط خطوطًا عند السرعات العالية، فاستخدم كابلات مدرّعة بأقفال لولبية.
بالترتيب: غيّر الكابل وصِله مباشرةً بمنفذ خلفي (لا بموزّع أمامي)؛ ثبّت برنامج التشغيل من القرص المدمج أو من موقعنا؛ تحقّق من وجود علامة تحذير صفراء في Device Manager؛ عطّل «USB selective suspend» في إعدادات الطاقة في Windows.
تتمتع الكاميرا بمدخل إطلاق معزول يعمل مع حسّاس ضوئي أو PLC أو مُرمِّز (5 V أو 24 V حسب الطلب). اضبط وضع الإطلاق على خارجي في البرنامج واختر الحافة الصاعدة أو الهابطة. وتتوفر مداخل منفصلة لبدء الإطار وبدء الخط.
هناك معايرتان معتادتان: (1) تصحيح المجال المسطّح بمرجع أبيض منتظم تحت الكاميرا، لإلغاء فروق حساسية البكسلات وانخفاض الإضاءة عند الحواف؛ (2) المعايرة البُعدية بمسطرة أو نمط معروف التباعد، كي يعرف البرنامج كم مليمترًا يساوي البكسل الواحد.
جودة الصورة واستكشاف الأعطال
الضبابية على امتداد العرض سببها التركيز أو فتحة العدسة؛ أما الضبابية في اتجاه الحركة فقط فتعني أن زمن التعريض طويل جدًا بالنسبة إلى السرعة، فقصّر زمن التعريض وزِد الإضاءة، أو ارفع معدل الخطوط. القاعدة: ينبغي ألا يتحرك الجسم أكثر من بكسل واحد في كل خط.
بكسلات ذات حساسية مختلفة قليلًا، أو غبار على نافذة المستشعر. أعِد تصحيح المجال المسطّح بمرجع أبيض نظيف، ونظّف العدسة ونافذة المستشعر بمنفاخ هواء وقطعة قماش من الألياف الدقيقة، ولا تستخدم أصابعك أو المناديل العادية أبدًا.
عرض النطاق أو قدرة المعالج غير كافيين: غيّر كابل USB والمنفذ، وأغلق البرامج الأخرى، وزِد ذاكرة القراءة المؤقتة في البرنامج، وخفّض الدقة أو معدل الخطوط إن أمكن. يعرض برنامجنا عدّاد «Lost Lines»؛ فإذا لم يكن صفرًا، فأحد هذه الأسباب هو العلة.
هو النسبة بين أسطع الأشياء وأكثرها إعتامًا التي تستطيع الكاميرا تسجيلها في آنٍ واحد دون أن تتشبّع أو تغرق في الضوضاء. وكلما ارتفع، رُئيت المناطق الداكنة والساطعة معًا بشكل أفضل. ويرفع المحوّل ذو 16 بت والبكسلات الكبيرة النطاقَ الديناميكي، وتجد الشرح الكامل في أعلى هذه الصفحة.
وصول الهيكل المعدني إلى 40–50 °C في بيئة دافئة أمر طبيعي، فالهيكل يبدّد حرارة المستشعر. وإذا تجاوزت الحرارة المحيطة 45 °C أو كانت الكاميرا داخل حاوية مغلقة، فأضف لوحًا من الألومنيوم أو مروحة صغيرة؛ فالحرارة الزائدة ترفع الضوضاء وتقصّر العمر التشغيلي.
البرمجيات والتكامل
برنامج رسا أنديشان الخاص (ألترون) بواجهة فارسية وإنجليزية: عرض مباشر، وLine Scope، وضبط زمن التعريض والكسب، والإطلاق، والمعايرة، وحفظ الصور والفيديو. وللبرمجة تُقدَّم مكتبة DLL مع أكواد نموذجية بلغات C++ وC# وPython.
نعم. تُسلَّم الصورة الخام في الذاكرة عبر مكتبة DLL، ويمكن تمريرها إلى مصفوفة OpenCV أو مصفوفة MATLAB أو مصفوفة LabVIEW، وتجد أكوادًا نموذجية للثلاثة في حزمة SDK.
للفحص البصري ومعظم خوارزميات اكتشاف العيوب يكفي 8 بت وهو أسرع. أما لقياس الشدة أو التحليل الطيفي أو المشاهد عالية التباين، فالتقط بعمق 16 بت (أو 12 بت في الطرازات المعنية) كي لا تضيع التفاصيل في المناطق الداكنة.
عادةً 2–4 كاميرات على USB 3.0 حسب الدقة والمعدل. صِل كل كاميرا بوحدة تحكم USB منفصلة (المنافذ الخلفية أو بطاقة PCIe) كي لا يُتقاسم عرض النطاق. ويدعم برنامجنا عدة كاميرات في آنٍ واحد بإطلاق مشترك.
الشراء والضمان والدعم
نعم. الاستشارة في اختيار الطراز مجانية، ويسعدنا مساعدتك في إيجاد الطراز المناسب لعملك. بعد ذلك تدفع ثمن الكاميرا ولديك أسبوعان لتجربتها في ظروف عملك الفعلية، فإذا لم تناسب عملك فما عليك إلا إعادتها إلينا، وبمجرد استلامها نردّ إليك المبلغ كاملًا.
تتمتع كل كاميرا بضمان غير مشروط لمدة ثلاث سنوات، وبعد ذلك تستمر خدمات الإصلاح والترقية لدينا مباشرةً، لأن الكاميرات مصمَّمة ومصنوعة في إيران.
نعم، وهذه هي ميزة المُصنِّع المحلي. يمكن تكييف المرشّح الطيفي وطول الكابل والواجهة ومعدل الخطوط والهيكل والبرنامج، بل وحتى خوارزمية المعالجة. وقد وُلد نظام الفوتوفينيش ونظام تتبّع خط اللحام لدينا بهذه الطريقة تحديدًا.
تتوفر الطرازات الأكثر طلبًا في المخزون عادةً، أما الطرازات المخصّصة فتستغرق بضعة أسابيع حسب التعديلات. تواصل معنا لمعرفة المدة الدقيقة لكل طراز.
نعم. تأتي مع الكاميرا أدلة التركيب والاستخدام باللغة الفارسية وأكواد SDK النموذجية والتدريب الميداني أو عبر الإنترنت للمشغّلين والمبرمجين، وتُوجَّه الأسئلة اللاحقة مباشرةً إلى المهندس الذي صمّم الكاميرا.