


产品系列
伊朗制造的线阵相机
RasaAndishan 专家团队自主研发了多个型号的伊朗国产线阵相机。
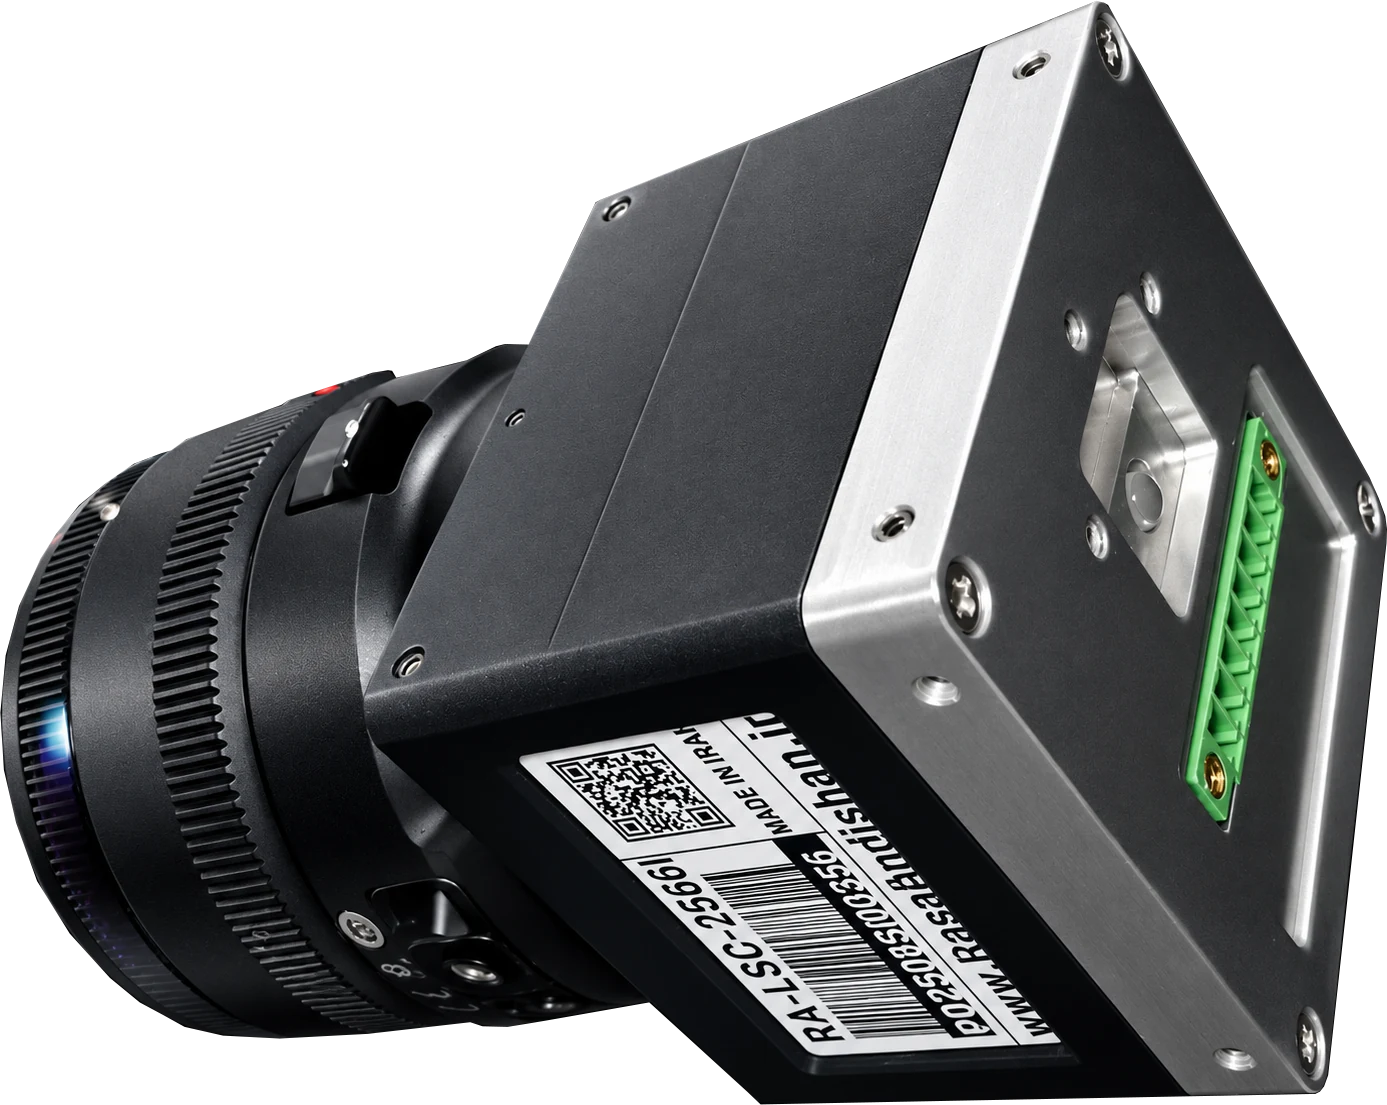
什么是线阵相机?它与面阵相机有何不同?
线阵相机不同于 面阵相机,它每次只采集一行图像。线阵相机速度更快,更适合对运动物体进行图像处理。线扫描成像的概念起初可能有些难以理解,下面我们通过两个例子加以说明。
例1:假设您需要检测列车的车身、漆面等。一种方法是远离列车,用面阵相机拍摄一张整列列车的二维图像。由于距离列车较远,图像质量不会很高。另一种方法是拍摄多张列车的二维图像再拼接起来,但这非常耗时。使用线阵相机时,只需调整相机位置,使列车的整个宽度落在相机视场内。如果列车以恒定速度从相机前驶过,所得的二维图像分辨率极高,便可轻松地对车身进行目视评估。在所得图像中,宽度等于相机的分辨率,例如2048像素;图像长度取决于采集时长。因此,如果从相机接收10,000行数据,图像分辨率将达到2000万像素。
例2:假设您需要检测高速公路、道路和铁轨的状况。最佳方法是将线阵相机安装在汽车或列车上。在第一个例子中,相机固定而列车移动;在第二个例子中,相机移动而路线固定。因此,使用线阵相机时,物体与相机之间必须存在相对运动才能形成二维图像。线阵相机的应用包括太阳敏感器、条码阅读器、扫描仪、光谱分析,以及测量厚度、距离、速度、角度、颜色、振动和光强的系统。下图展示了线阵相机的部分应用。
- 1
激光阴影边缘检测
物体在激光束中投下阴影。线阵相机读取阴影边缘,测量物体或狭缝的宽度。 - 2
激光衍射测量线径
激光在细线周围发生衍射,根据衍射条纹间距即可在线材生产过程中实时测得线径。 - 3
玻璃厚度测量
光线在玻璃上下两个表面分别反射,根据传感器上两个亮点之间的距离即可得出厚度。 - 4
激光三角测量
相机从另一角度观察激光光斑,根据光斑在传感器上的位移即可得出距离、表面轮廓或振动。 - 5
在轨对地成像
卫星运动时,线阵相机每次记录一条地面条带,条带依次排列即构成完整图像。 - 6
输送带在线测量
零件在传送带上从激光线下方经过,线阵相机在其通过时测量每个零件的高度和形状。 - 7
自由落体分选
颗粒从相机前落下。机器根据颜色、尺寸或缺陷,将每粒颗粒送入相应的通道。 - 8
太阳敏感器
阳光通过狭缝照射到线阵传感器的一部分上,根据亮点位置即可得出太阳角度。 - 9
光谱分析
棱镜或光栅将光分解为不同波长。线阵相机的每个像素读取一个波长的强度。 - 10
连续卷材检测
金属板、纸张或织物连续不停地从相机下方经过,线阵相机由此生成整个表面的无缝图像。 - 11
列车车身检测
列车以恒定速度经过固定相机,所得图像分辨率极高,可清晰显示车身状况。 - 12
文档与艺术品扫描
扫描仪同样每次读取页面或画作的一行。相机或文档的平稳运动可生成整个表面的高精细图像。
伊朗制造的线阵相机
线阵相机在全球已有悠久的历史,但伊朗的线阵相机制造商仍然很少。RasaAndishan Mowj Pardaz(睿思波科技) 是伊朗最早的线阵相机制造商之一。我们深知这类相机用户的需求,能帮助您轻松选到适合自身应用的相机,而且价格低于同类进口产品。相关技术现已实现本土化,相机所用传感器来自 Sony, Toshiba, Sharp, Hamamatsu 和 NEC 等知名厂商。
相机选型咨询免费,每台相机均享有三年无条件质保,我们还协助您将相机接入自有软件。下表中的所有相机均通过 USB2 或 USB3 连接,各项参数一目了然,便于比较。
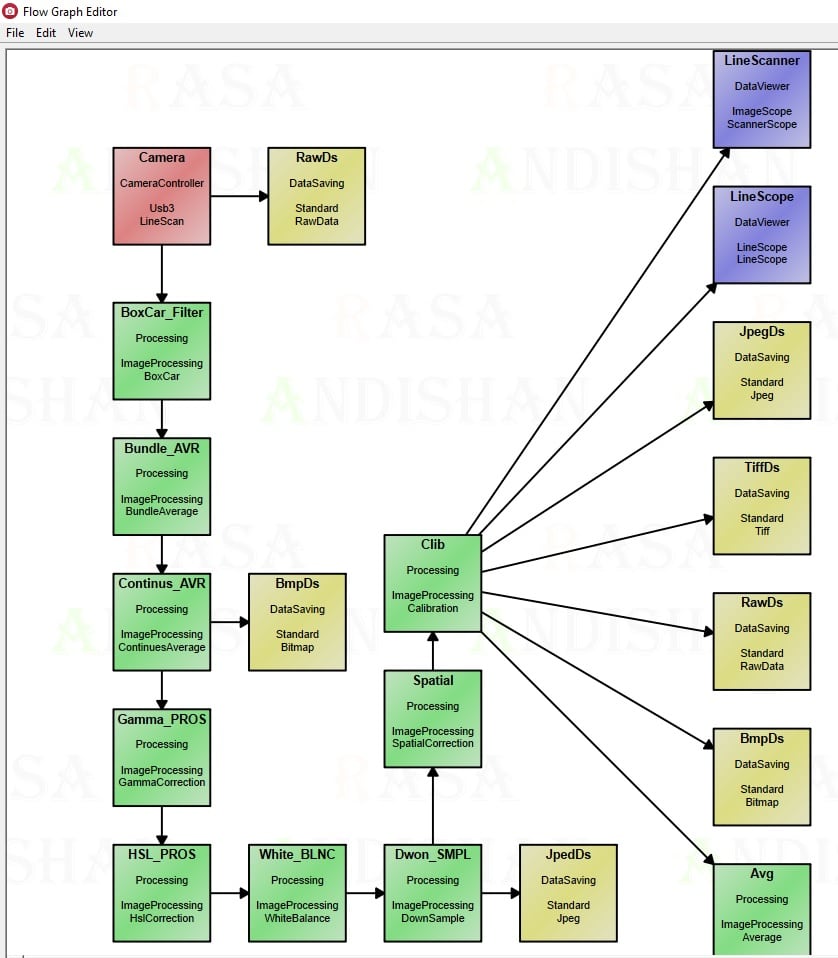
我们所有的线阵相机均可配合免费的 ALTRON 软件使用。在 ALTRON 中,数据处理路径以图(Graph)的形式呈现,每个处理步骤即其中的一个节点。您可以任意排列节点,并保存该图供下次使用。即使没有相机,也可以创建任意分辨率和速度的虚拟相机进行测试。线阵相机的主要处理步骤如下:
查看数据时,可使用行曲线查看器和扫描查看器。扫描查看器将各行依次排列,生成条带或板材的连续图像。您可以同时将图像保存为 TIFF、JPEG 格式及原始数据。原始数据可在之后回放,以便在同一数据上尝试不同的处理设置。相机可工作于自由运行模式或触发模式。
RasaAndishan 新版相机软件采用插件式架构。您可以自行定义数据链,并从其中任意环节获取和保存输出。
线扫描成像实景演示
下面演示如何使用 RasaAndishan 软件进行线扫描成像。
线阵相机型号对比
下方对比表列出了不同线阵相机及其技术参数。