
Article
Retard de déclenchement et division des impulsions sur la ligne de production avec Altron
Supposons que vous ayez monté le capteur photoélectrique de détection des pièces quelques centimètres en amont du champ de vision de la caméra, faute de place sous la caméra. Le capteur voit la pièce, envoie une impulsion, et la caméra capture immédiatement une image. Résultat ? L’image d’un convoyeur vide, ou d’une demi-pièce. La solution est un retard de déclenchement, pour que la caméra attende brièvement après l’arrivée de l’impulsion.
Pourquoi le capteur n’est-il pas toujours sous la caméra ?
En pratique, le capteur de détection se trouve rarement exactement dans l’axe de visée de la caméra. L’éclairage, le cadre de montage ou le boîtier de la caméra occupent la place. Le capteur est donc monté plus en amont, et vous compensez la distance par le temps.
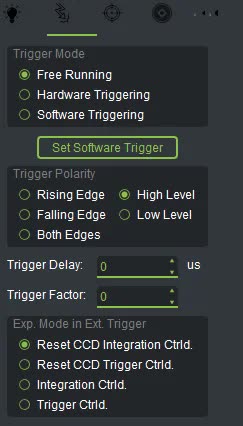
Ce réglage se trouve dans l’onglet Trigger du panneau de la caméra. Sur une caméra linéaire, il s’appelle Trigger Delay. Sur une caméra matricielle, il s’appelle Trig. in Delay. Son unité est la microseconde, et il définit le temps entre l’arrivée de l’impulsion et le début de l’exposition.
Le calcul est une simple division : divisez la distance entre le capteur et le champ de vision par la vitesse de déplacement. Par exemple, si la distance est de 5 cm et que le convoyeur avance à 0,5 m/s, le temps nécessaire est de 0,1 s, soit 100000 microsecondes.
Saisissez cette valeur, puis affinez-la en regardant l’image. Si la pièce n’est pas encore entièrement entrée dans le cadre, l’image a été prise trop tôt ; augmentez le retard. Si la pièce a déjà dépassé le milieu du cadre, l’image a été prise trop tard ; diminuez le retard.
Gardez une limite à l’esprit : un retard temporel n’est précis que si la vitesse du convoyeur est constante. Si la vitesse de la ligne change, vous devez aussi recalculer cette valeur.
Avec les caméras linéaires, le déclenchement par codeur est courant. Le codeur envoie une impulsion pour chaque déplacement fixe du convoyeur. Cela lie l’espacement des lignes de balayage au mouvement. Ainsi, si le convoyeur ralentit ou accélère, l’image n’est ni étirée ni comprimée.
Il arrive cependant que le codeur envoie plus d’impulsions que nécessaire. Trigger Factor divise la fréquence de déclenchement. Par exemple, si vous le réglez sur 2, une image est prise toutes les deux impulsions. Sa plage va de 0 à 255. Si la fréquence des impulsions d’entrée est très élevée, inutile donc de remplacer le codeur ; vous réduisez les impulsions avec ce réglage.
- Dans l’onglet Trigger, réglez le mode sur Hardware Triggering et choisissez la Trigger Polarity correspondant à la sortie du capteur ou du codeur.
- Appuyez sur Rst Trig Counts dans le panneau de la caméra pour remettre le compteur à zéro.
- Démarrez le convoyeur et vérifiez dans l’onglet Diagnostics si Trigger Counter augmente.
- Si vous utilisez un codeur, comparez Trigger Rate à la cadence de lignes nécessaire. Réglez ensuite Trigger Factor pour que la fréquence de déclenchement se rapproche de la cadence requise.
- Calculez le retard à partir de la distance et de la vitesse, et saisissez-le dans Trigger Delay.
- Faites passer quelques pièces et vérifiez où chacune se situe dans l’image. Ajustez le retard à la hausse ou à la baisse jusqu’à ce que la pièce soit au bon endroit dans le cadre.
Pour un aperçu des différents modèles, consultez la page caméras linéaires.
Une courte référence générale sur les codeurs rotatifs : Wikipédia (en anglais).
Si la disposition des capteurs et du codeur sur votre ligne est plus complexe que cet exemple, écrivez-nous via la page de contact et nous trouverons la solution ensemble.