
Makale
Altron yazılımında gürültü azaltma: çizgi ve kare ortalaması ile gürültü filtreleri
Şu alanda: Gürültü azaltma Hiçbir şey bedava değildir. Her yöntem gürültüyü azaltır ve karşılığında bir şey alır: ya hat hızı, ya ince ayrıntı ya da harekete hızlı tepki. Bu yazıda Altron’un araçlarını tam da bu açıdan yan yana koyuyoruz; böylece üretim hattınız için hangi bedelin kabul edilebilir olduğu netleşir.
Herhangi bir filtreden önce
Görüntü karanlıksa önce ışığı ve pozlamayı düzeltin. Hiçbir filtre kaydedilmemiş bir sinyali geri getiremez. Bu yazıdaki araçların çoğu ortalama alma yöntemleridir ve basit bir kuralları vardır: rastgele gürültü, örnek sayısının kareköküyle azalır. Dört örneğin ortalaması gürültüyü yarıya, yüz örneğin ortalaması ise onda bire indirir.
Altron’un ana ortalama alma aracı Smoothing düğümüdür. Hazır siyah-beyaz çizgi tarama kamerası graflarında zaten bulunur. Diğer graflarda onu graf düzenleyicide ekleyin. Bu düğümün içinde her biri ayrı ayrı açılan üç aşama vardır. Çalışma sırası her zaman sabittir: Bundle Average, ardından Box Car ve ardından Continuous Average.
Her N ardışık satırın ortalamasını alır ve tek bir satır verir. Çıkış hat hızı N kat düşer. Kamera ihtiyacınızdan hızlıysa, fazla satırları atmak yerine onları gürültüyü azaltmak için kullanırsınız.
Geometriyi hesaba katın. Çıkış dört kat yavaşlarsa kameranın hat hızı da aynı oranda artmalıdır. Aksi takdirde görüntü hareket yönünde sıkışır.
Satırın kendisi boyunca çalışır. Her piksel, her iki yanındaki N komşusuyla ortalanır. Bilgi zamandan değil komşu piksellerden geldiği için hareketli nesnelerde de iz bırakmaz. Bedeli ise kenarların ve ayrıntıların satır boyunca yumuşamasıdır. N’yi küçük tutun.
Her çıkış satırı veya karesi, son N satırın veya karenin ortalamasıdır. Hız sabit kalır ve gürültü düşer. Buna karşılık hareket eden her şey arkasında N satır veya kare uzunluğunda bir iz bırakır. Durağan sahneler ve laboratuvar ölçümleri için mükemmeldir. Hareketli bir bant üzerinde ya kapatın ya da N’yi çok küçük ayarlayın.
- Fazla hat hızına sahip çizgi tarama kamerası: Bundle Average.
- Durağan sahne veya laboratuvar numunesi: Continuous Average.
- Hareketli nesne, ince ayrıntılar daha az önemli: küçük N ile Box Car.
- Ayrıntıların görünmesini ama grenlerin görünmemesini istiyorsanız: aşağıda anlatılan DDE düğümü.
DDE-Digital Detail Enhancement düğümü çizgi tarama ve alan tarama kameralarında çalışır ve paneli SNR + DDE başlığıyla açılır. Görüntüyü bir taban katmanı ve bir ayrıntı katmanına ayırır. Ayrıntı katmanındaki gürültüyü azaltır ve gerçek ayrıntıları biraz güçlendirir.
Bu paneldeki değişiklikler Set’e basmadan uygulanmaz.
Yalnızca termal kamerada: TNR-Temporal Noise Reduction düğümü alan tarama kamerasının tek renkli görüntüsü içindir ve çoğunlukla termal görüntüde kullanılır. Her kareyi önceki filtrelenmiş kareyle harmanlar. a parametresi yeni karenin ağırlığıdır: daha küçük bir değer daha az gürültü verir ancak hareketli nesnelerin arkasında iz oluşturur.
- Aşamaları tek tek açın.
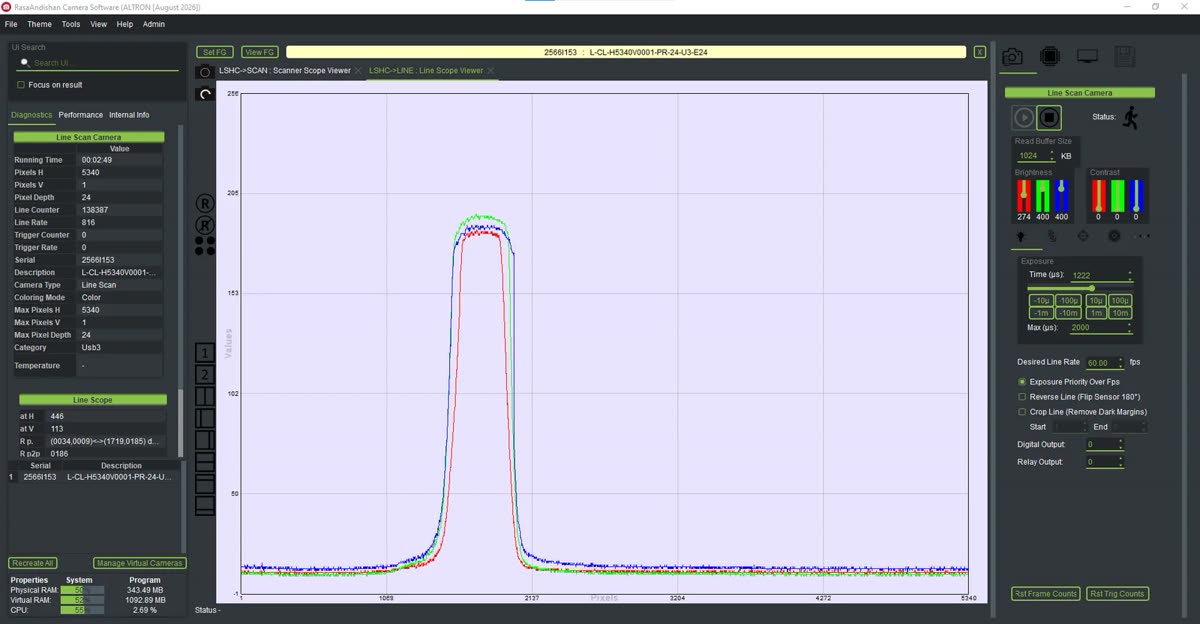
- Her birinden sonra Line Scope grafiğine veya görüntüye bakın.
- En düşük değerden başlayın ve yalnızca gürültü kabul edilebilir hale gelene kadar yükseltin.
İki veya üç filtre birlikte açıkken görüntü bozulduysa, ayrıntıları hangisinin yediği artık belli olmaz. Yaygın bir hata da hareketli bir bantta Continuous Average’ı büyük bir N ile kullanıp ardından kenarların neden hareket yönünde bulanıklaştığına şaşırmaktır.
Görüntü gürültüsü hakkında daha fazla bilgi için bkz. Wikipedia makalesi (İngilizce).
Bu araçların çalıştığı kameraları şu sayfada çizgi tarama kameraları ve alan tarama kameraları görebilirsiniz. Üretim hattınız için hangi yöntemin daha uygun olduğundan emin değilseniz, bizimle iletişime geçin.