
文章
粒子图像测速(PIV)
拉萨安迪山·莫吉帕尔达兹 是 粒子图像测速(PIV)相机 在伊朗最早的制造商之一。
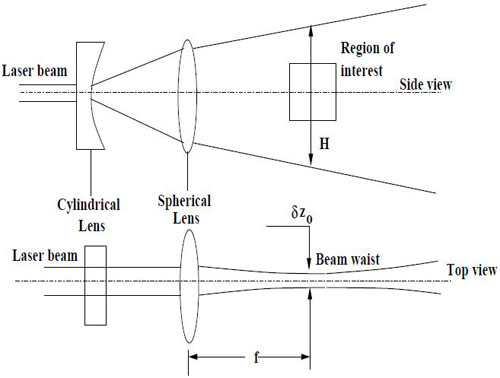
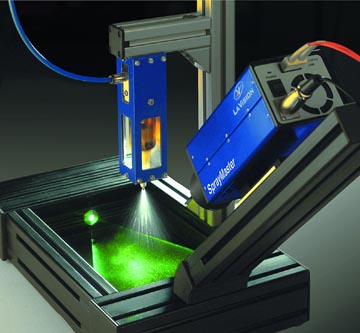
粒子图像测速(PIV)是一种测量流体速度场的方法。其原理非常简单,但所用设备往往十分昂贵。在 PIV 中,首先发射一束激光,特殊透镜将这束光整形为光片(图 1),光片照亮流体内部的一个区域。流体中以合适浓度注入了示踪粒子,用于标记位置。通过 用数码相机采集两幅连续图像并发送到计算机, 图像得以保存。随后,数值算法对比两幅图像,确定粒子的位移。在最简单的单相机配置中,可以测量被照亮平面内流动的两个速度分量。图 2 展示了用于测量喷雾速度的此类实验示例。
这种方法有利有弊。其第一个优点是非侵入式测速,而热线法和皮托管法等方法会干扰流体流动。如果选择性质尽可能接近试验流体的粒子,这种方法对流动的干扰非常小。第二个优点是能在同一时刻测量整个流场。而采用热线法或皮托管法时,必须在流场中移动整个测量装置,如果流动是非定常的,这就会成为问题。此外,如果所用相机速度快,还可以观察流体中的高速现象。该方法可得到二维速度场,结合其他方法还能获得三维速度场。
除上述优点外,粒子图像测速也存在缺点。其一是需要向流体中添加粒子,而这些粒子永远无法完美跟随流体的流动形态,添加的粒子还可能改变试验流体的性质。如果只使用一台相机,就无法捕捉具有三维流动现象的流动形态,此时三维流动会导致试验结果出现误差。该方法测得的是流动的平均速度。另一个缺点是,添加的粒子可能离开激光片,从而导致试验结果出现误差。
在 PIV 中,相机对被照亮的粒子拍摄两幅连续图像,因此相机与激光脉冲之间的精确同步至关重要。所有拉萨安迪山相机均支持外部触发,从而可以使成像与光源同步。
与线阵相机不同,面阵相机每帧都会生成视场的完整图像,因此适合比较两幅连续图像。拉萨安迪山面阵相机涵盖 USB2 和 USB3 两种接口。不同型号请参见 图像处理相机 页面。如需延伸阅读,请参阅 维基百科上的“粒子图像测速”条目。